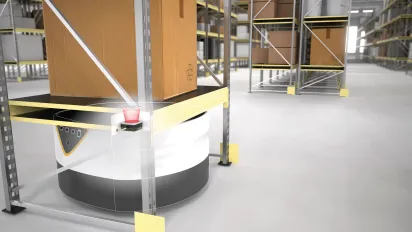
El PGV permite una alineación precisa del sistema de transporte autoguiado al recoger los portagüesos.
Sistema de posicionamiento para la identificación de objetos y la detección de posiciones
La solicitud
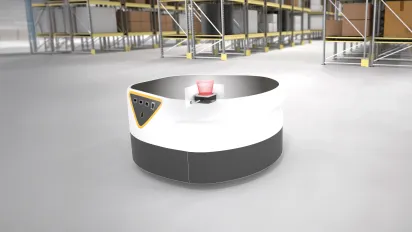
Los sistemas de transporte autoguiados son cada vez más habituales en los procesos logísticos de los almacenes. Estos dispositivos, a menudo denominados «bots», se utilizan para transportar automáticamente portadores de mercancías, como sistemas de estanterías y carros. Para iniciar una tarea de transporte, se introducen en un hueco situado debajo del portador de mercancías, lo elevan y se dirigen al destino especificado. El proceso automatizado se basa, entre otras cosas, en la identificación fiable del portador de mercancías y en la determinación de la orientación relativa precisa del bot con respecto al portador de mercancías. Dado que solo los bots planos pueden caber debajo de las estanterías, la tecnología necesaria para la navegación debe ser compacta.
El objetivo
Los portadores de mercancías deben identificarse con la mayor fiabilidad posible. Al conducir por debajo de la estantería, el robot debe posicionarse con precisión debajo del portador de mercancías. Se requiere una alineación precisa para garantizar que el robot pueda recoger correctamente el portador de mercancías y transportarlo de forma segura sin riesgo de que se vuelque. Una recogida desigual del portador de mercancías también podría causar problemas en la entrega; por ejemplo, el portador de mercancías podría chocar contra algo o no poder entrar en el hueco previsto.
La solución
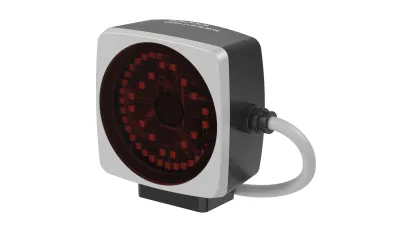
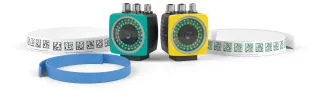
El sistema de posicionamiento Position Guided Vision (PGV) se guía mediante etiquetas de matriz de datos. Estas son detectadas sin contacto por el cabezal de lectura PGV, que consta de un sistema de cámara con una unidad de iluminación integrada y una gran ventana de lectura. En la parte inferior del portagods se coloca una etiqueta con varios códigos. El cabezal de lectura situado en la parte superior del robot los utiliza para identificar el portagods. Al mismo tiempo, se detecta la orientación del cabezal de lectura con respecto a la etiqueta, determinando así la posición exacta del objeto objetivo. Utilizando los datos del PGV, el sistema de control puede posicionar con precisión el robot tan pronto como entra en contacto con el portagods para garantizar que este se recoge correctamente.
Características técnicas
- Tiempo de ciclo: 10 ms
- Altura: 35 mm
- Precisión X e Y: 0,4 mm
- Precisión del ángulo: 1°
- Distancia operativa: 100 mm
- Amplio rango de lectura de 120 × 80 mm
Las ventajas
Un solo dispositivo puede realizar dos tareas al mismo tiempo. El sistema PGV garantiza una identificación fiable del portador de mercancías y una detección de posición de alta resolución. El proceso de luz incidente con unidad de iluminación integrada garantiza la detección de las etiquetas incluso en condiciones de iluminación deficientes. El cabezal de lectura es extremadamente compacto y puede instalarse incluso en robots muy pequeños. Gracias a su robustez mecánica y a su funcionamiento sin contacto , que evita el desgaste, tiene una vida útil prolongada. Su protocolo abierto permite integrarlo de forma flexible en cualquier sistema de control y su puesta en marcha es sencilla gracias a la función plug-and-play.
De un vistazo
- Gran ventana de lectura y unidad de iluminación propia para una detección fiable de etiquetas de matriz de datos.
- La detección precisa de la posición en tiempo real permite una alineación exacta del sistema de transporte autoguiado debajo del portagods.
- Carcasa compacta para uso en espacios reducidos
- Fácil instalación y puesta en marcha con configuración plug-and-play
- Protocolo abierto para una integración flexible en cualquier sistema de control
Estimado visitante, esta página ha sido traducida mediante IA con el fin de proporcionar contenido traducido de manera oportuna. ¿Qué le parece? ¡Agradecemos mucho sus comentarios!