El posicionamiento en tiempo real permite sistemas de transporte autoguiados rápidos
Navegación fiable con el cabezal de lectura PGV y las etiquetas de matriz de datos
La solicitud
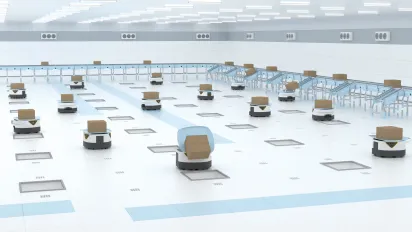
La clasificación de mercancías y la recogida de paquetes es uno de los procesos fundamentales de la logística. Los contenedores de envío embalados (cajas de cartón, bolsas, bandejas, etc.) se transportan a la siguiente estación mediante pequeños sistemas de transporte autoguiados, también conocidos como robots. En los grandes almacenes y centros de distribución, a menudo hay cientos de estos robots funcionando al mismo tiempo.
El objetivo
En estos procesos, el rendimiento es una variable crucial que depende de la velocidad y de una sincronización precisa. Esto significa que las rutas recorridas por los robots deben estar perfectamente coordinadas y supervisadas en tiempo real. Si se cumplen estas condiciones, los vehículos podrán circular a toda velocidad a pocos centímetros unos de otros sin que se produzcan colisiones. La posición de cada vehículo debe estar claramente determinada en todo momento. Dado el pequeño tamaño de los robots y su mínima distancia al suelo, la tecnología necesaria para determinar su posición debe ser compacta y, sobre todo, muy plana.
La solución
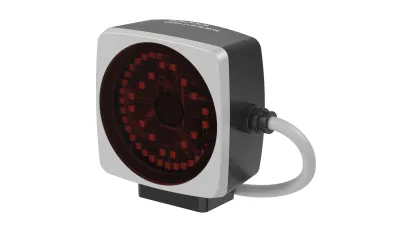
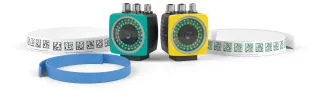
El sistema de posicionamiento Position Guided Vision (PGV) se guía mediante etiquetas de matriz de datos, que se aplican al suelo en forma de cuadrícula. El robot se controla mediante datos de odometría del accionamiento. El sistema de control detecta y, si es necesario, corrige la posición del robot basándose en las etiquetas. El cabezal de lectura PGV consta de un sistema de cámara con una unidad de iluminación integrada y una gran ventana de lectura. El cabezal de lectura está fijado a la parte inferior del robot, donde detecta de forma fiable las etiquetas y transmite los datos de posición obtenidos a partir de ellas al sistema de control. Los tiempos de ciclo muy cortos y el pulso de sincronización (pulso de sincronización) del cabezal de lectura permiten supervisar en tiempo real la posición del robot.
Características técnicas
- Tiempo de ciclo: 10 ms
- Altura: 35 mm
- Precisión X e Y: 0,4 mm
- Precisión del ángulo: 1°
- Distancia operativa: 100 mm
- Pulso de sincronización para la sincronización entre el bot y el sistema de control.
- Amplio rango de lectura de 120 × 80 mm
Las ventajas
El sistema de posicionamiento Position Guided Vision (PGV) garantiza una detección fiable de los datos de posición. Su protocolo abierto permite integrarlo de forma flexible en cualquier sistema de control. La carcasa plana se adapta al sistema de transporte autoguiado, incluso cuando hay muy poco espacio disponible, y ofrece una puesta en marcha sencilla mediante enchufe y conexión. Las capturas de impulsos de sincronización e imágenes con marcas de tiempo permiten al PGV garantizar una sincronización muy precisa entre el sistema de control del robot y el sistema de control de nivel superior. La supervisión continua y precisa de la posición también permite un transporte a alta velocidad.
De un vistazo
- Gran ventana de lectura y unidad de iluminación propia para una detección fiable de etiquetas de matriz de datos.
- Posicionamiento en tiempo real mediante un pulso de sincronización y una marca de tiempo en capturas de imágenes 2-D.
- Carcasa compacta para uso en espacios reducidos
- Fácil instalación y puesta en marcha con configuración plug-and-play
- Protocolo abierto para una integración flexible en cualquier sistema de control
Estimado visitante, esta página ha sido traducida mediante IA con el fin de proporcionar contenido traducido de manera oportuna. ¿Qué le parece? ¡Agradecemos mucho sus comentarios!