27/2/2025Interfaces universales para la implementación sencilla de aplicaciones de visión
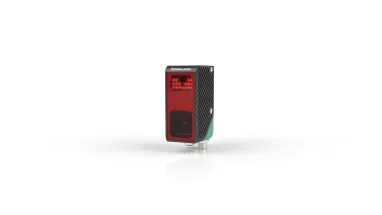
La salida de datos sin procesar ofrece una amplia gama de posibilidades para implementar aplicaciones de visión individuales. Al mismo tiempo, el esfuerzo necesario para evaluar estos datos de forma convencional es relativamente alto. Por este motivo, Pepperl+Fuchs ha equipado ahora el sensor de perfil del láser SmartRunner Explorer y el sensor de visión 3-D SmartRunner Explorer con las interfaces GenICam y ROS, independientes del fabricante. Esto permite un acceso universal a los datos y parámetros, así como a una variedad de módulos de programación en bibliotecas de software. De esta forma, los usuarios ahorran tiempo y dinero al implementar aplicaciones de visión industrial.
Datos estandarizados y acceso a bibliotecas de procesamiento de imágenes con GenICam
Cada sensor de visión es diferente. Por este motivo, los usuarios a menudo tienen que familiarizarse con las estructuras de datos de los sistemas propietarios antes de poder evaluar los datos sin procesar. Para minimizar este esfuerzo, se desarrolló la interfaz de programación universal GenICam. Este estándar de la Asociación Europea de Visión Artificial (EMVA) reúne los datos y parámetros específicos del producto en una estructura genérica y permite una edición y un procesamiento estandarizados.
GenICam también se puede utilizar para conectar SmartRunner Explorer y SmartRunner Explorer 3-D a bibliotecas de procesamiento de imágenes como HALCON. Las aplicaciones de procesamiento de imágenes se pueden implementar de forma rápida y sencilla utilizando los módulos de programación ya preparados que se encuentran disponibles allí. Dado que GenICam permite utilizar el mismo marco para diferentes sensores, los nuevos dispositivos se pueden integrar fácilmente en las aplicaciones existentes.
Alianza tecnológica para aplicaciones avanzadas de visión
La nueva alianza tecnológica entre Pepperl+Fuchs y MVTec Software GmbH, fabricante líder internacional de software para visión artificial, ofrece numerosas ventajas, especialmente gracias a la integración del potente software de procesamiento de imágenes HALCON. La alianza tecnológica abarca las series SmartRunner Explorer 2D y 3D.
El SmartRunner Explorer 3-D utiliza tecnología de visión estereoscópica para generar imágenes de nubes de puntos 3-D de alta precisión, así como datos de imágenes 2-D, capturando escenas tanto estáticas como dinámicas.
El sensor de perfil del láser 2-D SmartRunner Explorer se basa en el probado método de sección de luz láser y ofrece una combinación única de perfil de altura y salida de imagen 2-D en un solo sensor.
Todos los sensores SmartRunner se pueden conectar fácilmente a computadoras industriales a través de la interfaz TCP/IP integrada. Gracias a la interfaz GenICam existente y a la conexión asociada a HALCON, se pueden realizar fácilmente muchas tareas de detección y medición.
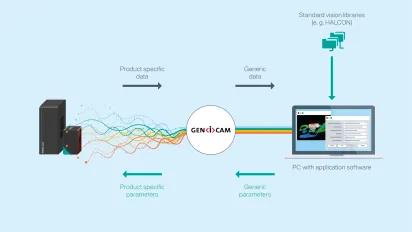
El estándar GenICam integra datos específicos de productos en una estructura genérica y permite el acceso a módulos de programación en bibliotecas de procesamiento de imágenes.
Aplicaciones robóticas complejas y pruebas de concepto sencillas con ROS
Desde aplicaciones de recogida y colocación hasta control de calidad y prevención de colisiones: el sensor de perfil del láser SmartRunner Explorer y el sensor de visión 3-D SmartRunner Explorer asumen tareas exigentes en robots de produccióno vehículos guiados automáticamente (AGV). Estas aplicaciones suelen ser complejas y costosas de implementar. Las diversas interfaces y el gran número de proveedores de sensores y actuadores dificultan aún más la implementación.
Aquí es donde entra en juego el marco de trabajo de código abierto Robot Operating System (ROS): comprende una serie de bibliotecas de software, herramientas y programas que están disponibles como software de código abierto. Esto permite implementar aplicaciones de forma rápida y sencilla en computadoras personales o industriales.
ROS también ofrece ventajas para aplicaciones más allá de la robótica. Por ejemplo, las herramientas de código abierto se pueden utilizar para llevar a cabo pruebas de concepto rentables que pueden servir de base para tomar decisiones de inversión.

ROS ofrece a los usuarios acceso a una amplia gama de herramientas de código abierto que pueden utilizarse para implementar aplicaciones de forma fácil y rentable.
Las ventajas de las interfaces universales de un vistazo
- Ahorro de tiempo y dinero gracias al acceso a módulos de programación en bibliotecas de procesamiento de imágenes.
- Prueba de concepto rápida y sencilla para nuevas aplicaciones.
- Integración independiente del fabricante de sensores de visión
- No es necesario familiarizarse con interfaces específicas del fabricante.
Más información
Estimado visitante, esta página ha sido traducida mediante IA con el fin de proporcionar contenido traducido de manera oportuna. ¿Qué le parece? ¡Agradecemos mucho sus comentarios!