Detección R2000: sensor LiDAR Sensor de conmutación para monitoreo de campo

Ideal para los objetos más pequeños y las aplicaciones dinámicas
El sensor LiDAR de detección R2000 forma parte de la probada serie R2000 y cuenta con un concepto de funcionamiento sencillo, un eje de barrido altamente estable y la mejor resolución angular de su clase. Es ideal para tareas como el control de espacios y la detección de bahías de almacenamiento vacías. Los dispositivos cuentan con cuatro campos de detección libremente configurables y están disponibles en versiones de luz infrarroja (OBD30M) o luz roja (OBD5M). Ambas versiones permiten un monitoreo confiable de objetos naturales a una distancia de hasta 30 metros.
Puntos destacados
Visibilidad completa gracias al ángulo de medición de 360°
Un eje de escaneo estable y sin oscilaciones garantiza un monitoreo preciso de la superficie de escaneo
El mayor grado de resolución angular de cualquier escáner digital de entrada/salida del mercado —0,071°— garantiza la detección de objetos extremadamente pequeños
Fácil de manejar, con cuatro campos de detección libremente configurables
Disponible con láser rojo visible o láser infrarrojo
Posibilidades de aplicación
Los sensores se utilizan para prevenir colisiones en diversos ámbitos, desde la fabricación de automóviles hasta el almacenamiento y la logística. El sensor LiDAR de detección R2000 es la opción ideal precisamente para estas tareas. Sus cuatro campos de detección pueden definirse con precisión, lo que les permite detectar incluso los objetos más pequeños en cualquier momento y con absoluta confiabilidad.

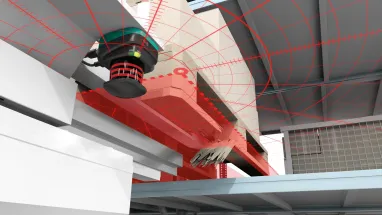
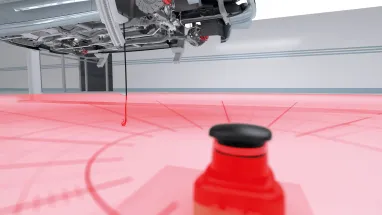
Detección de piezas pequeñas suspendidas en líneas de transporte aéreo
En las líneas de transportadores aéreos, los cables sueltos, las mangueras o los componentes que cuelgan de las carrocerías de los vagones pueden chocar contra el equipo e interrumpir el proceso de producción. El sistema de detección R2000 supervisa continuamente el área debajo del transportador con su ángulo de medición de 360°; cualquier objeto que sobresalga activa una señal de conmutación inmediata para detener la línea.


Fácil manejo¿Cómo se configuran los campos de monitoreo del sensor LiDAR de detección R2000?
Arno Hagemann, gerente de desarrollo comercial de sensores fotoeléctricos en Pepperl+Fuchs, muestra paso a paso cómo configurar de manera fácil y cómoda los campos de monitoreo del sensor LiDAR R2000 Detección R2000. El Detección R2000 cuenta con cuatro campos de detección configurables por el usuario, un eje de escaneo sin oscilaciones y una alta resolución angular. Por ello, el Detección R2000 es adecuado para tareas que incluyen la detección de objetos pequeños.
Más información


- portugués
- español
- inglés
- chino
- alemán
- italiano
Folletos y descripciones generales | Tipo de archivo | Tamaño de archivo | Idioma | Descargar |
|---|---|---|---|---|
| Folletos y descripciones generalesDescripción general del producto - Sensores fotoeléctricos | Tipo de archivo PDF | Tamaño de archivo 4 MB | Idioma español
| Descargar |
| Folletos y descripciones generalesDescripción general del producto - Sensores LiDAR | Tipo de archivo PDF | Tamaño de archivo 3 MB | Idioma español
| Descargar |
| Folletos y descripciones generalesSensor LiDAR R2400 | Tipo de archivo PDF | Tamaño de archivo 3 MB | Idioma español
| Descargar |
Informes de la aplicación | Tipo de archivo | Tamaño de archivo | Idioma | Descargar |
|---|---|---|---|---|
| Informes de la aplicaciónApplication Report - R2000 2-D-LiDAR Sensors for Navigating Automated Guided Vehicles | Tipo de archivo PDF | Tamaño de archivo 337 KB | Idioma inglés
| Descargar |
| Informes de la aplicaciónApplication Report - Reliable Navigation of Autonomous Vehicles in Intralogistics | Tipo de archivo PDF | Tamaño de archivo 174 KB | Idioma inglés
| Descargar |
| Informes de la aplicaciónApplication Report - Reliable Load Detection during Transfer | Tipo de archivo PDF | Tamaño de archivo 196 KB | Idioma inglés
| Descargar |
| Informes de la aplicaciónApplication Report - Optimizing Warehouse Efficiency with Real-time Vehicle Tracking in Mixed Operations | Tipo de archivo PDF | Tamaño de archivo 580 KB | Idioma inglés
| Descargar |
| Informes de la aplicaciónApplication Report - Precise Docking for Safe Pallet Transfer at Transfer Stations | Tipo de archivo PDF | Tamaño de archivo 380 KB | Idioma inglés
| Descargar |
| Informes de la aplicaciónApplication Report - Rugged Pallet Detection for Autonomous Forklifts | Tipo de archivo PDF | Tamaño de archivo 673 KB | Idioma inglés
| Descargar |
| Informes de la aplicaciónApplication Report - SLAM Navigation for Compact Autonomous Mobile Robots (AMR) | Tipo de archivo PDF | Tamaño de archivo 537 KB | Idioma inglés
| Descargar |
Más documentos | Tipo de archivo | Tamaño de archivo | Idioma | Descargar |
|---|---|---|---|---|
| Más documentosGuía de selección LiDAR | Tipo de archivo PDF | Tamaño de archivo 2 MB | Idioma español
| Descargar |
Estimado visitante, esta página ha sido traducida mediante IA con el fin de proporcionar contenido traducido de manera oportuna. ¿Qué le parece? ¡Agradecemos mucho sus comentarios!