27/02/2025Interfaces universelles pour une implémentation simplifiée des applications de vision
Les données brutes offrent un large éventail de possibilités pour la mise en œuvre d'applications de vision individuelles. Cependant, l'évaluation conventionnelle de ces données nécessite un effort relativement important. C'est pourquoi Pepperl+Fuchs a équipé le détecteur de profil laser SmartRunner Explorer et le détecteur de vision 3D SmartRunner Explorer des interfaces GenICam et ROS indépendantes du fabricant. Cela permet un accès universel aux données et aux paramètres, ainsi qu'à une variété de modules de programmation dans les bibliothèques logicielles. Les utilisateurs réalisent ainsi des économies de temps et d'argent lors de la mise en œuvre d'applications de vision industrielle.
Données normalisées et accès aux bibliothèques de traitement d'images avec GenICam
Chaque détecteur de vision est unique. C'est pourquoi les utilisateurs doivent souvent se familiariser avec les structures de données des systèmes propriétaires avant de pouvoir évaluer les données brutes. Afin de minimiser cet effort, l'interface de programmation universelle GenICam a été développée. Cette norme de l'European Machine Vision Association (EMVA) intègre les données et paramètres spécifiques au produit dans une structure générique et permet une édition et un traitement standardisés.
GenICam peut également être utilisé pour connecter SmartRunner Explorer et SmartRunner Explorer 3D à des bibliothèques de traitement d'images telles que HALCON. Les applications de traitement d'images peuvent être mises en œuvre rapidement et facilement à l'aide des modules de programmation prêts à l'emploi qui y sont disponibles. GenICam permettant d'utiliser le même cadre pour différents capteurs, les nouveaux appareils peuvent être facilement intégrés dans les applications existantes.
Partenariat technologique pour les applications de vision avancées
Le nouveau partenariat technologique entre Pepperl+Fuchs et MVTec Software GmbH, l'un des principaux éditeurs internationaux de logiciels pour la vision industrielle, offre de nombreux avantages, notamment grâce à l'intégration du puissant logiciel de traitement d'images HALCON. Ce partenariat technologique concerne les séries SmartRunner Explorer 2D et 3D .
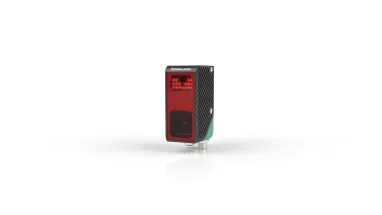
Le SmartRunner Explorer 3D utilise la technologie de vision stéréoscopique pour générer des images 3D haute précision sous forme de nuages de points ainsi que des données d'images 2D, capturant à la fois des scènes statiques et dynamiques.
Le détecteur de profil laser 2D SmartRunner Explorer repose sur la méthode éprouvée de la section lumineuse laser et offre une combinaison unique de profil de hauteur et de sortie d'image 2D dans un seul détecteur.
Tous les capteurs SmartRunner peuvent être facilement connectés à des PC industriels via l'interface TCP/IP intégrée. Grâce à l'interface GenICam existante et à la connexion associée à HALCON, de nombreuses tâches de détection et de mesure peuvent être facilement réalisées.
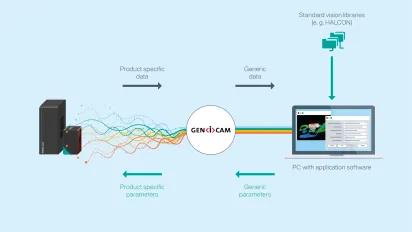
La norme GenICam intègre les données spécifiques aux produits dans une structure générique et permet l'accès aux modules de programmation dans les bibliothèques de traitement d'images.
Applications robotiques complexes et démonstrations de faisabilité simples avec ROS
Des applications de prélèvement et de placement au contrôle qualité et à la prévention des collisions: le détecteur de profil laser SmartRunner Explorer et le détecteur de vision 3D SmartRunner Explorer accomplissent des tâches exigeantes sur les robots de productionou les véhicules à guidage automatique (AGV). Ces applications sont généralement complexes et coûteuses à mettre en œuvre. La diversité des interfaces et le grand nombre de fournisseurs de capteurs et d'actionneurs rendent la mise en œuvre encore plus difficile.
C'est là que le framework open source Robot Operating System (ROS) intervient : il comprend une gamme de bibliothèques logicielles, d'outils et de programmes disponibles en tant que logiciels open source. Cela permet de mettre en œuvre rapidement et facilement des applications sur des PC ou des PC industriels.
ROS offre également des avantages pour des applications autres que la robotique. Par exemple, les outils open source peuvent être utilisés pour réaliser des preuves de concept rentables qui peuvent servir de base à des décisions d'investissement.

ROS permet aux utilisateurs d'accéder à une large gamme d'outils open source pouvant être utilisés pour mettre en œuvre des applications de manière simple et économique.
Les avantages des interfaces universelles en bref
- Gain de temps et réduction des coûts grâce à l'accès à des modules de programmation dans des bibliothèques de traitement d'images
- Validation rapide et simple du concept pour les nouvelles applications
- Intégration indépendante du fabricant de détecteurs de vision
- Aucune familiarisation avec les interfaces spécifiques au fabricant n'est requise.
Informations supplémentaires
Cher visiteur, cette page a été traduite à l'aide d'une intelligence artificielle afin de vous fournir un contenu traduit dans les meilleurs délais. Qu'en pensez-vous ? Nous apprécions grandement vos commentaires !