Distancia operativa como característica central

Un sensor inductivo se activa a una determinada distancia del objeto metálico. Esta distancia se denomina «distancia de funcionamiento». La distancia de funcionamiento es la característica más importante de un sensor inductivo. La distancia de funcionamiento depende del diámetro de la bobina del sensor. Las dimensiones y la composición del material del actuador y la temperatura ambiente son factores adicionales que influyen en ella.
Definición de distancia operativa (s)
La norma EN 60947-5-2 define la distancia de funcionamiento (s) para todos los tipos de sensores, excepto los diseños en forma de ranura y de anillo. Por «distancia de funcionamiento», la norma entiende «la distancia a la que se produce un cambio de señal en la salida debido a la aproximación del "objetivo estándar" a la superficie sensible a lo largo del eje de referencia».
Hay dos formas de activar un sensor:
- Utilizando un enfoque axial
- Utilizando un enfoque radial
Determinación de las distancias operativas con un objetivo estándar
El objetivo estándar se define como un «elemento actuador óptimo» (elemento amortiguador) para el funcionamiento. Una reducción de las dimensiones o un cambio en la composición del material reduce la distancia de funcionamiento.
El objetivo estándar especifica algunas características del sensor, como la distancia de funcionamiento o la frecuencia de conmutación, y permite comparar las especificaciones de los sensores. Las especificaciones del sensor se pueden utilizar si el elemento amortiguador utilizado en la aplicación real se corresponde en cuanto a material y dimensiones con el objetivo estándar. Si el elemento amortiguador utilizado es más grande, esto no suele mejorar las propiedades del sensor. Si el elemento amortiguador utilizado es más pequeño que el objetivo estándar especificado en la norma EN 60947-5-2 o está fabricado con un material diferente, esto reduce la distancia de funcionamiento. La disposición del sensor y del elemento amortiguador debe personalizarse de manera que se tenga en cuenta la distancia de funcionamiento reducida.
Accionamiento por aproximación axial
Para el accionamiento axial del sensor, se determinan las siguientes distancias de funcionamiento utilizando un objetivo estándar.
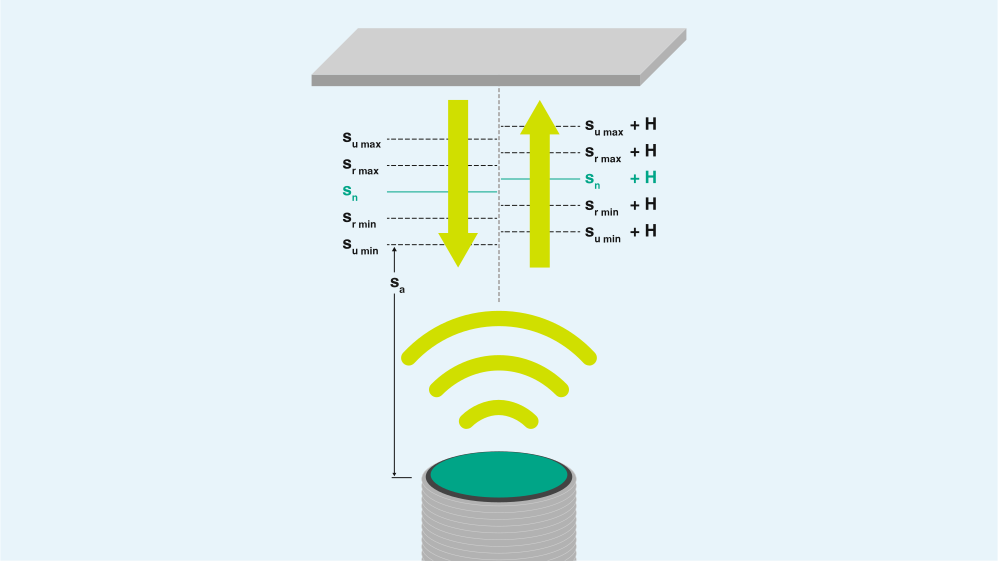
El blanco estándar es cuadrado, tiene un grosor de 1 mm y está fabricado en acero tipo FE 360 (ST37) con una superficie lisa.
El objetivo tiene una de las siguientes longitudes laterales:
- 1 x diámetro del círculo interior de la superficie sensora
- 3 x sn
Se aplica el valor mayor (es decir, el área mayor) en todos los casos.
Ejemplo 1
Sensor M18
Distancia de funcionamiento 5 mm
3 x distancia de funcionamiento = 15 mm < diámetro del sensor
- Por lo tanto, las dimensiones del actuador deben ser 18 x 18 x 1 mm.
Ejemplo 2
Sensor M18
Distancia de funcionamiento 8 mm
3 x distancia de funcionamiento = 24 mm > diámetro del sensor
- Por lo tanto, las dimensiones del actuador deben ser 24 x 24 x 1 mm.
Distancia operativa («Distancia operativa nominal») s n
La distancia de funcionamiento sn, o según la norma EN 60947-2-5 «distancia de funcionamiento nominal», es una variable convencional para determinar la distancia de funcionamiento. Este tipo de distancia de funcionamiento no tiene en cuenta las tolerancias de fabricación ni los cambios causados por influencias externas, como el voltaje y la temperatura.
Distancia operativa efectiva s r
La distancia operativa efectiva s r es la distancia operativa de un solo sensor medida en las siguientes condiciones:
- Temperatura ambiente de +23 ± 5 °C
- Voltaje dentro del rango de voltaje operativo
- Dentro de las condiciones de instalación especificadas
0,9 · s n ≤ s r ≤ 1,1 · s n
Distancia operativa útil s u
La distancia operativa utilizable s u es la distancia operativa de un solo sensor medida en las siguientes condiciones:
- Rango de temperatura ambiente entre -25 °C y +70 °C.
- Tensión de alimentación entre el 85 % y el 110 % de la tensión nominal de funcionamiento.
0,9 · s r ≤ s u ≤ 1,1 · s r
Distancia operativa garantizada s a
La distancia de funcionamiento garantizada s a es la distancia desde la superficie sensible, dentro de la cual se garantiza el accionamiento del sensor en condiciones determinadas:
0 < sa≤ 0.81 · sn
Precisión de repetición R
La precisión de repetición R es el cambio en la distancia efectiva de funcionamiento sr, medido en las siguientes condiciones:
- Duración: 8 horas
- Temperatura ambiente: +23 °C ± 5 °C
- Humedad relativa: cualquiera
- Tensión de alimentación: Ue±5 %; o tensión: cualquier ±5 % dentro del rango de tensión nominal.
R ≤ 0,1 ·sr
Histéresis H
La histéresis H es la distancia entre los puntos de conmutación (SP) cuando el objetivo estándar se aproxima al sensor y se aleja de él de nuevo. La histéresis se especifica en relación con la distancia de funcionamiento efectiva sr. Esta distancia se mide a una temperatura ambiente de +23 °C ± 5 °C y a la tensión nominal.
H ≤ 0,2 · sr
La histéresis típica de los sensores inductivos de Pepperl+Fuchs se encuentra en el rango entre el 5 % y el 10 % de la distancia de funcionamiento efectiva s r.
Estado «apagado de forma segura»
Un sensor se apaga de forma segura si la distancia entre el objetivo estándar y la superficie sensible es al menos tres veces la distancia de funcionamiento sn.
Accionamiento por aproximación radial
Además del enfoque axial del objetivo estándar, existe el enfoque radial (lateral). Si el objetivo estándar se desplaza lateralmente hacia el área de la superficie sensora del sensor, el resultado es una distancia de funcionamiento diferente (s) con un punto de conmutación diferente (SP) y, en consecuencia, una histéresis diferente (H). Esto depende de la distancia axial. Esta relación se describe mediante la curva de respuesta.

El sensor se activa a una distancia axial de 0 con una cobertura aproximada del 15 % de la superficie activa. A 0,5 * la distancia efectiva de funcionamiento (sr), la superficie del sensor ya debe estar cubierta en aproximadamente un 35 %. A una distancia axial de 0,8 * sr, la cobertura debe ser del 50 %. A 1* sr, el sensor debe estar completamente cubierto para que se active.
Elementos amortiguadores en aplicaciones
El tamaño y el material en aplicaciones reales suelen desviarse de las especificaciones normativas para el objetivo estándar. En la práctica, por supuesto, se utilizan elementos de amortiguación que tienen dimensiones diferentes y están compuestos por materiales distintos a los del objetivo estándar. Ambos factores pueden tenerse en cuenta en consecuencia.
El tamaño se desvía del objetivo estándar.
Los sensores inductivos se utilizan a menudo para detectar piezas de máquinas. Estas piezas rara vez tienen el mismo tamaño y forma que el objetivo estándar al que se refieren los datos técnicos de un sensor. La distancia de funcionamiento depende, en particular, del tamaño del metal utilizado para amortiguar el sensor. Por lo general, la distancia de funcionamiento no aumenta si los objetos son más grandes que los especificados por el objetivo estándar. Sin embargo, si los objetos son más pequeños que el objetivo estándar, la distancia de funcionamiento se reduce notablemente. Si el objeto que se detecta tiene un tamaño diferente al del objetivo estándar, recomendamos comprobar la distancia de funcionamiento del sensor seleccionado.
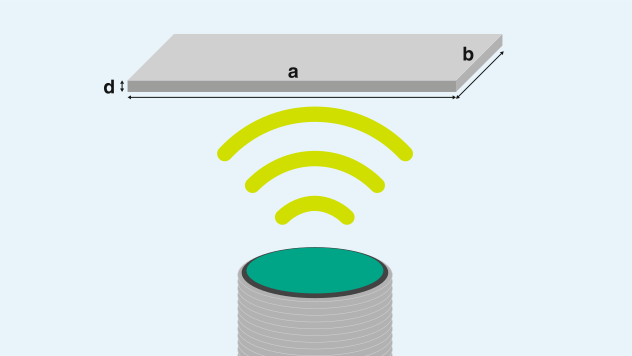
Posibles variables desviadas
El área del objeto a * b es más pequeña que el objetivo estándar.
► el rango de detección se reduce
El área del objeto a * b es más grande que el objetivo estándar.
► sin efecto
El objeto es más grueso que el objetivo estándar.
► En este caso, la profundidad de penetración del campo magnético en el metal es crucial:
- En el caso de los sensores con una frecuencia osciladora alta, la profundidad de penetración es baja: sin efecto.
- En el caso de los sensores con una frecuencia de oscilación baja, la profundidad de penetración es alta: el rango de detección se reduce ligeramente.
El objeto es más delgado que el objetivo estándar.
► el rango de detección se vuelve ligeramente mayor (para metales no ferrosos)
Material que se desvía del objetivo estándar: factor de reducción
Además de las dimensiones, la composición del material del elemento amortiguador desempeña un papel especialmente importante. Esto se describe mediante el factor de reducción. El factor de reducción indica el factor por el cual la distancia de funcionamiento de los sensores inductivos difiere del acero FE 360 (St37) debido a los diferentes materiales.
Cuanto menor sea el factor de reducción, menor será la distancia de funcionamiento para el material específico. Dado que este factor de reducción en el sensor de proximidad inductivo depende de factores como la carcasa y el material de blindaje, puede variar de un tipo a otro. El valor individual es crucial para cada sensor respectivo.
A continuación se indican algunos valores típicos del factor de reducción (fuente: Pepperl+Fuchs):
| Material | Factor de reducción |
|---|---|
| Acero para la construcción | 1 |
| Papel de aluminio | 1 |
| Acero inoxidable | 0,85 |
| Aluminio | 0,4 |
| Latón | 0,4 |
| Cobre | 0,3 |
Estimado visitante, esta página ha sido traducida mediante IA con el fin de proporcionar contenido traducido de manera oportuna. ¿Qué le parece? ¡Agradecemos mucho sus comentarios!