Le positionnement en temps réel permet des systèmes de transport automatisés rapides
Navigation fiable avec la tête de lecture PGV et les tags Datamatrix
La demande
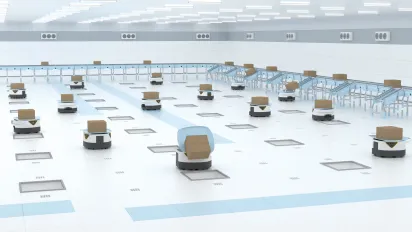
Le tri des marchandises et la préparation des colis constituent l'un des processus fondamentaux de la logistique. Les conteneurs d'expédition emballés (cartons, sacs, plateaux, etc.) sont transportés vers la station suivante par de petits systèmes de transport automatisés, également appelés « robots ». Dans les grands entrepôts et centres de distribution, ces robots sont souvent des centaines à fonctionner simultanément.
L'objectif
Pour de tels processus, le débit est une variable cruciale qui dépend de la vitesse et d'un timing précis. Cela signifie que les itinéraires parcourus par les robots doivent être parfaitement coordonnés et surveillés en temps réel. Si ces conditions sont remplies, les véhicules pourront circuler à pleine vitesse à quelques centimètres les uns des autres sans collision. La position de chaque véhicule doit être clairement déterminée à tout moment. Compte tenu de la petite taille des robots et de leur garde au sol minimale, la technologie nécessaire pour déterminer leur position doit être compacte et, surtout, très plate.
La solution
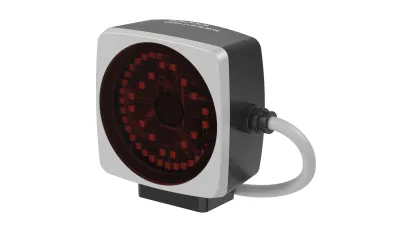
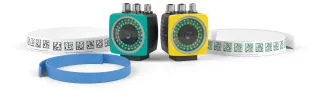
Le système de positionnement Position Guided Vision (PGV) est guidé par des tags Datamatrix, qui sont appliqués au sol sous forme de grille. Le robot est commandé à l'aide des données d'odométrie provenant du système d'entraînement. Le système de commande détecte et, si nécessaire, corrige la position du robot à l'aide des tags. La tête de lecture PGV se compose d'un système de caméra avec une unité d'éclairage intégrée et une grande fenêtre de lecture. La tête de lecture est fixée sous le robot, où elle détecte de manière fiable les étiquettes et transmet les données de position obtenues au système de commande. Les temps de cycle très courts et l'impulsion de synchronisation (impulsion synchro) de la tête de lecture permettent une surveillance en temps réel de la position du robot.
Caractéristiques techniques
- Temps de cycle : 10 ms
- Hauteur : 35 mm
- Précision X et Y : 0,4 mm
- Précision angulaire : 1°
- Distance de fonctionnement : 100 mm
- Impulsion de synchronisation entre le robot et le système de commande
- Grande zone de lecture de 120 × 80 mm
Les avantages
Le système de positionnement Position Guided Vision (PGV) garantit une détection fiable des données de position. Son protocole ouvert permet une intégration flexible dans n'importe quel système de commande. Le boîtier plat s'intègre dans le système de transport autoguidé, même lorsque l'espace disponible est très réduit, et offre une mise en service simple via plug-and-play. Les impulsions de synchronisation et les captures d'images avec horodatage permettent au PGV d'assurer une synchronisation très précise entre le système de commande du robot et le système de commande de niveau supérieur. La surveillance précise et continue de la position permet également un transport à grande vitesse.
En bref
- Grande fenêtre de lecture et unité d'éclairage intégrée pour une détection fiable des tags Datamatrix
- Positionnement en temps réel à l'aide d'une impulsion de synchronisation et d'un horodatage sur des captures d'images 2D
- Boîtier compact pour une utilisation dans des espaces restreints
- Installation et mise en service faciles grâce à la configuration plug-and-play
- Protocole ouvert pour une intégration flexible dans n'importe quel système de commande
Cher visiteur, cette page a été traduite à l'aide d'une intelligence artificielle afin de vous fournir un contenu traduit dans les meilleurs délais. Qu'en pensez-vous ? Nous apprécions grandement vos commentaires !