選擇您所在的國家/地區
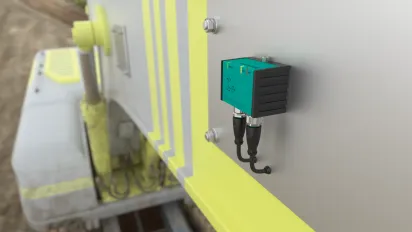
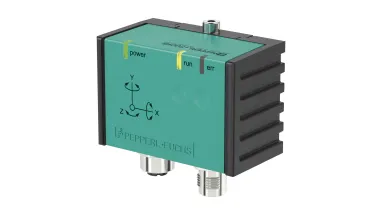
慣性測量單元 F99

如何避免動態應用程式中出現錯誤的傾斜角度值?了解彼得·施密特如何找到理想的解決方案。
您是否曾思考過,如何在移動機械運作時確保傾角感測器能提供精準測量值?靜態傾角感測器的數據常因外部衝擊(如路面坑洞或加速過程)而失準。 倍加福的IMU F99等慣性測量單元正是理想解決方案:該裝置整合三軸MEMS加速度計與三軸MEMS陀螺儀,透過智能感測器融合演算法結合兩者數據,有效抵消外部加速度干擾,最終呈現精準的實際測量值。
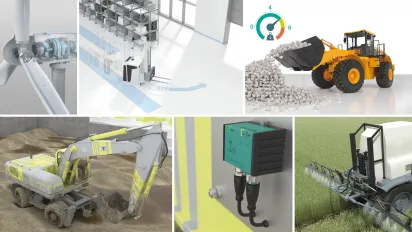
精確測量
慣性測量單元將加速度感測器、陀螺儀與智慧型感測器融合演算法整合於單一裝置中。此組合不僅能補償動態運動,更能確保精準測量。
效率提升
感測器融合演算法能智慧整合陀螺儀與加速度感測器所提供的各項數據。即使系統處於移動、加速或煞車狀態,外部加速度亦能獲得補償,使用者仍可獲得精確的傾斜數據。
自由配置
加速度補償類型可自由配置。透過選擇補償範圍,個別運動曲線將適應特定應用需求。此設計能提升角度穩定性,即使在線性加速度運動或遭遇短暫衝擊(如駛過坑洞)時亦然。
靈活適應
根據應用需求,可自由選擇相應的測量輸出。輸出值可靈活設定為原始數據(如溫度、加速度與轉速),或預先配置的輸出數據。
聯絡我們
您對 IMU F99 有任何疑問嗎?或者需要進一步的資訊?我們樂意為您提供協助!只需填寫聯絡表單並發送訊息給我們即可。
親愛的訪客,本頁面已通過人工智慧技術進行翻譯,以儘快為您提供翻譯內容。您覺得翻譯效果如何?我們非常重視您的回饋!