雷達感測器的設置與可能應用
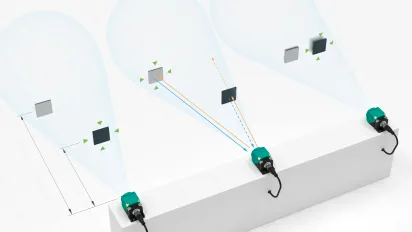
惡劣條件下的可靠檢測
即使在最惡劣的環境條件下,倍加福的工業雷達感測器仍能提供可靠的測量結果。 無論雨、霧、風或塵埃——電磁波的運作原理能有效抵禦嚴苛環境條件,並具備極佳的溫度穩定性。此外,採用的VariKont-L2外殼具備IP68/69防護等級。這種低干擾運作原理與特別堅固的感測器設計相結合,意味著只要進行適當設定,單一裝置類型即可涵蓋廣泛應用場景。為此提供三種不同的測量模式:
1. 首個目標:對最接近雷達感測器的目標進行與材質無關的偵測
2. 最佳反射:偵測具有最佳反射特性的物體,即使存在干擾物體亦然
3. 最高速度:偵測朝向或遠離雷達感測器移動的最快物體

範例:叉車的碰撞避免與最高速度限制
由於工業雷達感測器備廣闊的偵測範圍,可可靠地保障叉車周圍各區域的安全。單台車輛可無障礙安裝多個雷達感測器,因其採用頻率調變技術,裝置間互不干擾——無需人工啟動同步程序。為實現監控區域的最佳防護效果,建議採用「首個物體」測量模式。 在此運作模式下,系統將優先偵測距離感測器最近的物體,且不受材質影響。根據行駛速度與相應反應速度,此模式亦需較高的採樣率,可透過參數設定調整至最高200赫茲。
此外,雷達感測器亦能有效降低堆高機的最高時速:儘管在戶外區域高速行駛仍具優勢且周遭環境通常清晰可見,但基於安全考量,廠房與倉儲內部仍需實施特定限速措施。透過垂直安裝的雷達感測器偵測廠房天花板或下方金屬橫樑,即可即時判定堆高機進入室內區域的時機。 此時系統將自動將最高速度限制在可接受範圍,直至車輛駛離廠房後才恢復原速。建議採用「首個物體」或「最佳反射」測量模式,並設定高濾波強度與低採樣率,以避免在露天環境的橫樑或橋樑下方發生非預期減速。
材料的穿透與抑制
不具高導電性的材料會反射並傳輸電磁波。反射現象發生於所有介質轉換處(即所謂物質躍遷),最常見的情況是空氣與材料、材料與空氣之間的轉換。雷達波的吸收損耗則發生於材料內部。若吸收損耗較低——例如某些塑膠材質的情況——電磁波便能以較低損耗穿透材料,並從另一側逸出。

範例:坦克外層的穿透
雷達波穿透各類材料的能力在某些應用中可發揮優勢。一方面,它能透過將感測器隱藏於塑料板後方,使其免受外部影響,同時創造視覺上美觀的機器設計。 另一方面,此特性可應用於封閉儲槽的液位測量,無需在外層鑽孔或切割開口。其基本前提在於被測介質需具備高反射率,且儲槽材質或雷達感測器測量點的物理特性須能有效傳導雷達波。
測量應在「最佳反射」操作模式下進行。由於空氣與介質間存在多重來回轉換,損耗(介質衰減)亦可能導致測量值產生微小變化,但若介質特性保持不變,此變化在應用中將維持恆定。 若感測器偵測範圍內的液位受限,應透過前景抑制功能壓制介質表面的最小距離,並以背景抑制功能控制測距感測器至底部的最大距離。
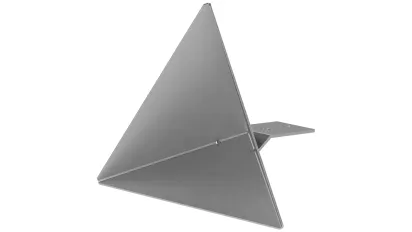
角反射器作為參考目標及增強反射之用途
角反射器由三個相連的等腰金屬三角形構成。由於其高反射率特性,即使與雷達感測器存在角度偏差,仍常被用作最佳測距的參考目標。若將角反射器安裝於反射率較弱或未與雷達感測器理想對齊的物體上,其反射表面將顯著增大。此特性使測量能輕鬆鎖定目標物體,並可依需求優化各類應用場景。
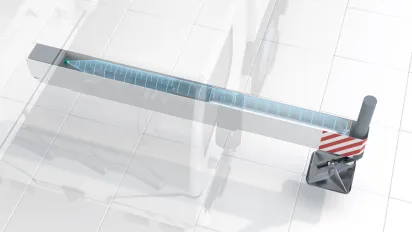
範例:移動式起重機支腿的距離測量
有效運用角反射器的典範應用,在於精準控制移動式起重機支腿的支援效能。安裝於伸縮橫梁內的雷達感測器,其雷達波束會對準橫梁尖端設置的角反射器。 當支腿伸出或收回導致伸縮橫梁前後移動時,感測器會測量距離變化,並將數值傳輸至起重機控制系統作為後續調節依據。由於油污沉積物與液壓油殘留物會干擾測量,系統採用「最佳反射」測量模式將角反射器視為固定目標物進行偵測——此模式能確保反射幅度始終保持恆定穩定。
然而,檢查感測器偵測範圍內的其他反射物同樣至關重要。可透過「反射陣列清單」功能,在單次測量週期內記錄最多十次反射數據(含反射幅度之距離值)來評估此狀況。 在此過程中,將感測器對準基準目標至關重要,方能透過設定的運作模式獲得穩定訊號。理想情況下,前置抑制應設定為感測器與反射器間的最小距離,以避免異常反射干擾。

倍加福實戰技巧:雷達感測器調試
在本影片中,您將逐步學習如何在CANopen工程工具中整合並進行倍加福雷達感測器的參數設置。


親愛的訪客,本頁面已通過人工智慧技術進行翻譯,以儘快為您提供翻譯內容。您覺得翻譯效果如何?我們非常重視您的回饋!