雷達感測器類型
雷達(RADAR,即無線電偵測與測距的縮寫)一詞,指的是用於定位並判斷各類物體運動狀態的方法。雷達技術應用廣泛,因此存在多種雷達功能,它們以不同方式運用電磁波的特性。
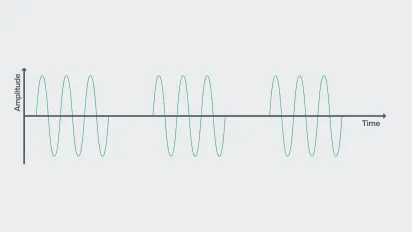
1. 脈衝雷達
脈衝雷達發射短脈衝,並透過訊號傳播延遲來測量目標物距離。 類似於都卜勒雷達,亦可透過測量頻率差異來計算速度。脈衝雷達裝置因其發射器輻射功率高,適用於長距離測量,但不適用於需提高解析度的短距離測量。由於脈衝雷達在自動化任務中存在此顯著限制,本網站的深入說明將專注於連續波與頻率調變連續波雷達。
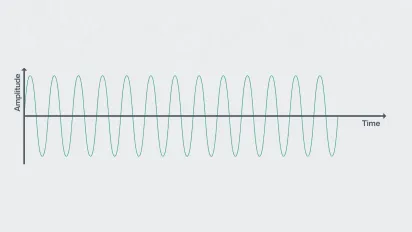
2. 連續波雷達(CW 雷達)
非調製連續波雷達(亦稱CW或都卜勒雷達)持續發射固定頻率的波束。透過觀測都卜勒頻移,可偵測雷達感測器探測範圍內的移動物體,並測定其垂直速度。然而,要計算移動物體的距離或位置,要麼根本無法實現,要麼需付出更高成本且會產生顯著誤差。

3. 頻率調製連續波雷達(FMCW 雷達)
頻率調變連續波雷達(或稱FMCW)指的是在發射過程中持續對訊號進行頻率調變的雷達系統(與連續波雷達相反)。這種對發射頻率的調變創造了時間基準點,從而技術上實現了飛行時間的測量。此外,此時間常數不僅能偵測移動物體,亦可偵測靜止物體。
深度探測連續波雷達(CW)
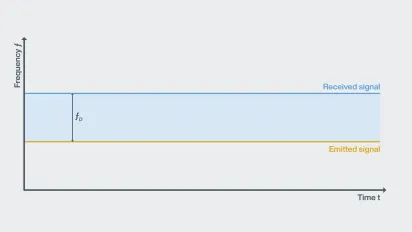
連續波雷達所產生並發射的電磁波或其波前,撞擊到移動中的物體。這會導致反射訊號產生頻率偏移——根據被偵測物體的移動方向,該偏移會壓縮或拉伸反射訊號。經頻率偏移的反射訊號會在感測器內部與原始發射訊號混合,並進行評估。透過訊號中的頻率差異,即可判定物體的移動狀態與速度。 無論感測器相對於物體移動,或物體相對於感測器移動皆不影響檢測結果,惟需考量運動角度方能測得物體的絕對速度。
深度解析頻率調變連續波雷達(FMCW)
頻率調製連續波雷達的運作原理與前述雷達相同。感測器透過發射天線發出訊號,其中一小部分訊號被目標物反射後回傳至感測器,由接收天線擷取。然而相較於未經調製的連續波雷達,頻率調製連續波雷達會發射頻率調製訊號。此類雷達常採用以下典型調製類型:

1. 鋸齒調變
調變模式簡單,但無法區分多普勒頻率與傳播延遲造成的頻率差。

2. 方波調製
透過計算相位差實現極高的距離解析度,但無法區分不同物體。
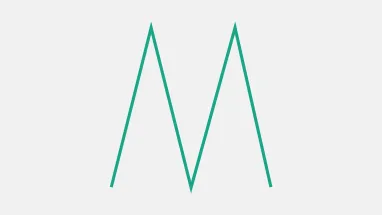
3. 三角調製
附加的下降斜坡使得區分多普勒效應與頻率偏移成為可能。

倍加福採用三角調變技術於其工業雷達感測器,用於距離與速度測量。在許可頻率範圍內,發射訊號會從最低頻率線性上升至最高頻率(上升斜坡),並在達到最高頻率後再次線性下降(下降斜坡)。此範圍內,發射訊號持續在最低與最高頻率之間「遊移」,此區域稱為頻率頻寬(B)。 就倍加福雷達感測器而言,此有效頻寬對應於1 GHz,即ISM頻段中122至123 GHz的範圍。
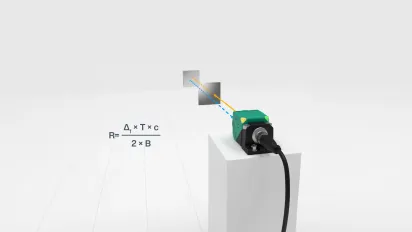
當雷達感測器發射的雷達波撞擊物體時,會產生完全或部分反射。接收到的信號頻率會產生變化,透過感測器內乘法混頻過程中的雙信號頻率偏移,即可精確測算至目標物的距離。 目標物體的距離(R)可透過以下參數計算:上升或下降斜坡的頻率偏移量(Δf)、斜坡持續時間(T)、使用的頻率帶寬(B),以及雷達波在空間中傳播的光速(c)。
物體速度引發的多普勒效應,亦會使接收頻率(fD)沿著y軸方向平行偏移,如上圖連續波雷達示意圖所示。相較於鋸齒波與方波調變方式,此現象同樣可用於測量速度。
預期用途
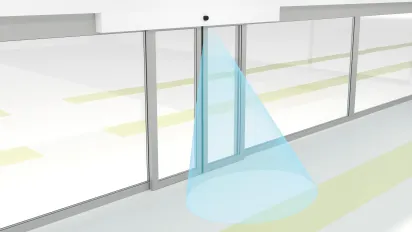
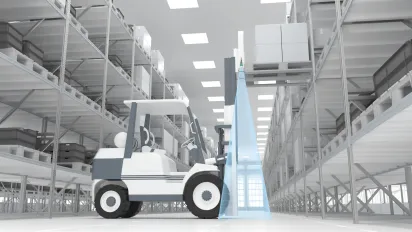
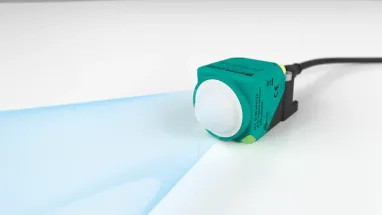
倍加福開發的FMCW雷達感測器MWC25M-L2M*,專為工業環境中長達25公尺以上的偵測範圍進行距離與速度測量而優化。 憑藉其廣泛的功能與堅固的感測器設計,本產品可應用於自動化、環境監測、自動導引車(AGV)、堆高機、移動式起重機、道路施工及農業機械等避撞系統等多元領域。此外,對於儲罐與筒倉內液體及散裝物料的非接觸式液位檢測,本產品亦提供理想解決方案。


親愛的訪客,本頁面已通過人工智慧技術進行翻譯,以儘快為您提供翻譯內容。您覺得翻譯效果如何?我們非常重視您的回饋!