Navegación SLAM para robots móviles autónomos (AMR) compactos
De un vistazo
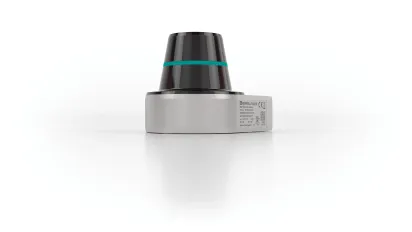
- Diseño compacto con una altura de 81 mm para su integración en espacios reducidos de los vehículos de movilidad autónoma (AMR)
- Detección ambiental completa de 360° para una navegación SLAM (localización y mapeo simultáneos) confiable
- Alta resolución angular de 0,05° para una navegación precisa por contornos y reflectores
- Integración rápida del sistema mediante controladores ROS para aplicaciones de robótica móvil
- Diseño robusto y aislamiento óptico del transmisor y el receptor para obtener datos de medición estables
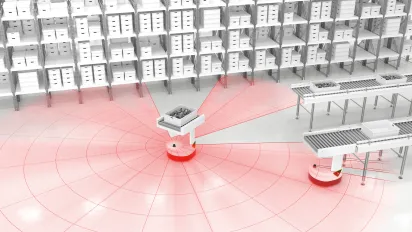
El sensor 2-D LiDAR R2400 combina un diseño compacto con una detección ambiental de 360°
La solicitud
En la automatización logística, se utilizan robots móviles autónomos (AMR) compactos con módulos de transporte integrados para transportar cajas de productos semiacabados o terminados de manera flexible y eficiente. Para una navegación confiable en entornos de producción dinámicos, estos vehículos requieren una detección precisa del entorno que permita tanto la navegaciónbasada en contornos como el guiado mediante reflectores.
El objetivo
El principal desafío consiste en proporcionar datos de sensores confiables y precisos para la navegación basada en SLAM, al tiempo que se minimiza el espacio requerido parala instalación. El sensor debe integrarse en AMR compactos y ofrecer resultados de medición estables en condiciones variables. El objetivo es lograr una confiabilidad óptima en la navegación mediante datos ambientales de alta resolución.
La solución
El sensor 2-D LiDAR R2400 cuenta con una altura compacta de tan solo 81 mm y, gracias a su cobertura completa de 360°, ofrece las condiciones ideales para su integración en sistemas AMR con limitaciones de espacio. Con una alta resolución angular de hasta 0,05° y una frecuencia de barrido de 10 a 20 Hz, el sensor genera nubes de puntos densas y de alta resolución para algoritmos SLAM precisos. La separación óptica entre el transmisor y el receptor asegura resultados de medición estables incluso en condiciones ambientales cambiantes, como la presencia de polvo o condensación. Mediante el controlador ROS, el sensor puede integrarse rápidamente en plataformas de robótica móvil existentes y permite tanto la navegación basada en contornos como la detección confiable de reflectores. La precisión angular garantiza un mapeo geométricamente correcto del entorno, mientras que la resistente estructura metálica asegura un desempeño estable a largo plazo.
Características técnicas
- Rango de medición: 25 m con una reflectividad del 90 %, 10 m con una reflectividad del 10 %, 40 m con reflector
- Ángulo de escaneo: 360° para una cobertura completa de 360 grados
- Frecuencia de escaneo: 10–20 Hz para aplicaciones dinámicas de SLAM
- Precisión de repetición: < 16 mm
- Resolución angular: hasta 0,05° para nubes de puntos de alta resolución y mapeo preciso
- Altura compacta de 81 mm para su integración en sistemas AMR con limitaciones de espacio
- Separación óptica entre el transmisor y el receptor para una medición estable en condiciones ambientales variables
Los beneficios
La combinación de un diseño compacto, un campo de visión de 360° y una alta resolución angular convierte al R2400 en la solución de sensor ideal para la navegación de AMR basada en SLAM. Los usuarios se benefician de datos ambientales precisos y reproducibles que permiten una cartografía y una localización confiables. La densa nube de puntos proporciona el soporte necesario para el reconocimiento de estructuras finas para la navegación por contornos y la detección precisa de reflectores para una estrategia de navegación híbrida. El diseño duradero, que cuenta con una base metálica resistente y rodamientos de gran tamaño, garantiza un rendimiento de medición constante incluso en presencia de vibraciones durante el funcionamiento, lo que se traduce en una alta disponibilidad y confiabilidad del proceso.
Más información



Estimado visitante, esta página ha sido traducida mediante IA con el fin de proporcionar contenido traducido de manera oportuna. ¿Qué le parece? ¡Agradecemos mucho sus comentarios!