Détection fiable du chargement pendant le transfert
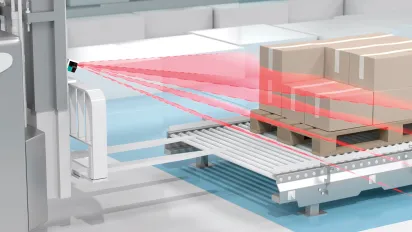
Le capteur LiDAR à quatre couches de balayage fournit des données 3D précises pour les véhicules à guidage automatique
La demande
Les véhicules à guidage automatique (AGV, AMR) prennent de plus en plus en charge les tâches de transport dans la logistique de production et d'entreposage. Outre la navigation pendant la conduite, le chargement et le déchargement aux stations de transfert doivent être effectués automatiquement. La position de la charge est enregistrée avec précision afin de garantir son transfert correct vers les espaces libres au sol.
L'objectif
Le véhicule ou l'appareil servant à transporter la charge (par exemple, les fourches d'un chariot élévateur) doit être correctement positionné avant de soulever la charge. Pendant le chargement, il faut s'assurer que la charge ne bouge pas. Par exemple, lors du transport de palettes, la position exacte des fourreaux par rapport au véhicule doit être déterminée. Il faut s'assurer que les fourches s'engagent dans les fourreaux et ne déplacent pas par erreur la palette de sa position initiale.

La solution
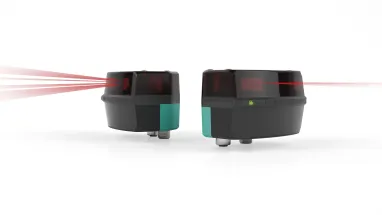
Un détecteur LiDAR 3D de la série R2300 est fixé au mât du véhicule de manière à ce que sa plage de détection soit alignée avec la charge. Lorsque le véhicule autoguidé s'approche de la charge et une fois celle-ci embarquée, le capteur transmet les données de mesure au contrôleur du véhicule sous forme de nuage de points 3D. Il indique les contours de la charge et sa distance par rapport au véhicule avec la précision requise. Les quatre couches de balayage du capteur garantissent unrésultatde détection tridimensionnel fiable. Le petit spot lumineux du capteur et sa très haute résolution angulaire de 0,1 ° permettent une détection précise même des structures les plus petites. Grâce à la méthode du temps de vol (Pulse Ranging Technology, PRT), le R2300 fournit des données de mesure fiables qui sont largement indépendantes des conditions de l'environnement et des objets.
Caractéristiques techniques
- Plage de mesure jusqu'à 10 m
- Angle de balayage jusqu'à 100 °
- Précision de répétition 12 mm
- Laser de mesure infrarouge, laser d'alignement rouge (tous deux de classe laser 1)
- Résolution angulaire 0,1 °
- Vitesse de mesure jusqu'à 4 000 pixels par image
- Interface : Ethernet UDP 100 Mbit/s
Les avantages
L'enregistrement avec le R2300 offre une solution simple et économique pour cette tâche. Le capteur compact permet une intégration flexible et un traitement des données de mesure économe en ressources grâce à une représentation 3D optimale. Lorsqu'il est activé, le laser pilote permet d'aligner très facilement l'appareil et de le mettre en service sans outils supplémentaires. Sans pièces mobiles dans l'électronique, le capteur est particulièrement résistant et son fonctionnement n'est pas affecté par les conditions difficiles de l'environnement telles que les vibrations et les chocs. Il peut remplacer plusieurs appareils avec une seule couche de balayage. Cela réduit considérablement les coûts d'acquisition, de câblage et d'intégration.
En bref
- Détection précise des contours de la charge et de la distance par rapport au véhicule
- Quatre couches de balayage créent un nuage de points 3D avec une cartographie détaillée des structures les plus petites.
- Conception compacte permettant une intégration flexible
- Traitement économe en ressources des données de mesure
- Orientation et mise en service simples
Plus d'informations
Cher visiteur, cette page a été traduite à l'aide d'une intelligence artificielle afin de vous fournir un contenu traduit dans les meilleurs délais. Qu'en pensez-vous ? Nous apprécions grandement vos commentaires !