利用自主移動機器人(AMR)將物料可靠地運送至轉運站
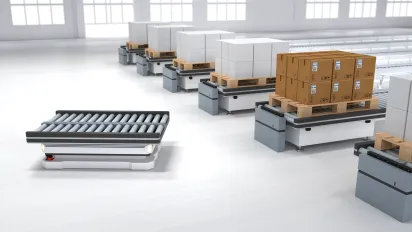
具備大開口角的對射型光電感測器,可實現強勁的訊號傳輸
該應用程式
自主移動機器人(AMR)在生產及倉儲物流過程中,負責將貨物從一處運送至另一處。 在轉運站,貨物會自動裝卸至 AMR 上。通常,多個轉運站會緊鄰而設。首先,AMR 必須穩固地停靠在轉運站,以確保貨物載具能順暢且安全地進行轉運。在轉運過程中,AMR 與轉運站之間需要進行簡單但穩健的訊號傳輸,以控制裝卸方向。
目標
此處的重點在於建立穩健的訊號傳輸連線,以控制裝卸流程。即使周邊環境存在可能干擾自動導引車(AMR)與裝卸站之間通訊通道的金屬結構,該連線仍須能可靠運作。在某些情況下,可能還需確認自動導引車是否正與正確的裝卸站進行訊號傳輸。這將有助於自動導引車盡可能快速且輕鬆地識別其目標位置。 無論自動導引車(AMR)行經何種路徑,發射器的光訊號都必須提前抵達接收元件——即使車輛未正確對準,或因路徑上的輕微顛簸等因素造成震動。標準的對射型光電感測器所產生的光斑過於微小,無法勝任此任務;自動導引車將無法每次都精準定位。 此外,標準的對射型光電感測器系統也無法補償車輛停駐時的位移,或因地面不平所導致的位置變化。

解決方案
BB10-P-F1/BB10-P-F2 系列對射型光電感測器提供了一套理想的完整解決方案。透過使用兩組對射型光電感測器,可建立簡單的兩位元訊號傳輸,以觸發轉運站的裝卸作業。第一組感測器用於指示定位過程已完成,而第二組感測器則用於觸發裝卸過程。 透過使用傳輸頻率不同的兩組對射型光電感測器,可確保訊號傳輸完全符合製程安全標準。這是因為即使感測器間距極近,也能避免因金屬零件反射所造成的串音干擾。 此通訊機制亦可用於確認是否使用正確的轉運站,或在精確定位 AMR 之前先定位正確的轉運站。這透過在 AMR 上配備使用傳輸頻率 1 的發射器來實現,該發射器會與轉運站上使用接收頻率 1 的接收器配對。只需啟動轉運站的接收器,即可透過對射型光電感測器(接收)在長距離外輕鬆確認正確的轉運站。 由於沒有待處理的轉運任務,未使用轉運站的接收器會被停用。光斑的理想尺寸與接收器開口角度,確保即使車輛未處於最佳對齊狀態,或有振動影響自動導引車,仍能實現可靠的偵測。
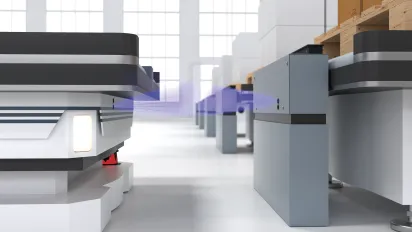
技術特性
- 對射型光電感測器,感測範圍為 0 公尺至 3 公尺,無死區
- 大光斑(距離 3 公尺處直徑 350 公釐)與接收角
- 兩種傳輸頻率
- 使用紅外線以避免干擾
- 適用於前端安裝的插頭外殼
- 高達 IP67 防護等級
好處
使用兩組對射型光電感測器,是一種既能節省空間、更重要的是極具成本效益的解決方案。此外,兩種不同的傳輸頻率也能發揮優勢:首先,透過頻率 1 偵測正確的感測器組;接著,將第二組感測器切換至頻率 2,即可觸發裝載或卸載程序。 此訊號具備高抗干擾性,不受干擾影響,這與 AMR 無線通訊不同——後者在金屬部件眾多的環境中,特定區域的訊號傳輸可能受到阻礙。此方案不受無線通訊法規或頻寬限制的約束。採用兩種不同的傳輸頻率,可避免因光束反射所造成的串音干擾。這些裝置發出的紅外線光線肉眼不可見,因此不會產生令人不適的視覺干擾。
一覽
- 寬廣的光斑與大接收角,確保能可靠地偵測到轉運站
- 強勁的光訊號連接,不受金屬部件干擾
- 兩種發射頻率可實現並行運作,並具備額外功能
- 紅外線訊號肉眼無法看見,且不會造成干擾
- 前置安裝簡便,無需安裝支架

親愛的訪客,本頁面已通過人工智慧技術進行翻譯,以儘快為您提供翻譯內容。您覺得翻譯效果如何?我們非常重視您的回饋!