透過即時車輛追蹤,優化混合作業環境中的倉儲效率
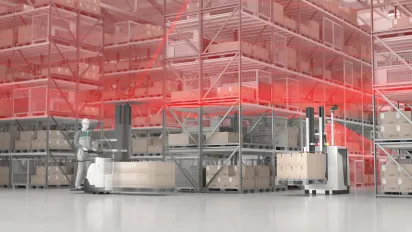
R2000 系列 2-D 雷射光達感測器將高度動態定位功能與經濟效益完美結合,適用於 RTLS
該應用程式
在現代的生產與物流環境中,自動導引車(AGV)與手動操作車輛(例如堆高機)會在同一交通區域內同時運作。AGV 由中央系統控制,而堆高機則根據各項任務靈活運作。為了有效協調物料流動,必須對所有交通參與者實現端到端的追溯性。

目標
目標是在混合作業環境中優化貨流,消除瓶頸,並將等待時間與停機時間降至最低。同時,重點在於提升安全性並打造可擴展的解決方案,且無需將現有叉車車隊全面自動化,亦無需增設額外基礎設施。
解決方案
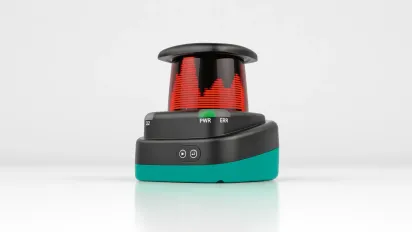
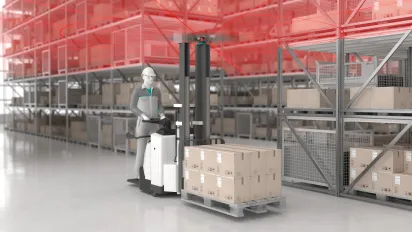
倍加福的 R2000 2-D 雷射光達感測器安裝於手動操作的車輛上,並以 360° 視野範圍捕捉周遭環境。根據測量數據,透過輪廓匹配技術,可確定車輛在設施佈局中的位置。 針對此應用,採用 OMD60*-HD-* 作為成本優化的變體,因為整合至交通管理系統時並不需要高精度的定位。該感測器的高轉速可實現穩定且即時的環境數據擷取,特別是在手動堆高機動態移動時。
至於自動駕駛車輛,則採用 OMD60*-UHD-* 等更先進的型號,以確保高度精確的定位。從所有車輛收集的位置數據會即時傳輸至更高階的交通管理系統。此機制提供動態交通流量調整技術支援、優化 AGV 行駛路線,並能及早偵測混合交通中的潛在衝突。
技術特性
- 360° 全方位掃描,實現完整的環境建模
- 在自然物體上的有效範圍可達 60 公尺
- 角解析度最高可達 0.042°,適用於高精度輪廓檢測
- 掃描頻率範圍為 10 至 50 Hz,適用於動態應用
- 乙太網路介面(Ethernet TCP/IP、UDP/IP、HTTP),便於整合
- 堅固耐用的工業設計,具備 IP67 防護等級
好處
透過持續追蹤所有相關交通參與者,該系統能建立一套全面且動態的交通流量視圖。這不僅能更有效地利用現有運輸資源,同時也能減少停機時間並消除瓶頸。在混合交通環境中,對手動操作車輛的可視化監控,能顯著提升流程的穩定性。
另一項關鍵優勢在於整合簡便:由於無需額外基礎設施(例如反光板或磁鐵目標物),因此可經濟高效地對現有車隊進行改裝。這使企業能夠實施一套可擴展的解決方案,在逐步提升效能的同時,亦能提供極佳的性價比。
一覽無遺
- 將手動操作車輛整合至集中式交通管理系統
- 無需額外基礎設施的輪廓定位技術
- 在自動導引車(AGV)與手動操作堆高機混合作業中,優化了交通流量
- 減少停機時間並提高產能
- 適用於現有車隊的可擴展解決方案
親愛的訪客,本頁面已通過人工智慧技術進行翻譯,以儘快為您提供翻譯內容。您覺得翻譯效果如何?我們非常重視您的回饋!