適用於小型自主移動機器人(AMR)的 SLAM 導航
一覽無遺
- 採用高度僅 81 公釐的緊湊型設計,可整合至空間受限的 AMR 區域中
- 完整的 360° 環境感測,實現可靠的 SLAM(同步定位與建圖)導航
- 0.05°的高角解析度,可實現精確的等高線與反射器導航
- 透過 ROS 驅動程式實現移動機器人應用的快速系統整合
- 堅固的設計以及發射器與接收器之間的光學隔離,可確保測量數據穩定
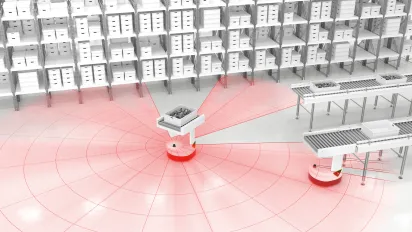
R2400 2-D 雷射光達感測器兼具緊湊設計與 360° 環境偵測功能
該應用程式
在物流自動化領域中,配備整合式輸送帶模組的緊湊型自主移動機器人(AMR)被用於靈活且高效地運輸半成品或成品的貨箱。為了能在動態生產環境中實現可靠的導航,這些機器人需要具備精確的環境感測能力,以同時支援基於輪廓的 導航與基於反光標的引導。
目標
關鍵挑戰在於為基於 SLAM 的導航提供可靠且精確的感測器數據,同時將所需的安裝空間 降至最低。感測器必須整合至緊湊型自動導航機器人(AMR)中,並能在各種條件下提供穩定的測量結果。目標是透過高解析度的環境數據,實現最佳的導航可靠性。
解決方案
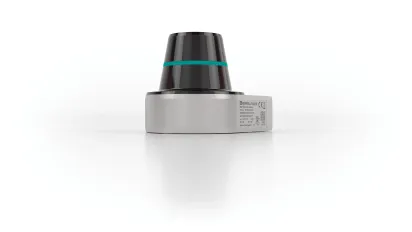
R2400 2-D 雷射光達感測器 高度僅 81 毫米,且具備完整的 360° 全方位覆蓋能力,使其成為整合至空間受限的 AMR 系統的理想選擇。 憑藉高達 0.05°的高角解析度及 10–20 Hz 的掃描速率,該感測器可產生密集且高解析度的點雲,以支援精準的 SLAM 演算法。 發射器與接收器的光學分離設計,確保即使在灰塵或冷凝等變化的環境條件下,仍能獲得穩定的測量結果。透過 ROS 驅動程式,該感測器可快速整合至現有的移動機器人平台,並同時支援基於輪廓的導航與可靠的反射器偵測。其精確的角精度確保能對環境進行幾何上正確的建圖,而堅固耐用的金屬結構則保證了長期穩定的性能。
技術特性
- 測量範圍:反射率為 90% 時為 25 公尺,反射率為 10% 時為 10 公尺,使用反光板時為 40 公尺
- 掃描角度:360°,實現完整的 360 度覆蓋範圍
- 掃描頻率:10–20 Hz(適用於動態 SLAM 應用)
- 重複精度:< 16 毫米
- 角解析度:最高可達 0.05°,適用於高解析度點雲與精密測繪
- 高度僅 81 毫米,可整合至空間受限的 AMR 系統中
- 發射器與接收器的光學分離,以確保在多變的環境條件下仍能進行穩定測量
好處
緊湊的設計、360° 視野以及高角解析度的結合,使 R2400 成為基於 SLAM 的 AMR 導航的理想感測器解決方案。 使用者可從精確且可重複的環境數據中獲益,從而實現可靠的建圖與定位。高密度點雲既能支援輪廓導航所需的細微結構辨識,也能精確偵測反射器以配合混合式導航策略。其耐用設計採用堅固的金屬底座與大型軸承,即使在運作過程中受到振動干擾,仍能保證穩定的測量性能,從而實現高可用性與製程可靠性。
更多資訊



親愛的訪客,本頁面已通過人工智慧技術進行翻譯,以儘快為您提供翻譯內容。您覺得翻譯效果如何?我們非常重視您的回饋!