操作距離作為核心特性

電感式感測器會在距離金屬物體特定距離處觸發切換,此距離稱為「工作距離」。工作距離是電感式感測器最重要的特性,其取決於感測線圈的直徑。此外,執行器的尺寸與材質組成,以及環境溫度亦是影響因素。
操作距離的定義 (s)
EN 60947-5-2 規範了除槽形與環形設計外,所有類型感測器的操作距離 (s)。此處「操作距離」意指「當『標準目標物』沿參考軸線接近感測面時,於輸出端引發訊號變化的距離」。
啟動感測器有兩種方式:
- 採用軸向方法
- 採用輻射狀方法
使用標準目標物測定操作距離
標準目標被定義為運作時的「最佳執行元件」(~阻尼元件)。尺寸縮減或材料組成改變將導致工作行程縮短。
標準目標物定義了若干感測器特性,例如工作距離或切換頻率,使感測器規格具備可比性。當實際應用中使用的阻尼元件在材質與尺寸上符合標準目標物時,即可採用該感測器規格。 若實際使用的阻尼元件尺寸較大,通常不會改善感測器性能。若阻尼元件小於EN 60947-5-2標準規定的標準目標值,或採用不同材質,則會縮短工作距離。感測器與阻尼元件的佈局必須進行客製化調整,以因應縮短的工作距離。
軸向驅動
為實現感測器的軸向驅動,採用標準目標物測定下列操作距離。
標準靶標為方形,厚度為1毫米,材質為FE 360型(ST37)鋼材,表面光滑。
目標的邊長為下列其中一種:
- 1 × 感測面的內圈直徑
- 3 x n
較大的數值(即較大的面積)在所有情況下皆適用。
範例 1
感測器 M18
操作距離 5 毫米
3 × 操作距離 = 15 毫米 < 感測器直徑
- 因此,執行器的尺寸必須為18 x 18 x 1毫米。
範例 2
感測器 M18
操作距離 8 毫米
3 × 操作距離 = 24 毫米 > 感測器直徑
- 因此,致動器的尺寸必須為 24 x 24 x 1 公釐。
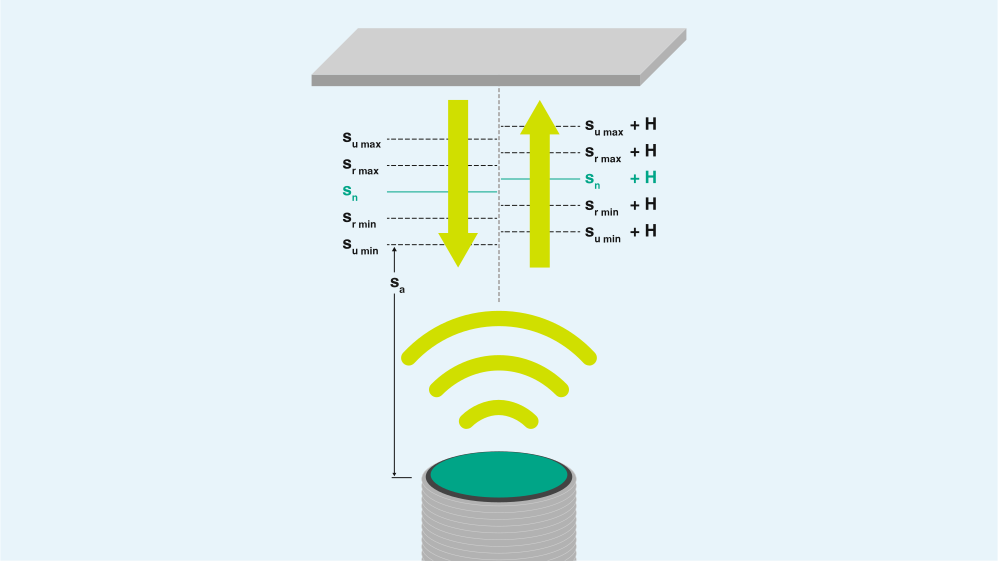
操作距離(「額定操作距離」)n
操作距離 s n ,或根據 EN 60947-2-5 標準所稱的「額定操作距離」,是決定操作距離的常規參數。此類操作距離不考慮製造公差或外部因素(如電壓與溫度)所造成的變化。
有效操作距離 s r
有效操作距離 s r 是指在下列條件下測量單一感測器的操作距離:
- 環境溫度為 +23 ± 5 °C
- 電壓在工作電壓範圍內
- 在指定的安裝條件下
0.9 · s n ≤ s r ≤ 1.1 · s n
可用操作距離 s u
可用操作距離 s u 是指在下列條件下測量單一感測器的操作距離:
- 環境溫度範圍介於 -25 °C 至 +70 °C 之間
- 供電電壓介於額定工作電壓的 85% 至 110% 之間
0.9 · s r ≤ s u ≤ 1.1 · s r
保證操作距離 s a
保證操作距離 s a 是指從感測面起算,在設定條件下能保證感測器啟動的距離:
0 < s a ≤ 0.81 · s n
重複精度 R
重複精度R為有效操作距離s的變化量r,其測量條件如下:
- 時段:8小時
- 外殼溫度:+23 °C ± 5 °C
- 相對濕度:任何
- 供電電壓:Ue±5%;或電壓:在額定工作電壓範圍內任何±5%
R ≤ 0.1 ·s r
滯後 H
滯後量 H 是標準目標物接近感測器後又遠離時,兩組開關點 (SP) 之間的距離。滯後量是以有效工作距離 sr 為基準進行標定。此距離是在環境溫度 +23 °C ± 5 °C 及額定電壓下所測量。
H ≤ 0.2 · s r
倍加福電感式感測器的典型磁滯範圍介於有效工作距離s的5%至10%之間r。
安全關閉狀態
當標準目標物與感測面的距離至少達到工作距離 s 的三倍時,感測器將安全關閉。n
徑向驅動方式
除了標準目標的軸向接近方式外,還存在徑向(側向)接近方式。若將標準目標橫向移入感測器感測面的區域,將產生不同的操作距離(s)、不同的開關點(SP)以及相應不同的滯後(H)。此現象取決於軸向距離,其關係由響應曲線所描述。

當軸向距離為0時,感測器會在有效工作面覆蓋率約15%時觸發切換。在0.5倍有效工作距離(sr)處,感測器表面必須已覆蓋約35%。當軸向距離達0.8倍sr時,覆蓋率須達50%。至1倍sr處,感測器必須完全被覆蓋方能觸發切換。
阻尼元件在應用中的作用
實際應用中的尺寸與材質通常會偏離標準目標的規範規格。在實務操作中,自然會採用尺寸與材質皆不同於標準目標的阻尼元件。這兩項因素可據此予以考量。
尺寸偏離標準目標
電感式感測器常被用於偵測機械零件。這類機械零件的尺寸與形狀,通常與感測器技術資料所對應的標準目標物不盡相同。 工作距離尤其取決於用於阻尼感測器的金屬尺寸。通常當物體尺寸大於標準目標物時,工作距離不會進一步增加;但若物體尺寸小於標準目標物,工作距離將明顯縮短。若待偵測物體尺寸與標準目標物不同,建議核實所選感測器的工作距離。
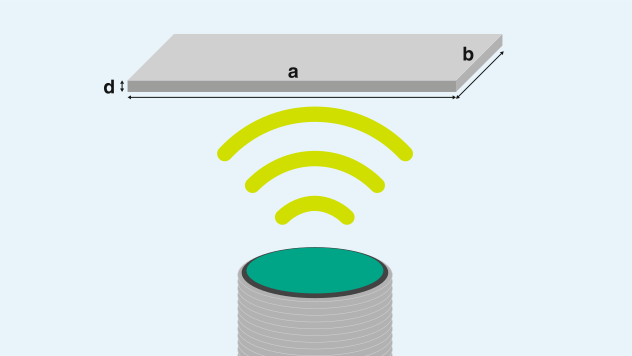
可能的偏差變量
目標區域 a * b 小於標準目標
► 感測範圍變小
物體區域 a * b 大於標準目標
► 無效
該物體比標準目標更厚
► 在這種情況下,磁場穿透金屬的深度至關重要:
- 對於振盪器頻率較高的感測器,其穿透深度較低:無效果
- 對於振盪器頻率較低的感測器,穿透深度較高:感測範圍會略微縮小。
該物體比標準目標更薄
► 感應範圍略為擴大(針對非鐵金屬)
偏離標準目標的材料:減量係數
除了尺寸之外,阻尼元件的材料組成也扮演著特別重要的角色。這點可透過減幅係數來描述。減幅係數表示因材料差異,使電感式感測器的工作距離與鋼材FE 360(St37)產生差異的倍數。
縮減係數越小,特定材料的操作距離就越短。由於電感式近接感測器中的此縮減係數取決於外殼與屏蔽材料等因素,因此不同型號間可能存在差異。個別數值對各感測器而言至關重要。
以下是一些典型的衰減係數值(來源:倍加福):
| 材料 | 減量係數 |
|---|---|
| 建築鋼材 | 1 |
| 鋁箔 | 1 |
| 不鏽鋼 | 0.85 |
| 鋁 | 0.4 |
| 黃銅 | 0.4 |
| 銅 | 0.3 |
親愛的訪客,本頁面已通過人工智慧技術進行翻譯,以儘快為您提供翻譯內容。您覺得翻譯效果如何?我們非常重視您的回饋!