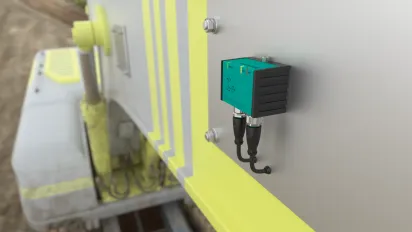
Unité de mesure inertielle F99

Comment éviter les valeurs d'angle d'inclinaison incorrectes dans les applications dynamiques ?Découvrez comment Peter Schmidt a trouvé la solution idéale.
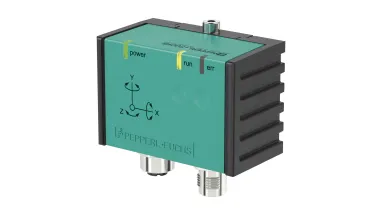
Vous êtes-vous déjà demandé comment garantir la précision des valeurs mesurées par vos détecteurs d'inclinaison lorsque vos machines mobiles sont en mouvement ? Les données des détecteurs d'inclinaison statiques sont souvent inexactes en raison d'impacts externes, tels que les nids-de-poule ou les accélérations. Les unités de mesure inertielle telles que l'IMU F99 de Pepperl+Fuchs constituent la solution idéale dans ce cas : l'IMU F99 se compose d'un accéléromètre MEMS à trois axes et d'un gyroscope MEMS à trois axes. Un algorithme intelligent de fusion des capteurs combine les données de l'accéléromètre et du gyroscope afin de compenser les effets de l'accélération externe et d'afficher la valeur réelle.
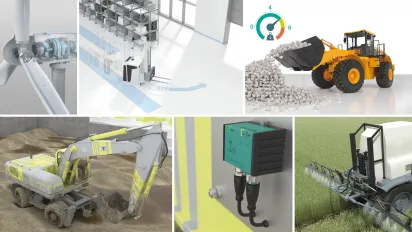
Dans quels contextes l'IMU F99 est-elle utilisée ?Exemples d'application
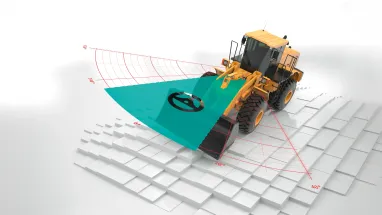
Que ce soit pour limiter l'angle de braquage des chargeuses sur pneus ou pour contrôler les AGV, l'unité de mesure inertielle IMU F99 est la solution idéale pour surveiller l'inclinaison et l'accélération dans les applications dynamiques. Nous avons compilé six exemples d'application de l'unité de mesure inertielle dans notre article de blog. Quelle application correspond à vos besoins ?
Mesure précise
Les unités de mesure inertielle combinent un détecteur d'accélération, un gyroscope et un algorithme intelligent de fusion des capteurs dans un seul appareil. Cette combinaison permet de compenser même les mouvements dynamiques tout en garantissant une mesure précise.
Efficacité accrue
L'algorithme de fusion des capteurs relie de manière intelligente les différentes données fournies par le gyroscope et le détecteur d'accélération. Les accélérations externes sont compensées et l'utilisateur reçoit des données d'inclinaison précises, même lorsque le système se déplace, accélère ou freine.
Configuration libre
Le type de compensation d'accélération peut être configuré librement. En sélectionnant une plage de compensation, la forme du mouvement individuel est adaptée à l'application respective. Cela améliore la stabilité angulaire, même lors de mouvements d'accélération linéaires ou d'effets de choc de courte durée, tels que le passage sur un nid-de-poule.
Adaptation flexible
En fonction des exigences de l'application, la sortie de mesure correspondante peut être sélectionnée librement. Les valeurs de sortie peuvent être spécifiées de manière variable sous forme de données brutes, telles que la température, l'accélération et la vitesse de rotation, ou sous forme de données de sortie préconfigurées.
Informations supplémentaires
Veuillez nous contacter
Avez-vous des questions concernant l'IMU F99 ou souhaitez-vous recevoir de plus amples informations ? Nous sommes à votre disposition pour vous aider. Veuillez remplir le formulaire de contact et nous envoyer un message.
Cher visiteur, cette page a été traduite à l'aide d'une intelligence artificielle afin de vous fournir un contenu traduit dans les meilleurs délais. Qu'en pensez-vous ? Nous apprécions grandement vos commentaires !