Les détecteurs inductifs détectent de manière fiable la position des AGV
La demande
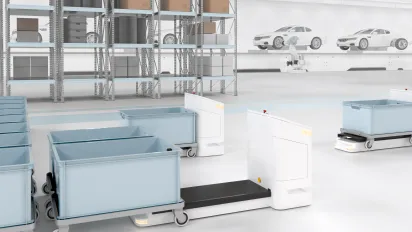
Un flux de matériaux fluide est essentiel pour une production efficace. De petits véhicules de transport autonomes (véhicules à guidage automatique ou AGV) sont de plus en plus utilisés pour distribuer les pièces nécessaires à différents endroits d'une usine. Les composants qu'ils transportent se trouvent généralement sur des chariots métalliques. Lorsqu'un chariot doit être déplacé, un AGV le charge, le transporte et le décharge. La conduite, le chargement et le déchargement s'effectuent automatiquement. Les erreurs lors de la prise en charge peuvent constituer un risque pour la sécurité et ralentir le flux de matériaux.
L'objectif
Les chariots de transport ne peuvent être soulevés que lorsqu'ils sont correctement positionnés. Ils doivent être solidement fixés sur les AGV pendant le transport. Les chariots qui basculent ou glissent peuvent constituer un danger en eux-mêmes ou en raison de la chute de matériaux. Comme ils sont équipés de leurs propres roulettes de transport, les chariots peuvent également rouler et heurter des personnes, d'autres AGV et des parties sensibles de l'installation. Outre le risque de blessures, cela peut également entraîner des perturbations importantes dans le processus de production. De telles erreurs doivent être évitées de manière fiable.

La solution
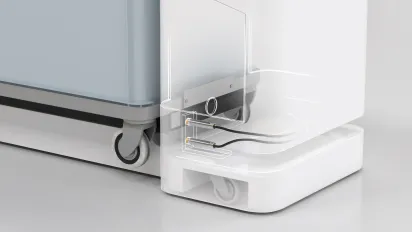
Des détecteurs de sécurité optoélectroniques garantissent le positionnement correct des chariots de manutention sur les AGV. Ils détectent la présence des chariots et contrôlent la position du dispositif de levage. Lorsqu'un AGV déplace la plate-forme de chargement sous un chariot, le détecteur intégré ne détecte le chariot que lorsqu'il se trouve en position de sécurité au-dessus de la plate-forme. Un signal de commutation correspondant déclenche le processus de levage. Le chariot de matériel peut être amené jusqu'au capteur ; l'un des montants métalliques du chariot sert de cible.
La plate-forme de chargement soulève le chariot métallique suffisamment haut pour que ses roues ne touchent plus le sol. Deux capteurs M12, montés l'un au-dessus de l'autre, déterminent la position de la plate-forme. Le capteur inférieur émet un signal de commutation lorsque la plate-forme se trouve dans la position de départ basse. Ce signal autorise uniquement le chargement et le déchargement. Le capteur supérieur indique si la plate-forme a atteint la position de conduite relevée. Le chariot sans conducteur chargé ne peut démarrer que lorsque la plate-forme se trouve dans la position correcte. La bande de code / bande adhésive colorée / étiquettes est intégrée dans la plate-forme.
Caractéristiques techniques
- Conceptions compactes cubiques et cylindriques (M12, M18, M30) ; installation intégrée et non intégrée
- Capteurs cylindriques avec gamme de température étendue, homologation E1 et modèles en acier inoxydable disponibles
- Applications jusqu'à Cat. 2, PL d/SIL 2 possibles (peuvent être utilisés de manière redondante jusqu'à Cat. 3, PL e/SIL 3)
Les avantages
Les capteurs compactss'intègrent facilement dans les AGV. Comme ils ne présentent aucune zone morte, aucune distance minimale par rapport à la cible ne doit être respectée. Il n' est pas nécessaire de procéder à un réglage fastidieux lors du montage. Des actionneurs métalliques standard suffisent, aucun référentiel codé n'est donc nécessaire. Les capteurs peuvent être raccordés facilement et directement à des contrôleurs de sécurité existants via une interface OSSD. En matière de sécurité fonctionnelle, les capteurs sont conformes à SIL 2 et PL d selon la directive Machines et sont certifiés en conséquence. Ils peuvent également atteindre SIL 3/PLe en version redondante. Les valeurs caractéristiques de sécurité élevées permettent des intervalles de fonctionnement plus longs.
Plus d'informations


Cher visiteur, cette page a été traduite à l'aide d'une intelligence artificielle afin de vous fournir un contenu traduit dans les meilleurs délais. Qu'en pensez-vous ? Nous apprécions grandement vos commentaires !