Distance de fonctionnement en tant que caractéristique principale

Un détecteur inductif commute à une certaine distance de l'objet métallique. Cette distance est appelée « distance de fonctionnement ». La distance de fonctionnement est la caractéristique la plus importante d'un détecteur inductif. Elle dépend du diamètre de la bobine du détecteur. Les dimensions et la composition matérielle de l'actionneur ainsi que la température ambiante sont des facteurs supplémentaires qui influencent la distance de fonctionnement.
Définition de la distance de fonctionnement (s)
La norme EN 60947-5-2 définit la distance de fonctionnement (s) pour tous les types de capteurs autres que les modèles en forme de fente et en forme d'anneau. Par « distance de fonctionnement », la norme entend « la distance à laquelle un changement de signal à la sortie est provoqué par l'approche de la « cible standard » vers la face de détection le long de l'axe de référence ».
Il existe deux méthodes pour activer un capteur :
- Utilisation d'une approche axiale
- Utilisation d'une approche radiale
Détermination des distances de fonctionnement à l'aide d'une cible standard
La cible standard est définie comme un « élément actionneur optimal » (élément d'amortissement) pour le fonctionnement. Une réduction des dimensions ou une modification de la composition du matériau réduit la distance de fonctionnement.
La cible standard spécifie certaines caractéristiques du capteur, telles que la distance de fonctionnement ou la fréquence de commutation, et permet de comparer les spécifications des capteurs. Les spécifications du capteur peuvent être utilisées si l'élément d'amortissement utilisé dans l'application réelle correspond à la cible standard en termes de matériau et de dimensions. Si l'élément d'amortissement réellement utilisé est plus grand, cela n'améliore généralement pas les propriétés du capteur. Si l'élément d'amortissement utilisé est plus petit que la cible standard spécifiée dans la norme EN 60947-5-2 ou s'il est composé d'un matériau différent, cela réduit la distance de fonctionnement. La disposition du capteur et de l'élément d'amortissement doit être personnalisée de manière à tenir compte de la distance de fonctionnement réduite.
Actionnement par approche axiale
Pour l'actionnement axial du capteur, les distances de fonctionnement suivantes sont déterminées à l'aide d'une cible standard.
La cible standard est carrée, d'une épaisseur de 1 mm, et est fabriquée en acier de type FE 360 (ST37) avec une surface lisse.
La cible présente l'une des longueurs de côté suivantes :
- 1 x diamètre du cercle intérieur de la face de détection
- 3 x sn
La valeur la plus élevée (c'est-à-dire la plus grande superficie) s'applique dans tous les cas.
Exemple 1
Capteur M18
Distance de fonctionnement : 5 mm
3 x distance de fonctionnement = 15 mm < diamètre du capteur
- Les dimensions de l'actionneur doivent donc être de 18 x 18 x 1 mm.
Exemple 2
Capteur M18
Distance de fonctionnement de 8 mm
3 x distance de fonctionnement = 24 mm > diamètre du capteur
- Les dimensions de l'actionneur doivent donc être de 24 x 24 x 1 mm.
Portée nominale (« portée nominale ») s n
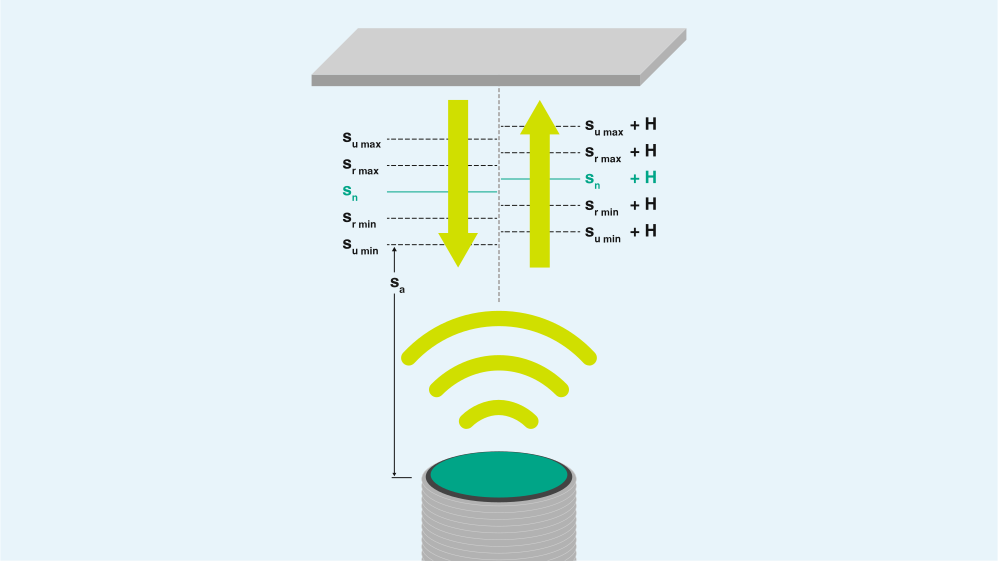
La distance de fonctionnement sn, ou selon la norme EN 60947-2-5 « portée nominale », est une variable conventionnelle permettant de déterminer la distance de fonctionnement. Ce type de distance de fonctionnement ne tient pas compte des tolérances de fabrication ni des variations causées par des influences externes telles que la tension et la température.
Portée réelle : s r
La portée réelle s r est la portée réelle d'un seul capteur mesurée dans les conditions suivantes :
- Température ambiante de +23 ± 5 °C
- Tension comprise dans la plage de tension de fonctionnement
- Dans les conditions d'installation spécifiées
0,9 · s n ≤ s r ≤ 1,1 · s n
Portée utile : u
La portée utile s u est la portée utile d'un seul capteur mesurée dans les conditions suivantes :
- Plage de température ambiante comprise entre -25 °C et +70 °C
- Tension d'alimentation comprise entre 85 % et 110 % de la tension nominale de service
0,9 · s r ≤ s u ≤ 1,1 · s r
Portée de travail : s a
La portée de travail s a est la distance par rapport à la face de détection à l'intérieur de laquelle le déclenchement du capteur est garanti dans des conditions définies :
0 < sa≤ 0,81 · sn
Précision de répétition R
La précision de répétabilité R est la variation de la portée réelle sr, mesurée dans les conditions suivantes :
- Durée : 8 heures
- Température ambiante : +23 °C ± 5 °C
- Humidité relative : n'importe laquelle
- Tension d'alimentation : Uee ± 5 % ; ou tension : toute tension comprise dans la plage de tension de fonctionnement nominale ± 5 %.
R ≤ 0,1 ·sr
Hystérésis H
L'hystérésis H est la distance entre les points de commutation (SP) lorsque la cible standard s'approche du capteur et s'en éloigne à nouveau. L'hystérésis est spécifiée par rapport à la portée réelle sr. Cette distance est mesurée à une température ambiante de +23 °C ± 5 °C et à la tension nominale.
H ≤ 0,2 · sr
L'hystérésis typique des détecteurs inductifs Pepperl+Fuchs se situe dans une plage comprise entre 5 % et 10 % de la portée réelle s r.
État « Arrêt sécurisé »
Un capteur est désactivé en toute sécurité si la distance entre la cible standard et la face de détection est au moins trois fois supérieure à la distance de fonctionnement sn.
Actionnement par approche radiale
Outre l'approche axiale de la cible standard, il existe également une approche radiale (latérale). Si la cible standard est déplacée latéralement dans la zone de détection du capteur, il en résulte une distance de fonctionnement différente (s) avec un point de commutation (SP) différent et, par conséquent, une hystérésis (H) différente. Cela dépend de la distance axiale. Cette relation est décrite par la courbe de réponse.

Le capteur commute à une distance axiale de 0 à environ 15 % de couverture de la face active. À 0,5 * la portée réelle (sr), la surface du capteur doit déjà être couverte à environ 35 %. À une distance axiale de 0,8 * sr, la couverture doit être de 50 %. À 1 * sr, le capteur doit être entièrement couvert pour commuter.
Éléments d'amortissement dans les applications
Dans les applications réelles, la taille et le matériau s'écartent généralement des spécifications normatives de la cible standard. En pratique, on utilise bien sûr des éléments d'amortissement qui ont des dimensions différentes et sont composés de matériaux différents de ceux de la cible standard. Ces deux facteurs peuvent être pris en compte en conséquence.
La taille s'écarte de la cible standard
Les détecteurs inductifs sont fréquemment utilisés pour détecter des pièces de machines. Ces pièces ont rarement la même taille et la même forme que la cible standard à laquelle se réfèrent les données techniques d'un détecteur. La distance de fonctionnement dépend notamment de la taille du métal utilisé pour amortir le capteur. En général, la distance de fonctionnement n'augmente pas davantage si les objets sont plus grands que ceux spécifiés par la cible standard. Cependant, si les objets sont plus petits que la cible standard, la distance de fonctionnement diminue de manière notable. Si l'objet interrogé a une taille différente de celle de la cible standard, nous recommandons de vérifier la distance de fonctionnement du capteur sélectionné.
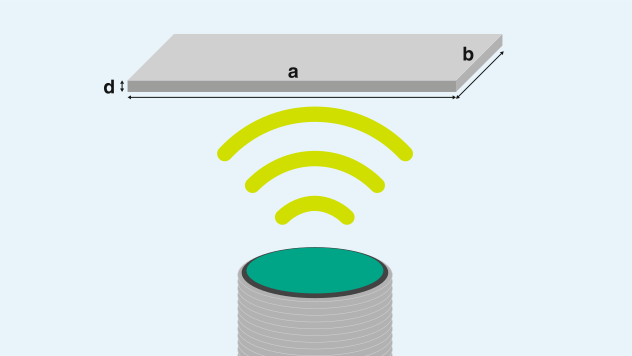
Variables pouvant présenter des écarts
La zone de l'objet a * b est plus petite que la cible standard.
► la plage de détection diminue
La zone de l'objet a * b est plus grande que la cible standard.
► aucun effet
L'objet est plus épais que la cible standard.
Dans ce cas, la profondeur de pénétration du champ magnétique dans le métal est essentielle :
- Pour les capteurs à haute fréquence d'oscillation, la profondeur de pénétration est faible : aucun effet.
- Pour les capteurs à faible fréquence d'oscillateur, la profondeur de pénétration est élevée : la portée de détection est légèrement réduite.
L'objet est plus fin que la cible standard.
► la plage de détection devient légèrement plus grande (pour les métaux non ferreux)
Matériau s'écartant de la cible standard : facteur de réduction
Outre les dimensions, la composition matérielle de l'élément d'amortissement joue un rôle particulièrement important. Celle-ci est décrite par le facteur de réduction. Le facteur de réduction indique le facteur par lequel la distance de fonctionnement des détecteurs inductifs diffère de celle de l'acier FE 360 (St37) en raison des différents matériaux.
Plus le facteur de réduction est faible, plus la distance de fonctionnement pour le matériau spécifique est réduite. Étant donné que ce facteur de réduction dans le détecteur de proximité inductif dépend de facteurs tels que le boîtier et le matériau de blindage, il peut varier d'un type à l'autre. La valeur individuelle est déterminante pour chaque détecteur.
Voici quelques valeurs typiques de facteurs de réduction (source : Pepperl+Fuchs) :
| Matériel | Facteur de réduction |
|---|---|
| Acier de construction | 1 |
| Feuille d'aluminium | 1 |
| Acier inoxydable | 0,85 |
| Aluminium | 0,4 |
| Laiton | 0,4 |
| Cuivre | 0,3 |
Cher visiteur, cette page a été traduite à l'aide d'une intelligence artificielle afin de vous fournir un contenu traduit dans les meilleurs délais. Qu'en pensez-vous ? Nous apprécions grandement vos commentaires !