Otimização da eficiência do armazém por meio do rastreamento de veículos em tempo real em operações mistas
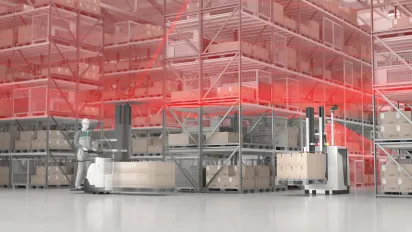
O sensor 2D LiDAR da Série R2000 combina posicionamento altamente dinâmico com eficiência econômica para RTLS
O Aplicativo
Em ambientes modernos de produção e distribuição, veículos guiados autônomos (AGVs) e veículos operados manualmente, como empilhadeiras, operam simultaneamente na mesma área de tráfego. Enquanto os AGVs são controlados centralmente, as empilhadeiras operam de forma flexível, tarefa a tarefa. Para coordenar o fluxo de materiais de maneira eficiente, é necessária a rastreabilidade de ponta a ponta de todos os participantes do tráfego.

O objetivo
O objetivo é otimizar o fluxo de tráfego em operações mistas, reduzir gargalos e minimizar o tempo de espera e as paradas. Ao mesmo tempo, o foco está em aumentar a segurança e criar uma solução escalável, sem exigir a automação total da frota de empilhadeiras existente nem infraestrutura adicional.
A Solução
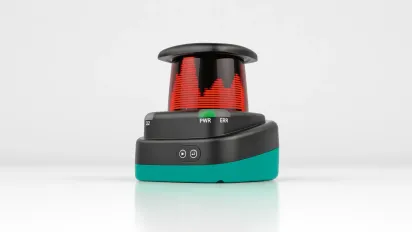
O sensor LiDAR 2D R2000 da Pepperl+Fuchs é montado em veículos operados manualmente e captura o ambiente em um campo de visão de 360°. Com base nos dados de medição, a posição do veículo no layout da instalação é determinada por meio da correspondência de contornos. Para essa aplicação, o OMD60*-HD-* é utilizado como uma variante de custo otimizado, uma vez que não é necessária uma localização de alta precisão para a integração no sistema de gerenciamento de tráfego. A alta velocidade de rotação do sensor permite a aquisição estável e em tempo real de dados ambientais, especialmente durante os movimentos dinâmicos das empilhadeiras manuais.
Para veículos autônomos, são utilizadas variantes mais sofisticadas, como oOMD60*-UHD-*, a fim de garantir um posicionamento de alta precisão. Os dados de posição coletados de todos os veículos são transmitidos em tempo real para um sistema de gerenciamento de tráfego de nível superior. Isso possibilita ajustes dinâmicos no fluxo de tráfego, otimiza as rotas dos AGVs e permite a detecção precoce de possíveis conflitos no tráfego misto.
Características técnicas
- Varredura panorâmica de 360° para um mapeamento ambiental completo
- Alcance de até 60 m em objetos naturais
- Resolução angular de até 0,042° para detecção de contornos com alta precisão
- Taxa de varredura de 10 a 50 Hz para aplicações dinâmicas
- Interfaces Ethernet (TCP/IP, UDP/IP, HTTP) para fácil integração
- Design industrial robusto com grau de proteção IP67
Os benefícios
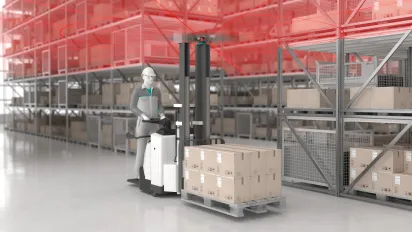
Ao monitorar continuamente todos os participantes relevantes do tráfego, o sistema cria uma visão abrangente e dinâmica do fluxo de tráfego. Isso permite um uso mais eficiente dos recursos de transporte existentes, ao mesmo tempo em que reduz o tempo de inatividade e os gargalos. Em ambientes de tráfego misto, a visibilidade dos veículos operados manualmente melhora significativamente a estabilidade do processo.
Outra vantagem fundamental é a facilidade de integração: como não é necessária nenhuma infraestrutura adicional, como refletores ou fitas de ímã, as frotas de veículos existentes podem ser adaptadas de maneira econômica. Isso permite que as empresas implementem uma solução escalável que possibilite melhorias graduais de desempenho, ao mesmo tempo em que oferece uma excelente relação custo-benefício.
Visão geral
- Integração de veículos operados manualmente a um sistema centralizado de gestão de tráfego
- Localização baseada em contornos sem infraestrutura adicional
- Fluxo de tráfego otimizado em operações mistas envolvendo AGVs e empilhadeiras operadas manualmente
- Redução do tempo de inatividade e aumento da produtividade
- Solução escalável para frotas existentes
Prezado visitante, esta página foi traduzida utilizando inteligência artificial para disponibilizar o conteúdo traduzido em tempo hábil. Qual é a sua opinião? Agradecemos muito o seu feedback.