Tipos de sensores de radar
O termo radar ou RADAR (sigla em inglês para detecção e telemetria por rádio) refere-se a métodos para localizar e determinar o estado da movimentação de uma grande variedade de objetos. Os métodos de radar são usados em uma grande variedade de aplicações. Assim, existem várias funções de radar que usam as propriedades das ondas eletromagnéticas de diferentes maneiras.
1. Radar de pulso
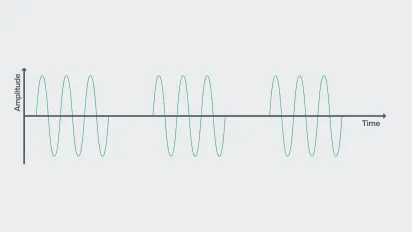
O radar de pulso emite pulsos curtos e determina a distância do objeto através do atraso de propagação do sinal. Semelhante a um radar Doppler, a velocidade também pode ser determinada medindo a diferença de frequência. Os dispositivos de radar de pulso são adequados para medições em longas distâncias devido à sua alta potência irradiada do transmissor, mas não são adequados para medições de curta distância com maior resolução. Devido a esta limitação considerável de radares de pulso para tarefas de automação, as explicações detalhadas neste site se concentram exclusivamente em radares de onda contínua e de onda contínua modulados por frequência.
2. Radar de onda contínua (continuous wave radar, Radar CW)
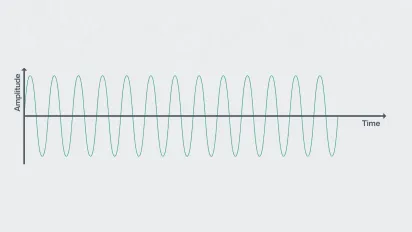
Um radar de onda contínua não modulada (também conhecido como radar CW ou Doppler) emite continuamente uma frequência fixa. Observando a frequência Doppler, os objetos em movimento no alcance de detecção do sensor são detectados e sua velocidade ortogonal é determinada. No entanto, não é possível, ou é apenas possível com o aumento do esforço e grandes imprecisões, calcular a distância ou posição do objeto em movimento.

3. Radar de onda contínua modulado por frequência (frequency-modulated continuous wave radar, Radar FMCW)
O termo radar de onda contínua modulada por frequência (ou FMCW) refere-se a um radar que (ao contrário de um radar CW) modula continuamente o seu sinal durante a emissão. Esta modulação da frequência emitida cria um ponto de referência temporal, o que torna tecnicamente possível medir o tempo de voo. Além disso, essa constante de tempo permite não só mover, mas também detectar objetos estáticos.
Mais sobre Radar de onda contínua (CW)
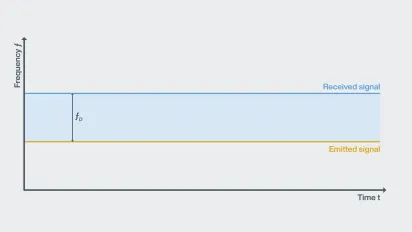
As ondas eletromagnéticas geradas e emitidas por um radar de onda contínua ou suas frentes de ondas atingem um objeto em movimento. Isso resulta em uma mudança de frequência que compacta ou expande o sinal refletido, dependendo da direção de movimento do objeto detectado. Este sinal de reflexão com mudança de frequência é misturado com o sinal originalmente emitido dentro do sensor e avaliado. Esta diferença de frequência no sinal pode ser usada para determinar o movimento e a velocidade. Se o sensor se move em relação ao objeto ou se o objeto se move em relação ao sensor não é relevante, embora o ângulo do movimento deva ser levado em consideração para detectar a velocidade absoluta do objeto.
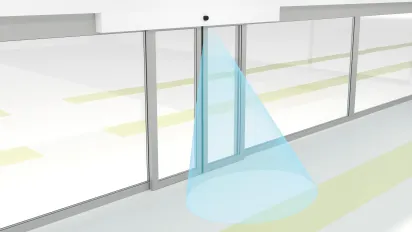
Finalidade prevista
Este princípio é a solução mais eficaz para detectar objetos em movimento. Detectores de movimento para monitoramento de área em frente a portas e portões são uma área clássica de aplicação. A Sensotek GmbH, subsidiária da Pepperl+Fuchs, é um parceiro competente que oferece um portfólio altamente especializado na área de "Automação de acesso".
Mais sobre Radar de onda contínua modulada por frequência (FMCW)
Um radar de onda contínua modulada por frequência funciona de acordo com o mesmo princípio básico. O sensor emite um sinal através de uma antena emissora. Uma pequena parte deste sinal é refletida pelo objeto e irradia de volta para o sensor, onde é captado por uma antena receptora. Em contraste com o radar CW não modulado, no entanto, o radar de onda contínua modulada por frequência emite um sinal modulado por frequência. Os seguintes tipos típicos de modulação são frequentemente usados aqui:

1. Modulação dente de serra
Padrão de modulação simples, mas não consegue distinguir entre frequência Doppler e diferença de frequência devido ao atraso de propagação.

2. Modulação de onda quadrada
Resolução de distância muito alta por meio do cálculo da diferença de fase, mas não consegue distinguir entre objetos diferentes.
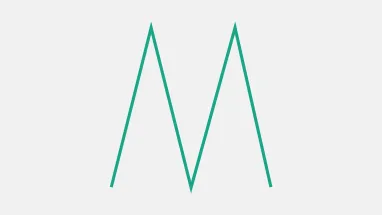
3. Modulação triangular
A rampa de queda adicional permite distinguir entre a mudança Doppler e a mudança de frequência.

A Pepperl+Fuchs usa modulação triangular para seus sensores de radar industriais para medição de distância e velocidade. O sinal emitido aumenta linearmente na faixa de frequência permitida da frequência mínima para a máxima (para cima) e cai linearmente outra vez depois de atingir a frequência máxima (para baixo). Este intervalo, dentro do qual o sinal emitido "vagueia" continuamente entre a frequência mínima e máxima, é referido como a largura de banda de frequência (B). No caso dos sensores de radar da Pepperl+Fuchs, esta largura de banda efetiva corresponde a 1 GHz, ou seja, a faixa de 122 a 123 GHz na banda ISM.
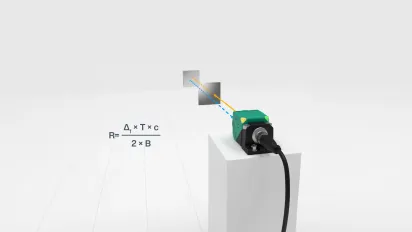
Se as ondas de radar emitidas pelo sensor agora atingem um objeto, elas são refletidas total ou parcialmente. O sinal recebido tem uma frequência diferente, em que a distância exata para o objeto pode ser determinada a partir da mudança de frequência de ambos os sinais no decorrer de um processo de mistura multiplicativo no sensor. A distância (R) para o objeto alvo pode ser calculada a partir da mudança de frequência determinada em uma rampa ascendente ou descendente (Δf), da duração da rampa (T), da largura de banda de frequência utilizada (B), e a velocidade da luz (c) em que a onda do radar viaja pelo espaço.
O efeito Doppler causado pela velocidade do objeto também desloca a frequência recebida (fD) paralelamente ao eixo y, conforme mostrado no gráfico do radar CW acima. Em contraste com os métodos de modulação de dente de serra e onda quadrada, isso também pode ser usado para medir a velocidade.
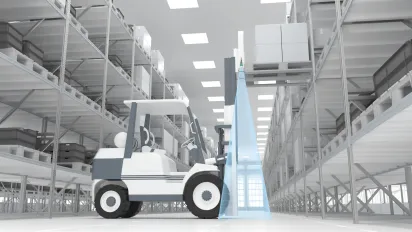
Finalidade prevista
O sensor de radar FMCW MWC25M-L2M* desenvolvido pela Pepperl+Fuchs é otimizado para medições de distância e velocidade em alcances de detecção de até 25 metros e muito mais em seções industriais. Devido à ampla gama de funções e robustez do design do sensor, ele pode ser usado para diversas aplicações, como automação, monitoramento do ambiente e prevenção de colisão para AGVs, empilhadeiras, guindastes móveis, construção de estradas ou máquinas agrícolas. No entanto, eles também oferecem uma solução ideal para a detecção de nível sem contato de líquidos e produtos a granel em tanques e silos.