SLAM-navigatie voor compacte autonome mobiele robots (AMR)
In één oogopslag
- Compact ontwerp met een hoogte van 81 mm voor integratie in krappe ruimtes voor AMR’s
- Volledige 360°-omgevingsdetectie voor betrouwbare SLAM-navigatie (simultane lokalisatie en kartering)
- Hoge hoekresolutie van 0,05° voor nauwkeurige navigatie langs contouren en reflectoren
- Snelle systeemintegratie via ROS-stuurprogramma’s voor toepassingen op het gebied van mobiele robotica
- Robuust ontwerp en optische isolatie van zender en ontvanger voor stabiele meetgegevens
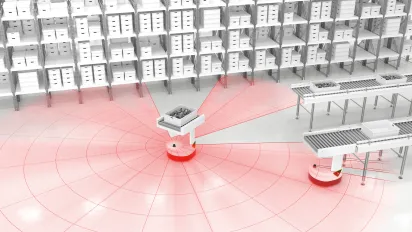
De R2400 2-D LiDAR-sensor combineert een compact ontwerp met 360°-omgevingsdetectie
De aanvraag
Bij logistieke automatisering worden compacte autonome mobiele robots (AMR’s) met geïntegreerde transportbandmodules ingezet om kratten met halffabricaten of eindproducten flexibel en efficiënt te vervoeren. Voor betrouwbare navigatie in dynamische productieomgevingen hebben deze voertuigen behoefte aan nauwkeurige omgevingsdetectie, die zowel contourgebaseerdenavigatie als reflectorgebaseerde geleiding mogelijk maakt.
Het doel
De belangrijkste uitdaging bestaat erin betrouwbare en nauwkeurige sensorgegevens te leveren voor SLAM-gebaseerde navigatie, terwijl de benodigde ruimte voor de installatietot een minimum wordt beperkt. De sensor moet worden geïntegreerd in compacte AMR’s en onder wisselende omstandigheden stabiele meetresultaten opleveren. Het doel is om optimale navigatiebetrouwbaarheid te bereiken door middel van omgevingsgegevens met een hoge resolutie.
De oplossing
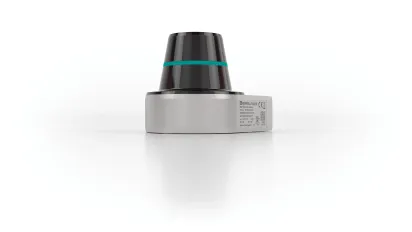
De 2-D LiDAR-sensor R2400 heeft een compacte hoogte van slechts 81 mm en biedt dankzij zijn volledige 360°-dekking rondom ideale voorwaarden voor integratie in AMR-systemen met beperkte ruimte. Met een hoge hoekresolutie van maximaal 0,05° en een scansnelheid van 10–20 Hz genereert de sensor dichte, hoge-resolutie puntenwolken voor nauwkeurige SLAM-algoritmen. De optische scheiding tussen zender en ontvanger zorgt voor stabiele meetresultaten, zelfs onder wisselende omgevingsomstandigheden zoals stof of condensatie. Met behulp van de ROS-driver kan de sensor snel worden geïntegreerd in bestaande mobiele robotica-platforms en maakt deze zowel op contouren gebaseerde navigatie als betrouwbare reflectordetectie mogelijk. De nauwkeurige hoeknauwkeurigheid zorgt voor een geometrisch correcte kartering van de omgeving, terwijl de duurzame metalen constructie garant staat voor langdurige, stabiele prestaties.
Technische eigenschappen
- Meetbereik: 25 m bij een reflectie van 90%, 10 m bij een reflectie van 10%, 40 m met reflector
- Scanhoek: 360° voor een volledige dekking van 360 graden
- Scansnelheid: 10–20 Hz voor dynamische SLAM-toepassingen
- Herhalingsnauwkeurigheid: < 16 mm
- Hoekresolutie: tot 0,05° voor puntwolken met hoge resolutie en nauwkeurige kartering
- Compacte hoogte van 81 mm voor integratie in AMR-systemen met beperkte ruimte
- Optische scheiding van zender en ontvanger voor stabiele metingen onder wisselende omgevingsomstandigheden
De voordelen
De combinatie van een compact ontwerp, een gezichtsveld van 360° en een hoge hoekresolutie maakt de R2400 tot de ideale sensoroplossing voor op SLAM gebaseerde AMR-navigatie. Gebruikers profiteren van nauwkeurige, reproduceerbare omgevingsgegevens die betrouwbare kartering en lokalisatie mogelijk maken. De dichte puntenwolk ondersteunt zowel de herkenning van fijne structuren voor contournavigatie als de nauwkeurige detectie van reflectoren voor een hybride navigatiestrategie. Het robuuste ontwerp, met een stevige metalen voet en grote lagers, garandeert consistente meetprestaties, zelfs bij trillingen tijdens het gebruik, wat resulteert in een hoge beschikbaarheid en procesbetrouwbaarheid.
Meer informatie



Geachte bezoeker, deze pagina is vertaald met behulp van kunstmatige intelligentie om u tijdig van vertaalde inhoud te voorzien. Wat vindt u ervan? Wij stellen uw feedback zeer op prijs.