Distância operacional como característica central

Um sensor indutivo comuta a uma determinada distância do objeto metálico. Essa distância é chamada de “distância de operação”. A distância de operação é a característica mais importante de um sensor indutivo. A distância de operação depende do diâmetro da bobina do sensor. As dimensões e a composição do material do atuador e a temperatura ambiente são fatores adicionais que influenciam.
Definição de distância operacional (s)
A norma EN 60947-5-2 define a distância de operação (s) para todos os tipos de sensores, exceto os modelos em forma de ranhura e anel. Por “distância de operação”, a norma entende a “distância na qual uma alteração no sinal na saída é causada pela aproximação do ‘alvo padrão’ à face sensora ao longo do eixo de referência”.
Existem duas maneiras de acionar um sensor:
- Utilizando uma abordagem axial
- Utilizando uma abordagem radial
Determinação das distâncias operacionais com um alvo padrão
A meta padrão é definida como um “elemento atuador ideal” (elemento de amortecimento) para operação. Uma redução nas dimensões ou alteração na composição do material diminui a distância de operação.
A meta padrão especifica algumas características do sensor, como a distância de operação ou a frequência de comutação, e torna as especificações do sensor comparáveis. As especificações do sensor podem ser utilizadas se o elemento de amortecimento utilizado na aplicação real corresponder em material e dimensões à meta padrão. Se o elemento de amortecimento realmente utilizado for maior, isso geralmente não melhora as propriedades do sensor. Se o elemento de amortecimento utilizado for menor do que o padrão especificado na norma EN 60947-5-2 ou for feito de um material diferente, isso reduz a distância de operação. A disposição do sensor e do elemento de amortecimento deve ser personalizada de forma a levar em consideração a distância de operação reduzida.
Atuador por aproximação axial
Para o acionamento axial do sensor, as seguintes distâncias operacionais são determinadas utilizando um alvo padrão.
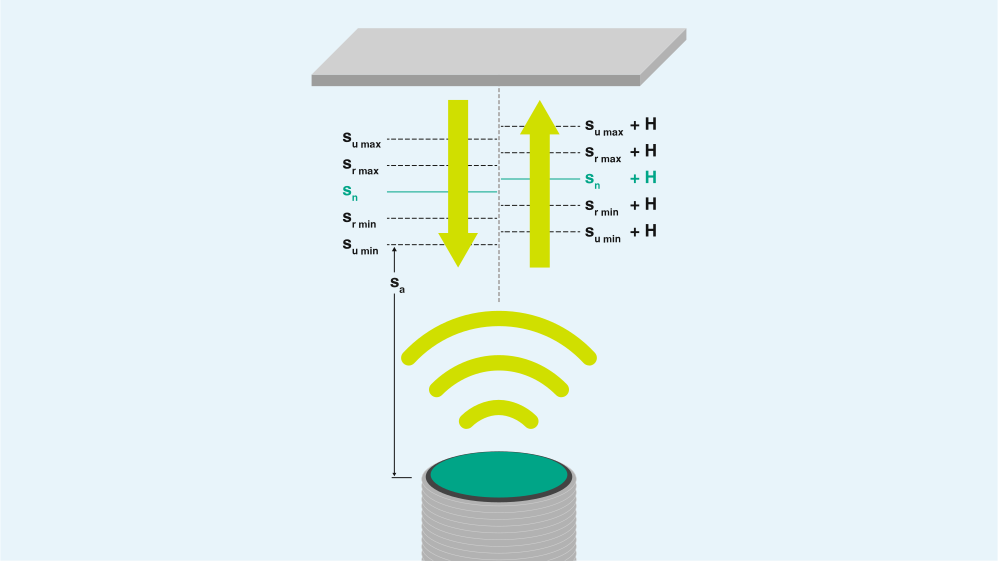
O alvo padrão é quadrado, com uma espessura de 1 mm, e é fabricado em aço do tipo FE 360 (ST37) com uma superfície lisa.
O alvo possui um dos seguintes comprimentos laterais:
- 1 x diâmetro do círculo interno da face sensora
- 3 x sn
O valor maior (ou seja, a área maior) aplica-se em todos os casos.
Exemplo 1
Sensor M18
Distância de operação: 5 mm
3 x distância de operação = 15 mm < diâmetro do sensor
- As dimensões do atuador devem ser, portanto, 18 x 18 x 1 mm.
Exemplo 2
Sensor M18
Distância de operação: 8 mm
3 x distância operacional = 24 mm > diâmetro do sensor
- As dimensões do atuador devem ser, portanto, 24 x 24 x 1 mm.
Distância operacional (“Distância operacional nominal”) s n
A distância de operação sn, ou de acordo com a norma EN 60947-2-5 “distância de operação nominal”, é uma variável convencional para determinar a distância de operação. Esse tipo de distância de operação não leva em consideração as tolerâncias de fabricação ou alterações causadas por influências externas, como tensão e temperatura.
Distância operacional efetiva: r
A distância operacional efetiva s r é a distância operacional de um único sensor medida nas seguintes condições:
- Temperatura ambiente de +23 ± 5 °C
- Tensão dentro da faixa de tensão operacional
- Dentro das condições de instalação especificadas
0,9 · s n ≤ s r ≤ 1,1 · s n
Distância operacional utilizável: u
A distância operacional utilizável s u é a distância operacional de um único sensor medida nas seguintes condições:
- Gama da temperatura ambiente entre -25 °C e +70 °C
- Tensão de alimentação entre 85% e 110% da tensão nominal de operação.
0,9 · s r ≤ s u ≤ 1,1 · s r
Distância operacional garantida: a
A distância operacional garantida s a é a distância da face sensora, dentro da qual a atuação do sensor é garantida sob condições definidas:
0 < sa≤ 0,81 · sn
Precisão de repetibilidade R
A precisão de repetibilidade R é a variação na distância operacional efetiva sr, medida nas seguintes condições:
- Período: 8 horas
- Temperatura ambiente: +23 °C ± 5 °C
- Humidade relativa: qualquer
- Tensão de alimentação: Ue±5%; ou tensão: qualquer ±5% dentro da faixa de tensão nominal de operação.
R ≤ 0,1 ·sr
Histerese H
A histerese H é a distância entre os pontos de comutação (SP) quando o alvo padrão se aproxima do sensor e se afasta dele novamente. A histerese é especificada em relação à distância operacional efetiva sr. Essa distância é medida a uma temperatura ambiente de +23 °C ± 5 °C e à tensão nominal.
H ≤ 0,2 · sr
A histerese típica dos sensores indutivos da Pepperl+Fuchs está na faixa entre 5% e 10% da distância operacional efetiva s r.
Estado "Desligado com segurança"
Um sensor é desligado com segurança se a distância do alvo padrão até a face sensível for pelo menos três vezes a distância de operação sn.
Atuador por aproximação radial
Além da abordagem axial do alvo padrão, existe a abordagem radial (lateral). Se o alvo padrão for movido lateralmente para a área da face sensora do sensor, o resultado será uma distância de operação diferente (s) com um ponto de comutação diferente (SP) e, consequentemente, uma histerese diferente (H). Isso depende da distância axial. Essa relação é descrita pela curva de resposta.

O sensor comuta a uma distância axial de 0 com aproximadamente 15% de cobertura da face ativa. A 0,5 * distância operacional efetiva (sr), a superfície do sensor já deve estar coberta em aproximadamente 35%. A uma distância axial de 0,8 * sr, a cobertura deve ser de 50%. A 1* sr, o sensor deve estar completamente coberto para comutar.
Elementos de amortecimento em aplicações
O tamanho e o material em aplicações reais geralmente se desviam das especificações normativas para o alvo padrão. Na prática, é claro, são utilizados elementos de amortecimento com dimensões diferentes e compostos por materiais distintos do alvo padrão. Os dois fatores podem ser considerados adequadamente.
O tamanho difere do padrão desejado
Os sensores indutivos são frequentemente utilizados para detectar peças de máquinas. Essas peças raramente têm o mesmo tamanho e formato que o alvo padrão ao qual se referem os dados técnicos de um sensor. A distância de operação, em particular, depende do tamanho do metal utilizado para amortecer o sensor. Geralmente, a distância de operação não aumenta ainda mais se os objetos forem maiores do que o especificado pelo alvo padrão. No entanto, se os objetos se tornarem menores do que o alvo padrão, a distância de operação sofre uma diminuição perceptível. Se o objeto que está sendo consultado tiver um tamanho diferente do alvo padrão, recomendamos verificar a distância de operação do sensor selecionado.
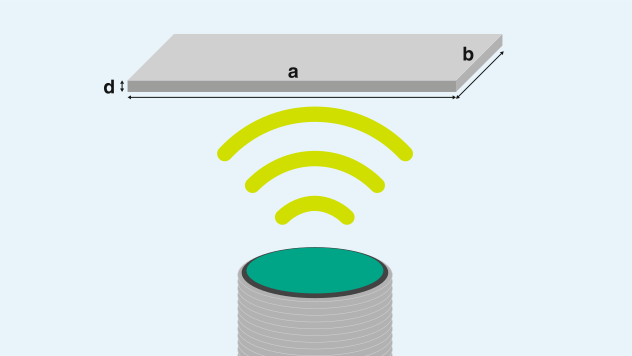
Possíveis variáveis de desvio
A área do objeto a * b é menor do que o alvo padrão.
► o alcance de detecção diminui
A área do objeto a * b é maior do que o alvo padrão.
► sem efeito
O objeto é mais espesso do que o alvo padrão.
Neste caso, a profundidade de penetração do campo magnético no metal é crucial:
- Para sensores com alta frequência de oscilação, a profundidade de penetração é baixa: sem efeito.
- Para sensores com baixa frequência do oscilador, a profundidade de penetração é elevada: o alcance de detecção torna-se ligeiramente menor.
O objeto é mais fino do que o alvo padrão.
► o alcance de detecção torna-se ligeiramente maior (para metais não ferrosos)
Material que se desvia da meta padrão: Fator de redução
Além das dimensões, a composição do material do elemento de amortecimento desempenha um papel particularmente importante. Isso é descrito pelo fator de redução. O fator de redução indica o fator pelo qual a distância de operação dos sensores indutivos difere do aço FE 360 (St37) devido aos diferentes materiais.
Quanto menor for o fator de redução, menor será a distância operacional para o material específico. Como esse fator de redução no sensor de proximidade indutivo depende de fatores como o material da carcaça e da blindagem, ele pode variar de um tipo para outro. O valor individual é crucial para cada sensor respectivo.
Aqui estão alguns valores típicos do fator de redução (fonte: Pepperl+Fuchs):
| Material | Fator de redução |
|---|---|
| Aço para construção civil | 1 |
| Folha de alumínio | 1 |
| Aço inoxidável | 0,85 |
| Alumínio | 0,4 |
| Latão | 0,4 |
| Cobre | 0,3 |
Prezado visitante, esta página foi traduzida utilizando inteligência artificial para disponibilizar o conteúdo traduzido em tempo hábil. Qual é a sua opinião? Agradecemos muito o seu feedback.