O posicionamento em tempo real permite sistemas de transporte autoguiados rápidos
Navegação confiável com o cabeçote de leitura PGV e etiquetas da Matriz de Dados
A Inscrição
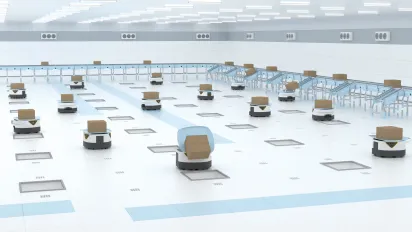
A classificação de mercadorias e a separação de pacotes é um dos principais processos da logística. Os contêineres embalados — caixas, sacos, bandejas, etc. — são transportados para a próxima estação por pequenos sistemas de transporte autoguiados, também conhecidos como bots. Em grandes armazéns e centros de distribuição, muitas vezes há centenas desses bots funcionando ao mesmo tempo.
O objetivo
Para esses processos, a produtividade é uma variável crucial, que depende da velocidade e do tempo de execução. Isso significa que as rotas percorridas pelos robôs devem ser perfeitamente coordenadas e monitoradas em tempo real. Se essas condições forem atendidas, os veículos poderão circular a poucos centímetros uns dos outros em velocidade máxima sem colisões. A posição de cada veículo deve ser claramente determinada em todos os momentos. Dado o tamanho reduzido dos robôs e sua distância mínima ao solo, a tecnologia necessária para determinar sua posição precisa ser compacta e, acima de tudo, muito plana.
A Solução
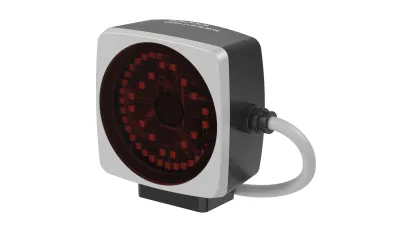
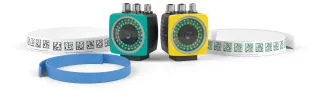
O sistema de posicionamento Position Guided Vision (PGV) é guiado por etiquetas da Matriz de Dados, que são aplicadas no chão em uma formação de grade. O robô é controlado usando dados de odometria da unidade de acionamento. O sistema de controlo detecta e, se necessário, corrige a posição do robô com base nas etiquetas. O cabeçote de leitura PGV consiste em um sistema de câmera com uma unidade de iluminação integrada e uma grande janela de leitura. O cabeçote de leitura é fixado na parte inferior do robô, onde detecta as etiquetas de forma confiável e transmite os dados de posição obtidos a partir delas para o sistema de controlo. Os tempos de ciclo muito curtos e o pulso de sincronização (pulso de sincronização) do cabeçote de leitura permitem o monitoramento em tempo real da posição do robô.
Características técnicas
- Tempo de ciclo: 10 ms
- Altura: 35 mm
- Precisão X e Y: 0,4 mm
- Precisão do ângulo: 1°
- Distância operacional: 100 mm
- Pulso de sincronização para sincronização entre o bot e o sistema de controlo
- Ampla área de leitura de 120 × 80 mm
Os benefícios
O sistema de posicionamento Position Guided Vision (PGV) garante a detecção confiável dos dados de posição. Seu protocolo aberto permite que ele seja integrado de forma flexível em qualquer sistema de controlo. O invólucro plano se encaixa no sistema de transporte autoguiado, mesmo quando há muito pouco espaço disponível, e oferece um comissionamento simples via plug-and-play. O pulso de sincronização e as capturas de imagem com carimbos de data e hora permitem que o PGV garanta uma sincronização altamente precisa entre o sistema de controlo do robô e o sistema de controlo de nível superior. A monitorização precisa e contínua da posição também torna possível o transporte a alta velocidade.
Em resumo
- Grande janela de leitura e unidade de iluminação própria para detecção confiável de etiquetas da Matriz de Dados
- Posicionamento em tempo real usando um pulso de sincronização e um carimbo de data/hora em capturas de imagens 2D
- Carcaça compacta para uso em espaços reduzidos
- Fácil instalação e comissionamento com configuração plug-and-play
- Protocolo aberto para integração flexível em qualquer sistema de controlo
Prezado visitante, esta página foi traduzida utilizando inteligência artificial para disponibilizar o conteúdo traduzido em tempo hábil. Qual é a sua opinião? Agradecemos muito o seu feedback.