选择您所在的国家/地区
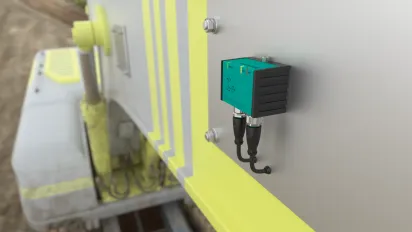
惯性测量单元 F99

如何避免动态应用中倾斜角度值的错误?了解彼得·施密特如何找到理想解决方案。
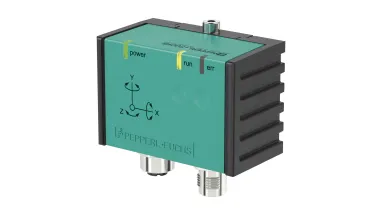
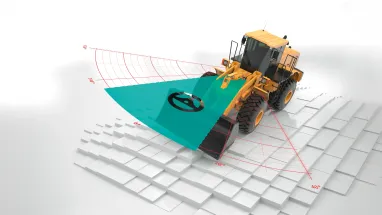
您是否曾思考过,如何在移动设备运行时确保倾角传感器的测量值准确无误?静态倾角传感器的数据常因外部冲击(如坑洼路面或加速过程)而失真。 倍加福的IMU F99惯性测量单元正是理想解决方案:该设备由三轴MEMS加速度计与三轴MEMS陀螺仪组成。其智能传感器融合算法通过整合加速度计与陀螺仪数据,有效抵消外部加速度影响,最终呈现真实测量值。
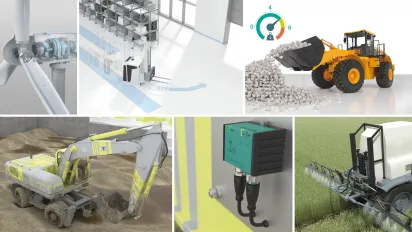
精密测量
惯性测量单元将加速度传感器、陀螺仪与智能传感器融合算法集成于单一设备中。这种组合不仅能补偿动态运动,还能确保精确测量。
效率提升
传感器融合算法智能整合陀螺仪与加速度传感器提供的各类数据。外部加速度得到补偿,用户可获得精准的倾斜数据——即使系统处于移动、加速或制动状态时亦然。
自由配置
加速度补偿类型可自由配置。通过选择补偿范围,可将特定运动形态适配至相应应用场景。这能提升角稳定性,即使在直线加速度运动或遭遇短暂冲击(如颠簸路段)时亦然。
灵活适应
根据应用需求,可自由选择相应的测量输出。输出值可灵活设定为原始数据(如温度、加速度和转速)或预配置的输出数据。
联系我们
您对IMU F99有任何疑问吗?或者需要获取更多信息?我们很乐意为您提供帮助!只需填写联系表单并发送消息即可。
亲爱的访客,本页面已通过人工智能技术进行翻译,以尽快为您提供翻译内容。您觉得翻译效果如何?我们非常重视您的反馈!