雷达传感器的类型
雷达(RADAR,即无线电探测与测距的缩写)一词指用于定位并确定各类物体运动状态的方法。雷达技术被广泛应用于众多领域,因此存在多种雷达功能,它们以不同方式利用电磁波的特性。
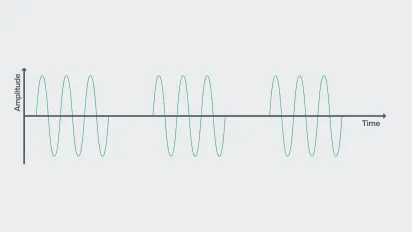
1. 脉冲雷达
脉冲雷达发射短脉冲,并通过信号传播延迟来测定目标距离。 与多普勒雷达类似,通过测量频率差也可测得速度。脉冲雷达设备因其发射辐射功率高,适用于长距离测量,但不适用于需要更高分辨率的短距离测量。鉴于脉冲雷达在自动化任务中存在显著局限性,本网站的深入解析将仅聚焦于连续波雷达与频调连续波雷达。
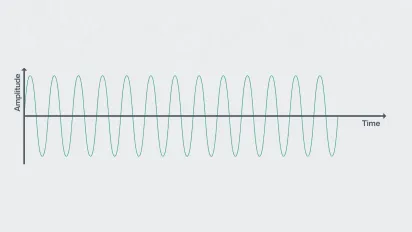
2. 连续波雷达(CW雷达)
非调制连续波雷达(亦称CW或多普勒雷达)持续发射固定频率的信号。通过观测多普勒频率,可探测雷达传感器检测范围内移动物体并测定其正交速度。然而,计算移动物体的距离或位置则无法实现,或需付出额外努力且精度极低。

3. 频移连续波雷达(FMCW雷达)
频率调制连续波雷达(简称FMCW)是指在发射过程中持续对信号进行频率调制的雷达(与连续波雷达相反)。这种发射频率的调制形成了时间基准点,从而在技术上实现了飞行时间的测量。此外,该时间常数不仅能探测移动目标,还能探测静止物体。
深度探测连续波雷达(CW)
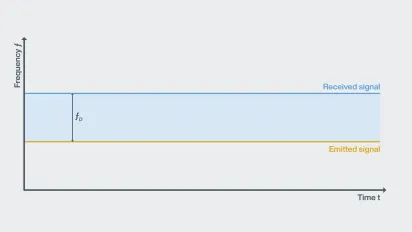
连续波雷达产生的电磁波或其波前撞击移动物体时,会产生频率偏移,导致反射信号压缩或扩展——具体取决于被测物体的运动方向。这种频率偏移的反射信号会在传感器内部与原始发射信号混合后进行评估。通过分析信号中的频率差,即可测定物体的运动状态与速度。 无论传感器相对于目标移动,还是目标相对于传感器移动,其运动方向均不影响检测原理,但需考虑运动角度以获取目标的绝对速度。
深度解析:调频连续波雷达(FMCW)
频率调制连续波雷达的工作原理与之相同。传感器通过发射天线发出信号,其中一小部分信号被目标反射后返回传感器,由接收天线捕获。但与未调制的连续波雷达不同,频率调制连续波雷达发射的是频率调制信号。此类雷达常采用以下典型调制方式:

1. 锯齿调制
调制模式简单,但无法区分多普勒频率与传播延迟引起的频率差。

2. 方波调制
通过计算相位差实现极高的距离分辨率,但无法区分不同物体。
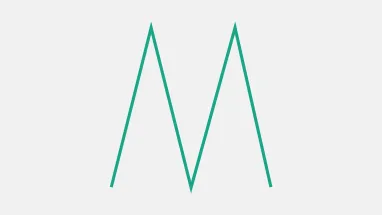
3. 三角调制
附加的下降斜坡使得能够区分多普勒频移与频率偏移。

倍加福工业雷达传感器采用三角调制技术进行距离与速度测量。发射信号在允许频率范围内从最低频至最高频呈线性上升(上升斜坡),达到最高频后又呈线性下降(下降斜坡)。该范围内发射信号持续在最低频与最高频之间"游移",此区间称为频率带宽(B)。 对于倍加福的雷达传感器,该有效带宽为1 GHz,即ISM频段中122至123 GHz的范围。
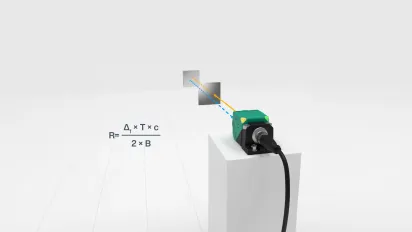
当雷达传感器发射的雷达波遇到目标物时,会发生完全或部分反射。接收到的信号频率发生变化,通过传感器内部的乘法混频过程,可根据两个信号的频率偏移精确测定目标距离。 目标物体的距离(R)可通过以下参数计算得出:上升或下降斜坡的频率偏移量(Δf)、斜坡持续时间(T)、使用的频率带宽(B),以及雷达波在空间中传播的光速(c)。
物体速度引发的多普勒效应同样会使接收频率(fD)沿y轴方向发生偏移,如上图连续波雷达示意图所示。与锯齿波和方波调制方法不同,该效应亦可用于测速。
预期用途
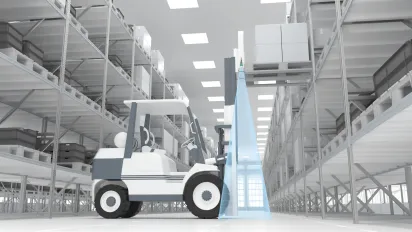
倍加福开发的MWC25M-L2M*型FMCW雷达传感器,专为工业环境中25米及以上检测距离的距离与速度测量而优化。 凭借功能全面的传感器设计和卓越的坚固性,该产品可广泛应用于自动化、环境监测、AGV/叉车/移动起重机防碰撞、道路施工及农业机械等领域。同时,它也是储罐和筒仓中液体及散装物料非接触式液位检测的理想解决方案。


亲爱的访客,本页面已通过人工智能技术进行翻译,以尽快为您提供翻译内容。您觉得翻译效果如何?我们非常重视您的反馈!