选择您所在的国家/地区
通过混合作业中的实时车辆追踪优化仓库效率
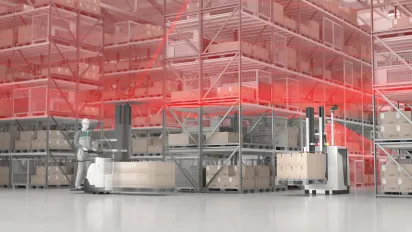
R2000 系列 2-D 激光雷达传感器将高度动态定位与经济高效性相结合,适用于实时定位系统(RTLS)
该应用程序
在现代生产和物流环境中,自动导引车(AGV)与手动操作的车辆(如叉车)在同一通行区域内同时运行。AGV由中央系统控制,而叉车则根据具体任务灵活作业。为了高效协调物料流,必须实现所有通行参与者的端到端可追溯性。

目标
目标是在混合作业环境中优化货物流动,消除瓶颈,并将等待时间和停机时间降至最低。与此同时,重点在于提高安全性并打造可扩展的解决方案,且无需对现有的叉车车队进行全面自动化改造,也无需额外的基础设施。
解决方案
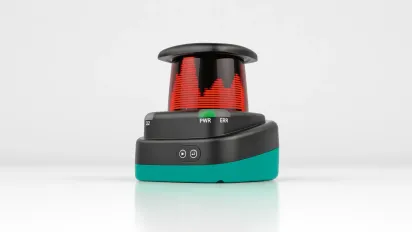
倍加福公司的 R2000 2-D 激光雷达传感器安装在手动操作的车辆上,可在 360° 视场内捕捉周围环境。基于测量数据,通过轮廓匹配确定车辆在设施布局中的位置。 针对此应用,采用 OMD60*-HD-* 作为成本优化的型号,因为集成到交通管理系统中并不需要高精度定位。该传感器的高转速能够稳定、实时地采集环境数据,特别是在手动叉车动态移动期间。
对于自动驾驶车辆,则采用更先进的型号(如 OMD60*-UHD-*),以确保高精度定位。从所有车辆收集的位置数据会实时传输至上级交通管理系统。这有助于动态调整交通流、优化 AGV 路线,并能及早发现混合交通中的潜在冲突。
技术特性
- 360°全向扫描,实现全面的环境测绘
- 在自然物体上的有效距离可达 60 米
- 角分辨率高达 0.042°,可实现高精度轮廓检测
- 适用于动态应用的扫描频率范围为 10 至 50 Hz
- 以太网接口(TCP/IP、UDP/IP、HTTP),便于集成
- 坚固耐用的工业设计,防护等级达IP67
好处
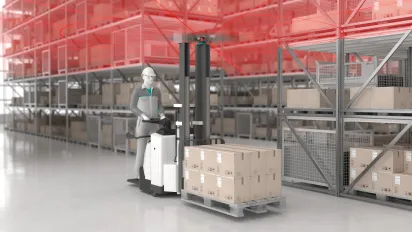
通过持续追踪所有相关交通参与者,该系统构建了交通流的全面、动态视图。这有助于更高效地利用现有运输资源,同时减少停机时间和瓶颈。在混合交通环境中,对人工操作车辆的可视化管理显著提高了流程的稳定性。
另一个关键优势是集成简便:由于无需额外的基础设施(如反射器或磁条),因此可以以经济高效的方式对现有车队进行改造。这使企业能够实施一种可扩展的解决方案,既支持分阶段提升性能,又能提供极高的性价比。
一览
- 将手动操作车辆纳入集中式交通管理系统
- 无需额外基础设施的轮廓定位
- 在自动导引车(AGV)与人工操作叉车混合作业中优化了交通流
- 减少停机时间,提高吞吐量
- 适用于现有车队的可扩展解决方案
亲爱的访客,本页面已通过人工智能技术进行翻译,以尽快为您提供翻译内容。您觉得翻译效果如何?我们非常重视您的反馈!