Tipi di sensori radar
Il termine radar o RADAR (acronimo di radiorilevamento e misurazione di distanza) si riferisce ai metodi per individuare e determinare lo stato del movimento di un'ampia varietà di oggetti. I metodi radar sono utilizzati in un'ampia gamma di applicazioni. Di conseguenza, esistono diverse funzioni radar che utilizzano le proprietà delle onde elettromagnetiche in modi diversi.
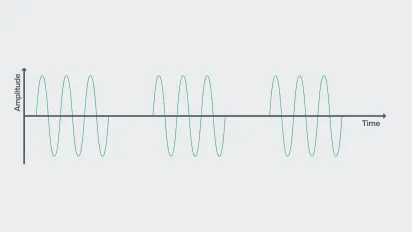
1. Radar a impulsi
Il radar a impulsi emette brevi impulsi e determina la distanza dell'oggetto attraverso il ritardo di propagazione del segnale. Analogamente ad un radar Doppler, è anche possibile determinare la velocità misurando la differenza di frequenza. I dispositivi radar a impulsi sono adatti per misurazioni su lunghe distanze per via dell'alta potenza irradiata dal trasmettitore, ma non sono adatti per misurazioni a breve distanza con maggiore risoluzione. A causa di questa notevole limitazione dei radar a impulsi per le attività di automazione, le spiegazioni approfondite presenti su questo sito Web si concentrano esclusivamente sui radar a onda continua e a onda continua a modulazione di frequenza.
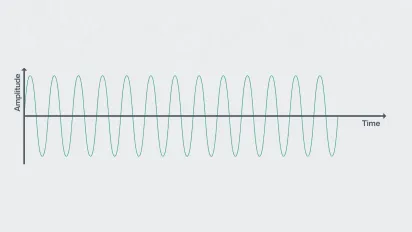
2. Radar a onda continua (radar CW)
Un radar a onda continua non modulato (noto anche come radar CW o radar Doppler) emette continuamente una frequenza fissa. Osservando la frequenza Doppler, vengono rilevati oggetti in movimento nel range di rilevamento del sensore e viene determinata la loro velocità ortogonale. Tuttavia non è possibile, o lo è solo con uno sforzo maggiore e una notevole imprecisione, calcolare la distanza o la posizione dell'oggetto in movimento.

3. Radar a onda continua a modulazione di frequenza (radar FMCW)
Il termine radar a onda continua a modulazione di frequenza (o FMCW) si riferisce a un radar che (contrariamente a un radar CW) modula continuamente in frequenza il suo segnale durante l'emissione. Questa modulazione della frequenza emessa crea un punto di riferimento temporale, che rende tecnicamente possibile misurare il tempo di volo. Inoltre, questa costante temporale consente di rilevare non solo gli oggetti in movimento, ma anche gli oggetti statici.
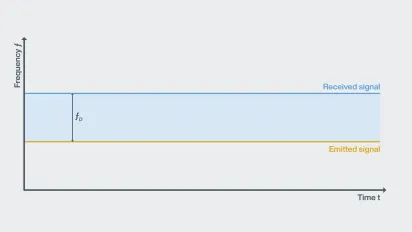
Approfondimento radar a onda continua (CW)
Le onde elettromagnetiche generate ed emesse da un radar a onda continua o dai relativi fronti d'onda colpiscono un oggetto in movimento. Ciò comporta una variazione di frequenza che comprime o espande il segnale riflesso, a seconda della direzione di movimento dell'oggetto rilevato. Questo segnale di riflessione con variazione di frequenza è combinato con il segnale originariamente emesso all'interno del sensore e valutato. Questa differenza di frequenza nel segnale può essere utilizzata per determinare il movimento e la velocità. Il movimento del sensore rispetto all'oggetto o dell'oggetto rispetto al sensore non è rilevante, anche se è necessario prendere in considerazione l'angolo del movimento per rilevare la velocità assoluta dell'oggetto.
Uso previsto
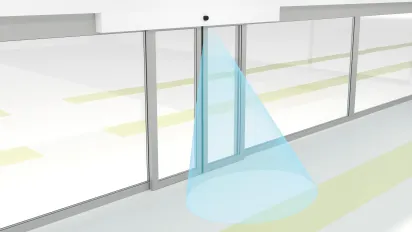
Questo principio è la soluzione più efficace per il rilevamento di oggetti in movimento. I rilevatori di movimento per il monitoraggio dell'area davanti a porte e cancelli sono un'area di applicazione classica. Sensotek GmbH, affiliata di Pepperl+Fuchs, è un partner competente che offre una gamma altamente specializzata nel campo dell'"automazione degli ingressi".
Approfondimento radar a onda continua a modulazione di frequenza (FMCW)
Un radar a onda continua a modulazione di frequenza funziona secondo lo stesso principio di base. Il sensore emette un segnale tramite un'antenna di trasmissione. Una piccola parte di questo segnale viene riflessa dall'oggetto e ritorna poi al sensore, dove viene rilevata da un'antenna ricevente. A differenza del radar CW non modulato, tuttavia, il radar a onda continua a modulazione di frequenza emette un segnale a modulazione di frequenza. Di seguito sono riportati i modelli di modulazione tipici utilizzati di frequente:

1. Modulazione a dente di sega
Modello di modulazione semplice, ma non distingue tra la frequenza Doppler e la differenza di frequenza dovuta al ritardo di propagazione.

2. Modulazione in onda quadra
Risoluzione della distanza molto alta grazie al calcolo della differenza di fase, ma non è in grado di distinguere tra diversi oggetti.
3. Modulazione triangolare
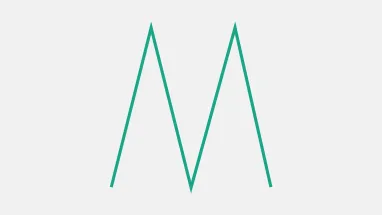
La rampa discendente aggiuntiva consente di distinguere tra variazione Doppler e variazione di frequenza.

Pepperl+Fuchs utilizza la modulazione triangolare per i suoi sensori radar industriali per la misurazione della distanza e della velocità. Il segnale emesso aumenta in modo lineare nel range di frequenza consentito dalla frequenza minima alla massima (rampa su) e scende nuovamente in modo lineare dopo aver raggiunto la frequenza massima (rampa giù). Questo intervallo, entro il quale il segnale emesso si muove continuamente tra la frequenza minima e quella massima, viene definito larghezza di banda di frequenza (B). Nel caso dei sensori radar di Pepperl+Fuchs, questa larghezza di banda effettiva corrisponde a 1 GHz, cioè al range compreso tra 122 e 123 GHz nella banda ISM.
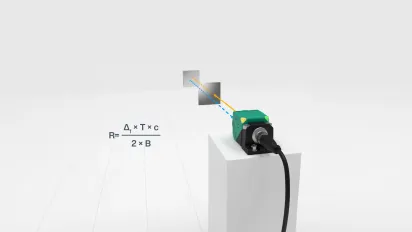
Se le onde radar emesse dal sensore radar colpiscono ora un oggetto, sono riflesse completamente o parzialmente. Il segnale ricevuto ha una frequenza diversa, per cui la distanza esatta dall'oggetto può essere determinata dalla variazione di frequenza di entrambi i segnali nel corso di un processo di miscelazione moltiplicativo nel sensore. La distanza (R) dall'oggetto target può essere calcolata a partire dalla variazione di frequenza determinata in una rampa ascendente o discendente (Δf), dalla durata della rampa (T), dalla larghezza di banda di frequenza utilizzata (B) e dalla velocità della luce (c) alla quale l'onda radar viaggia attraverso lo spazio.
L' effetto Doppler causato dalla velocità dell'oggetto modifica anche la frequenza ricevuta (fD) parallela all'asse y, come mostrato nel grafico del radar CW in alto. A differenza dei metodi di modulazione a dente di sega e in onda quadra, può essere utilizzato anche per misurare la velocità.
Uso previsto
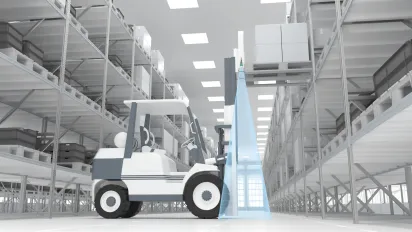
Il sensore radar FMCW MWC25M-L2M* sviluppato da Pepperl+Fuchs è ottimizzato per le misurazioni di distanza e velocità a range di rilevamento fino a 25 metri e oltre nelle sezioni industriali. Grazie all'ampia gamma di funzioni e alla robustezza del design del sensore, può essere utilizzato per una gamma di applicazioni altrettanto diversificata: automazione, monitoraggio ambientale, prevenzione delle collisioni per AGV, carrelli elevatori, gru mobili, nella costruzione di strade o nei macchinari agricoli. Tuttavia, rappresenta anche una soluzione ideale per il rilevamento senza contatto del livello di liquidi e materiali sfusi in serbatoi e silos.