Il PGV consente un allineamento preciso del sistema di trasporto autoguidato durante il prelievo dei trasportatori di merci
Sistema di posizione per l'identificazione di oggetti e il rilevamento della posizione
L'applicazione
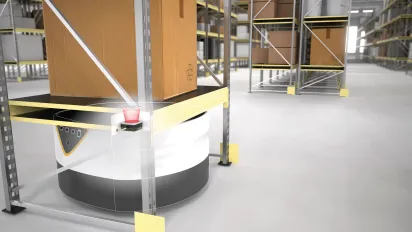
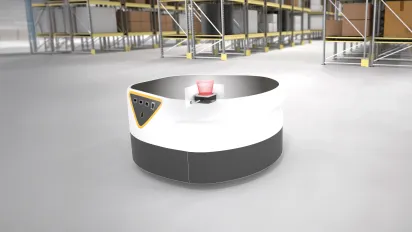
I sistemi di trasporto autoguidati stanno diventando sempre più comuni nei processi logistici dei magazzini. Questi dispositivi, spesso denominati "bot", vengono utilizzati per il trasporto automatico di supporti per merci quali sistemi a scaffali e carrelli. Per avviare un'attività di trasporto, essi si inseriscono in una cavità sotto il supporto per merci, lo sollevano e si dirigono verso la destinazione specificata. Il processo automatizzato si basa, tra l'altro, sull'identificazione affidabile del supporto merci e sulla determinazione dell'orientamento relativo preciso del bot rispetto al supporto merci. Poiché solo i bot piatti possono passare sotto le scaffalature, la tecnologia necessaria per la navigazione deve essere compatta.
L'obiettivo
I supporti per merci devono essere identificati con il massimo livello di affidabilità possibile. Quando passa sotto lo scaffale, il robot deve posizionarsi con precisione sotto il supporto per merci. È necessario un allineamento preciso per garantire che il robot sia in grado di prelevare correttamente il supporto per merci e trasportarlo in modo sicuro senza il rischio che si ribalti. Un prelievo non uniforme del supporto per merci potrebbe anche causare problemi durante la consegna; ad esempio, il supporto per merci potrebbe urtare qualcosa o non riuscire a navigare nello spazio previsto.
La soluzione
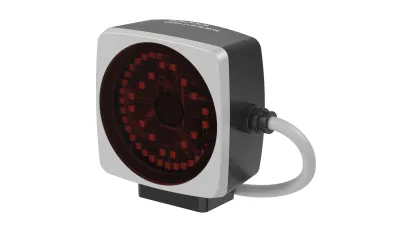
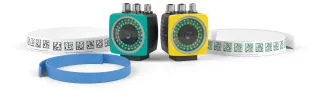
Il sistema di posizione Position Guided Vision (PGV) è guidato da tag Data Matrix. Questi vengono rilevati senza contatto dalla testa di lettura PGV, costituita da un sistema di telecamere con unità di illuminazione integrata e ampia finestra di lettura. Un tag con codici multipli è fissato alla parte inferiore del trasportatore di merci. La testa di lettura sulla parte superiore del robot utilizza questi codici per identificare il trasportatore di merci. Allo stesso tempo, viene rilevato l'orientamento della testa di lettura rispetto al tag, determinando così la posizione esatta dell'oggetto target. Utilizzando i dati provenienti dal PGV, il sistema di controllo può posizionare con precisione il robot non appena entra in contatto con il trasportatore di merci, garantendo che quest'ultimo venga prelevato correttamente.
Caratteristiche tecniche
- Tempo di ciclo: 10 ms
- Altezza: 35 mm
- Precisione X e Y: 0,4 mm
- Precisione dell'angolo: 1°
- Distanza operativa: 100 mm
- Ampio campo di lettura di 120 × 80 mm
I vantaggi
Un solo dispositivo è in grado di svolgere due compiti contemporaneamente. Il sistema PGV garantisce l'identificazione affidabile del supporto merci e il rilevamento della posizione ad alta risoluzione. Il processo a luce incidente con unità di illuminazione integrata garantisce il rilevamento dei tag anche in condizioni di scarsa illuminazione. La testa di lettura è estremamente compatta e può essere montata anche su robot molto piccoli. Grazie alla sua struttura meccanica robusta e al funzionamento senza contatto che ne garantisce l'assenza di usura , ha una durata tipicamente lunga. Il protocollo aperto consente di integrarla in modo flessibile in qualsiasi sistema di controllo e la messa in servizio è semplice grazie alla tecnologia plug-and-play.
In sintesi
- Ampia finestra di lettura e unità di illuminazione integrata per il rilevamento affidabile dei tag Data Matrix
- Il rilevamento preciso della posizione in tempo reale consente un allineamento accurato del sistema di trasporto autoguidato sotto il trasportatore di merci.
- Alloggiamento compatto per l'uso in spazi ristretti
- Facile installazione e messa in servizio con configurazione plug-and-play
- Protocollo aperto per un'integrazione flessibile in qualsiasi sistema di controllo
Gentile visitatore, questa pagina è stata tradotta utilizzando l'intelligenza artificiale al fine di fornire contenuti tradotti in modo tempestivo. Come la trova? Apprezziamo molto il suo feedback!