Orientamento preciso per veicoli a guida automatica

Scanner laser 2D R2000 con visibilità a 360° e alta velocità di scansione
L'applicazione
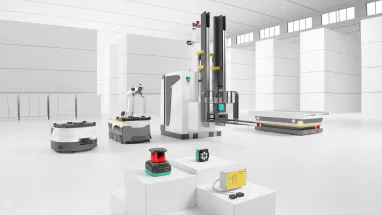
I veicoli a guida automatica (AGV) stanno assumendo sempre più il compito di trasportare merci nella logistica di magazzino e di produzione. A tal fine, all'interno della stessa struttura possono essere utilizzati diversi tipi di veicoli. Si distingue tra veicoli a guida automatica (AGV) e robot mobili autonomi (AMR). A seconda delle dimensioni e del tipo di applicazione, i veicoli hanno requisiti diversi in termini di tecnologia dei sensori per l'orientamento e la navigazione. Gli AGVdi solito viaggiano direttamente su percorsi fissi senza deviazioni, quindi movimentano le merci rapidamente. Gli AMRoffrono una maggiore flessibilità, poiché viaggiano su percorsi calcolati in modo specifico evitando qualsiasi ostacolo.
L'obiettivo
Gli AGV devono navigare con precisione dal punto A al punto B. La tecnologia dei sensori utilizzata a tale scopo deve essere in grado di fornire immediatamente dati di orientamento affidabili al sistema di controllo del veicolo mentre l'AGV è in movimento. I sensori devono mappare l'ambiente e le destinazioni con la precisione richiesta e consentire al sistema di controllo di reagire in modo dinamico e appropriato agli ambienti mutevoli. Ad esempio, gli oggetti presenti nel percorso devono essere rilevati in tempo per poter essere evitati. Inoltre, i sensori di veicoli diversi non devono interferire tra loro.
Quando è richiesta una navigazione altamente accurata, è possibile utilizzare dei riflettori per supportare l'orientamento. Se non vengono utilizzati riflettori, la posizione dell'AGV viene determinata utilizzando la navigazione a contorno.
La soluzione
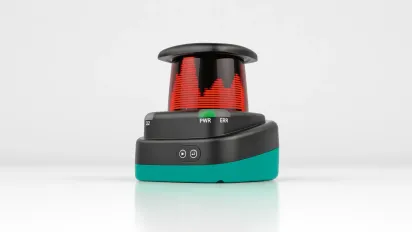
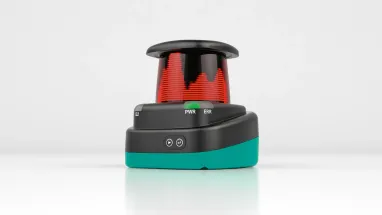
I sensori fotocellula dellaserie R2000 utilizzano la tecnologia ad alta prestazione Pulse Ranging Technology (PRT). Questi scanner laser 2D forniscono risultati di misura chiari e altamente precisi in qualsiasi momento, determinando la posizione assoluta con una visibilità completa a 360° e una precisione millimetrica. La serie comprende versioni di dispositivi che allineano le misurazioni con riflettori e versioni che rilevano i contorni. È disponibile anche un'altra versione che combina entrambe le opzioni. Il campo di rilevamento può essere adattato alle esigenze della rispettiva classe di veicoli.
Caratteristiche tecniche
- Visibilità completa a 360°
- Risoluzione angolare fino a 0,014°
- Raggio di rilevamento per superfici naturali fino a 60 m,
per riflettori fino a 200 m - Marcatura temporale dei dati di misurazione per facilitare la sincronizzazione
- Elevata frequenza di scansione di 50 Hz per applicazioni ad alta velocità
I vantaggi
Un timestamp preciso nei dati di misura e un filtro dei dati misurati consentono di adattare il dispositivo al sistema di controllo del veicolo. Le funzioni di configurazione interattive semplificano la messa in servizio. L'elevata risoluzione angolare e il punto luminoso eccezionalmente piccolo del sensore LiDAR 2-D garantiscono un valore di posizione estremamente preciso. Il design compatto consente di integrare facilmente il sensore anche in veicoli di piccole dimensioni. L'elevata densità energetica degli impulsi laser e i meccanismi di filtraggio intelligenti impediscono che la misurazione venga distorta dalla luce ambientale e riducono al minimo la possibilità di interferenze se nella stessa area sono attivi più AGV.
In sintesi
- I dati di posizione accurati al millimetro consentono un controllo rapido e preciso degli AGV in applicazioni dinamiche.
- Un timestamp preciso e un filtro dei dati misurati facilitano l'integrazione nel sistema di controllo del veicolo.
- Parametrizzazione interattiva per una facile messa in servizio
- Il design compatto consente l'installazione dello scanner laser su veicoli di piccole dimensioni e in spazi ristretti.
Maggiori informazioni
Gentile visitatore, questa pagina è stata tradotta utilizzando l'intelligenza artificiale al fine di fornire contenuti tradotti in modo tempestivo. Come la trova? Apprezziamo molto il suo feedback!