Il posizionamento in tempo reale consente sistemi di trasporto automatico rapidi
Navigazione affidabile con la testa di lettura PGV e i tag Data Matrix
L'applicazione
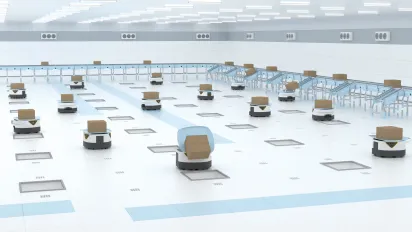
Lo smistamento delle merci e il prelievo dei pacchi è uno dei processi fondamentali della logistica. I contenitori di spedizione imballati (cartoni, sacchi, vassoi, ecc.) vengono trasportati alla stazione successiva da piccoli sistemi di trasporto automatizzati, noti anche come robot. Nei grandi magazzini e nei centri di distribuzione, spesso sono centinaia i robot che operano contemporaneamente.
L'obiettivo
Per tali processi, la produttività è una variabile cruciale, che dipende dalla velocità e dalla precisione dei tempi. Ciò significa che i percorsi dei robot devono essere perfettamente coordinati e monitorati in tempo reale. Se queste condizioni sono soddisfatte, i veicoli saranno in grado di viaggiare a pochi centimetri l'uno dall'altro a piena velocità senza che si verifichino collisioni. La posizione di ogni veicolo deve essere chiaramente determinata in ogni momento. Date le dimensioni ridotte dei robot e la loro minima altezza da terra, la tecnologia necessaria per determinare la loro posizione deve essere compatta e, soprattutto, molto piatta.
La soluzione
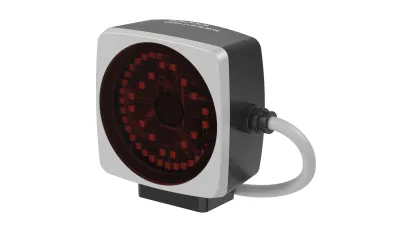
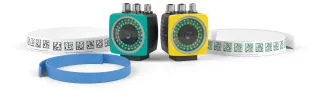
Il sistema di posizione Position Guided Vision (PGV) è guidato da tag Data Matrix applicati al suolo in una griglia. Il robot è controllato tramite i dati odometrici provenienti dal sistema di azionamento. Il sistema di controllo rileva e, se necessario, corregge la posizione del robot in base ai tag. La testa di lettura PGV è costituita da un sistema di telecamere con un'unità di illuminazione integrata e un'ampia finestra di lettura. La testa di lettura è fissata alla parte inferiore del robot, dove rileva in modo affidabile i tag e trasmette i dati di posizione ottenuti al sistema di controllo. I tempi di ciclo molto brevi e l'impulso di sincronizzazione (impulso sync) della testa di lettura consentono il monitoraggio in tempo reale della posizione del robot.
Caratteristiche tecniche
- Tempo di ciclo: 10 ms
- Altezza: 35 mm
- Precisione X e Y: 0,4 mm
- Precisione dell'angolo: 1°
- Distanza operativa: 100 mm
- Impulso di sincronizzazione per la sincronizzazione tra il bot e il sistema di controllo
- Ampio campo di lettura di 120 × 80 mm
I vantaggi
Il sistema di posizione Position Guided Vision (PGV) garantisce un rilevamento affidabile dei dati di posizione. Il suo protocollo aperto consente di integrarlo in modo flessibile in qualsiasi sistema di controllo. La custodia piatta si adatta al sistema di trasporto autoguidato anche in spazi molto ridotti e offre una messa in servizio semplice tramite plug-and-play. L'impulso di sincronizzazione e l'acquisizione delle immagini con timestamp consentono al PGV di garantire una sincronizzazione altamente accurata tra il sistema di controllo del robot e il sistema di controllo di livello superiore. Il monitoraggio preciso e continuo della posizione rende inoltre possibile il trasporto ad alta velocità.
In sintesi
- Ampia finestra di lettura e unità di illuminazione propria per il rilevamento affidabile dei tag Data Matrix
- Posizionamento in tempo reale utilizzando un impulso di sincronizzazione e un timestamp su immagini acquisite in 2D
- Alloggiamento compatto per l'uso in spazi ristretti
- Facile installazione e messa in servizio con configurazione plug-and-play
- Protocollo aperto per un'integrazione flessibile in qualsiasi sistema di controllo
Gentile visitatore, questa pagina è stata tradotta utilizzando l'intelligenza artificiale al fine di fornire contenuti tradotti in modo tempestivo. Come la trova? Apprezziamo molto il suo feedback!