Navegação SLAM para robôs móveis autônomos (AMR) compactos
Visão geral
- Design compacto, com 81 mm de altura, para integração em espaços restritos de AMR
- Detecção ambiental completa em 360° para uma navegação SLAM (localização e mapeamento simultâneos) confiável
- Alta resolução angular de 0,05° para uma navegação precisa por contornos e refletores
- Integração rápida do sistema por meio de drivers ROS para aplicações em robótica móvel
- Projeto robusto e isolamento óptico do transmissor e do receptor para garantir a estabilidade dos dados de medição
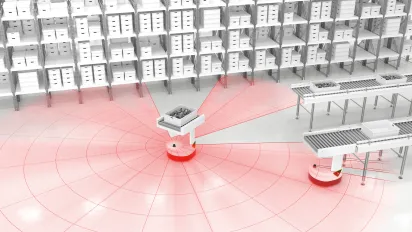
O sensor 2D LiDAR R2400 combina design compacto e detecção ambiental de 360°
O Aplicativo
Na automação logística, robôs móveis autônomos (AMRs) compactos com módulos de transporte integrados são utilizados para transportar caixas de produtos semiacabados ou acabados de maneira flexível e eficiente. Para uma navegação confiável em ambientes de produção dinâmicos, esses veículos requerem uma detecção ambiental precisa que permita tanto a navegaçãobaseada em contornos quanto o guiamento por refletores.
O objetivo
O principal desafio reside em fornecer dados de sensores confiáveis e precisos para a navegação baseada em SLAM, minimizando ao mesmo tempo o espaço necessário para a instalação. O sensor deve ser integrado a AMRs compactos e fornecer resultados de medição estáveis em condições variáveis. O objetivo é alcançar a confiabilidade ideal na navegação por meio de dados ambientais de alta resolução.
A Solução
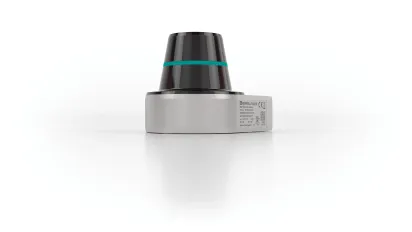
O sensor 2D LiDAR R2400 apresenta uma altura compacta de apenas 81 mm e, graças à sua cobertura total de 360°, oferece condições ideais para integração em sistemas AMR com restrições de espaço. Com uma alta resolução angular de até 0,05° e uma taxa de varredura de 10 a 20 Hz, o sensor gera nuvens de pontos densas e de alta resolução para algoritmos SLAM precisos. A separação óptica entre o transmissor e o receptor garante resultados de medição estáveis, mesmo em condições de ambiente variáveis, como poeira ou consensação. Utilizando o driver ROS, o sensor pode ser rapidamente integrado a plataformas de robótica móvel existentes e permite tanto a navegação baseada em contornos quanto a detecção confiável de refletores. A precisão angular garante um mapeamento geometricamente correto do ambiente, enquanto a construção metálica resistente assegura um desempenho estável a longo prazo.
Características técnicas
- Faixa de medição: 25 m com 90% de refletividade, 10 m com 10% de refletividade, 40 m com refletor
- Ângulo de varredura: 360° para cobertura completa de 360 graus
- Taxa de varredura: 10–20 Hz para aplicações dinâmicas de SLAM
- Precisão de repetição: < 16 mm
- Resolução angular: até 0,05° para nuvens de pontos de alta resolução e mapeamento preciso
- Altura compacta de 81 mm para integração em sistemas AMR com espaço limitado
- Separação óptica entre o transmissor e o receptor para uma medição estável em condições ambientais variáveis
Os benefícios
A combinação de um design compacto, campo de visão de 360° e alta resolução angular torna o R2400 a solução de sensor ideal para a navegação de AMR baseada em SLAM. Os usuários se beneficiam de dados ambientais precisos e reproduzíveis, que permitem um mapeamento e uma localização confiáveis. A densa nuvem de pontos permite tanto o reconhecimento de estruturas finas para navegação por contornos quanto a detecção precisa de refletores para uma estratégia de navegação híbrida. O design durável, com uma base metálica robusta e rolamentos de grandes dimensões, garante um desempenho de medição consistente mesmo na presença de vibrações durante a operação, resultando em alta disponibilidade e confiabilidade do processo.
Mais informações



Prezado visitante, esta página foi traduzida utilizando inteligência artificial para disponibilizar o conteúdo traduzido em tempo hábil. Qual é a sua opinião? Agradecemos muito o seu feedback.