2024/9/9AGV的高效导航:带 TCP/IP 或 EtherCAT® 接口的新型 PGV 定位系统

自动导引车(AGV)主要用于内部物流,也用于许多其他工业部门,将货物从 A 地运送到 B 地。需要可靠的定位系统来确保它们始终安全到达目的地。
带有集成 TCP/IP 接口的 PGV(位置引导视觉系统)F213 版本专门用于为所谓的机器人和小型 AGV 提供基于视觉的导航。特别紧凑的设计非常适合狭小安装空间的要求,可以节省安装空间。PGV*F213* 读取头的设计深度仅为 35 毫米,非常适合安装在超薄型车辆上,是一种非常经济的解决方案。
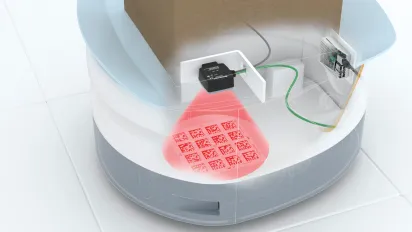
与所有 PGV 读头一样,PGV*F213* 包括一个集成照明的视觉系统。紧凑型读头型号使用红光,可跟踪地面上的数据矩阵代码和标签。用户收到的代码既可以是自粘代码带,也可以是坚固耐用的金属代码条,用于要求极高的环境。
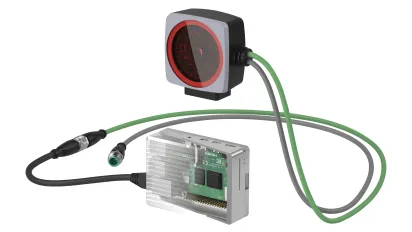
通过 TCP/IP 接口与电脑直接连接
节省空间型 PGV 现在配备了集成 TCP/IP 接口。以前需要连接控制器来配置读头,而现在用户可以将 PGV*F213* 定位系统直接连接到 PC 甚至单片机上。这使得调试变得快速而简单,同时也无需为 AGV 的导航增设成本高昂的控制器。在使用许多机器人的应用中,这在成本效益方面具有决定性的优势。
为 AGV 快速移动进行实时定位
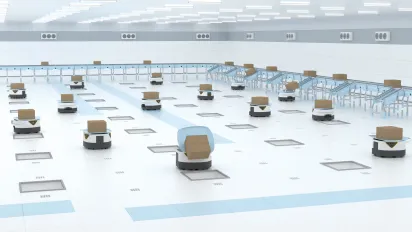
在大型仓库中,通常会同时使用许多 AGV 和机器人。为了避免碰撞,车辆的行驶路线必须完美协调,并受到可靠的实时监控。只有这样,才能确保 AGV 之间即使间距只有几厘米,也可以同步全速行驶。PGV*F213* 在二维图像上使用同步脉冲和时间戳,实现了单个机器人控制与上一级主控系统之间的高精度同步。
特别快:PGV F200 现在也采用 EtherCAT® 技术
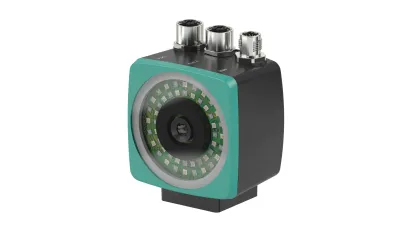
PGV*F200* 是用户的理想解决方案,他们不仅可以使用数据矩阵代码和标签导航 AGV,还可以使用彩色胶带或油漆线导航 AGV。PGV 产品组合中的全方位解决方案可灵活读取所有可用的定位目标--单独或组合。为了实现最大的灵活性,该 PGV 系列可提供多种集成接口。其中包括 CANopen、EtherNet/IP、PROFIBUS、PROFINET 和 RS485。集成 EtherCAT® 接口的 PGV*F200* 是产品组合中的新成员。数据从 PGV 读取头实时可靠地传输到控制系统。除位置值外,数据还包括 Data Matrix 编码带的当前状态信息。因此,配备 EtherCAT 的 PGV*F200* 代表着最高的过程可靠性。