27/02/2025Interfacce universali per l'implementazione semplificata di applicazioni di visione
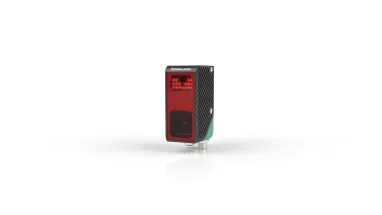
L'output dei dati grezzi offre un'ampia gamma di possibilità per l'implementazione di applicazioni di visione personalizzate. Allo stesso tempo, lo sforzo richiesto per valutare questi dati in modo convenzionale è relativamente elevato. Per questo motivo, Pepperl+Fuchs ha ora dotato il sensore di profilo laser SmartRunner Explorer e il sensore di visione 3-D SmartRunner Explorer delle interfacce GenICam e ROS indipendenti dal produttore. Ciò consente l'accesso universale ai dati e ai parametri, nonché a una varietà di moduli di programmazione nelle librerie software. Ciò consente agli utenti di risparmiare tempo e denaro nell'implementazione di applicazioni di sistemi di visione industriali.
Dati standardizzati e accesso alle librerie di elaborazione delle immagini con GenICam
Ogni sensore di visione è diverso. Per questo motivo, gli utenti devono spesso acquisire familiarità con le strutture dei dati dei sistemi proprietari prima di poter valutare i dati grezzi. Per ridurre al minimo questo sforzo, è stata sviluppata l'interfaccia di programmazione universale GenICam. Questo standard dell'European Machine Vision Association (EMVA) riunisce i dati e i parametri specifici del prodotto in una struttura generica e consente l'editing e l'elaborazione standardizzati.
GenICam può essere utilizzato anche per collegare SmartRunner Explorer e SmartRunner Explorer 3D a librerie di elaborazione immagini come HALCON. Le applicazioni di elaborazione immagini possono essere implementate in modo semplice e rapido utilizzando i moduli di programmazione già pronti disponibili. Poiché GenICam consente di utilizzare lo stesso framework per sensori diversi, i nuovi dispositivi possono essere facilmente integrati nelle applicazioni esistenti.
Partnership tecnologica per applicazioni visive avanzate
La nuova partnership tecnologica tra Pepperl+Fuchs e MVTec Software GmbH, produttore leader a livello internazionale di software per la visione artificiale, offre numerosi vantaggi, in particolare grazie all'integrazione del potente software di elaborazione delle immagini HALCON. La partnership tecnologica comprende le serie SmartRunner Explorer 2D e 3D.
SmartRunner Explorer 3D utilizza la tecnologia della visione stereo per generare immagini 3D ad alta precisione con nuvole di punti e dati immagine 2D, catturando scene sia statiche che dinamiche.
Il sensore di profilo laser 2D SmartRunner Explorer si basa sul collaudato metodo della sezione di luce laser e offre una combinazione unica di profilo altimetrico e output di immagini 2D in un unico sensore.
Tutti i sensori SmartRunner possono essere facilmente collegati a PC industriali tramite l'interfaccia TCP/IP integrata. Grazie all'interfaccia GenICam esistente e alla connessione associata a HALCON, è possibile realizzare facilmente numerose attività di rilevamento e misurazione.
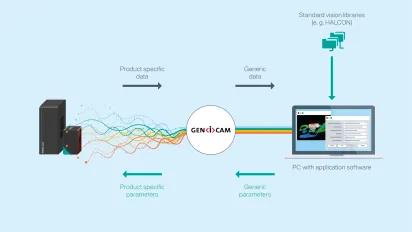
Lo standard GenICam integra i dati specifici dei prodotti in una struttura generica e consente l'accesso ai moduli di programmazione nelle librerie di elaborazione delle immagini.
Applicazioni robotiche complesse e semplici prove di concetto con ROS
Dalle applicazioni pick-and-place al controllo qualità e alla prevenzione delle collisioni: il sensore di profilo laser SmartRunner Explorer e il sensore di visione 3-D SmartRunner Explorer svolgono compiti impegnativi sui robot di produzioneo sui veicoli a guida automatica (AGV). Queste applicazioni sono solitamente complesse e costose da implementare. Le diverse interfacce e il gran numero di fornitori di sensori e attuatori rendono l'implementazione ancora più difficile.
È qui che entra in gioco il framework open source Robot Operating System (ROS): comprende una serie di librerie software, strumenti e programmi disponibili come software open source. Ciò consente di implementare le applicazioni in modo rapido e semplice su PC o PC industriali.
ROS offre vantaggi anche per applicazioni che vanno oltre la robotica. Ad esempio, gli strumenti open source possono essere utilizzati per realizzare prove di concetto economicamente vantaggiose che possono servire come base per decisioni di investimento.

ROS offre agli utenti l'accesso a un'ampia gamma di strumenti open source che possono essere utilizzati per implementare applicazioni in modo semplice ed economico.
I vantaggi delle interfacce universali in sintesi
- Risparmio di tempo e costi grazie all'accesso ai moduli di programmazione nelle librerie di elaborazione delle immagini
- Prova di concetto rapida e semplice per nuove applicazioni
- Integrazione indipendente dal produttore dei sensori di visione
- Non è richiesta alcuna familiarità con le interfacce specifiche del produttore.
Ulteriori informazioni
Gentile visitatore, questa pagina è stata tradotta utilizzando l'intelligenza artificiale al fine di fornire contenuti tradotti in modo tempestivo. Come la trova? Apprezziamo molto il suo feedback!