Dati precisi sulla posizione e misurazione della velocità per AGV
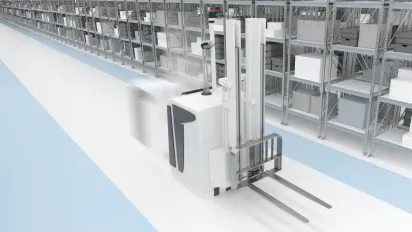
Encoder compatti e robusti garantiscono risultati di misura affidabili
L'applicazione
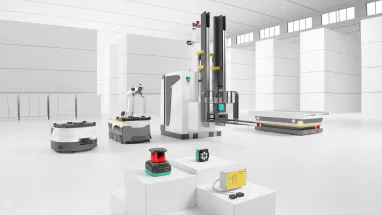
Nella logistica di produzione e di magazzino, i veicoli a guida automatica (AGV) e i robot mobili autonomi (AMR) svolgono una serie di compiti di trasporto. Per garantire processi fluidi è necessaria una navigazione precisa di tali unità autonome. In questo caso,le procedureodometriche, ovverola misurazione dei giri delle ruote o dei singoli passi, fornisconodati importanti per determinare la posizione. Queste informazioni sono particolarmente importanti per le manovre in curva e di evitamento.
L'obiettivo
Le operazioni di trasporto devono essere eseguite il più rapidamente possibile, avvicinandosi in modo affidabile alle rispettive destinazioni. Poiché possono sorgere ostacoli e l'ambiente è spesso soggetto a cambiamenti costanti, sono necessarie grande flessibilità e rapidità di risposta durante la navigazione lungo il percorso di trasporto. I veicoli e i robot devono essere in grado di seguire le specifiche del controller durante la marcia in rettilineo e in curva. I sensori devono monitorare autonomamente la posizione del veicolo per fornire dati di posizione precisi in ogni momento.

La soluzione
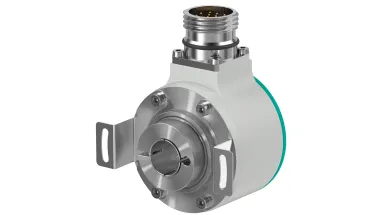
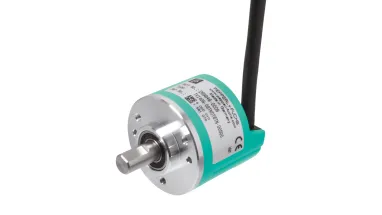
Mentre i sensori ottici svolgono il compito di orientamento spaziale, i veicoli autonomi necessitano di dati aggiuntivi per determinare con precisione la propria posizione. Per migliorare la determinazione della posizione è possibile combinare due sistemi di misura, ad esempio un encoder rotativo e uno scanner laser 2D. Per compensare in modo affidabile le tolleranze e le deviazioni di misura, sugli assi del veicolovengono montatiencoder rotativi delle serie ENI58IL, TVI40 o MNI . Dalla misurazione precisa della velocità di rotazione è possibile ricavare dati di posizione accurati. I dispositivi ENI58IL hanno un'alta risoluzione (fino a 5000 impulsi). La serie TVI40 è particolarmente compatta ed economica. La serie MNI consente il rilevamento senza contatto e senza cuscinetti con un metodo di scansione magnetica. I dispositivi sono molto compatti e raggiungono fino a 327.680 impulsi.
Caratteristiche tecniche
- ENI58IL
- Metodo di
- scansione ottica
- Velocità di rotazione fino a 12.000
- giri/min Risoluzione fino a 5000
- impulsi Intervallo di temperatura: –40 °C … +85
- °C Gradi di protezione: IP65,
- IP67 Resistenza agli urti/vibrazioni: 300 g/30
- g Interfaccia: push-pull o RS-422, driver di corrente universale
TVI40
- Metodo di
- scansione ottica
- Velocità di rotazione fino a 6000
- giri/min Risoluzione fino a 1024
- impulsi Intervallo di temperatura: –10 °C … +70
- °C Grado di protezione:
- IP54Carico massimo sull'albero: assiale 20 N, radiale 30
- NInterfaccia: push-pull o RS-422
MNI
- Metodo di scansione magnetico,
- senza contattoVelocità di rotazione fino a 30.000
- giri/minRisoluzione fino a 327.680
- impulsiIntervallo di temperatura: da –40 °C a +100
- °CDegrado di protezione: fino a
- IP68Interfacce: push-pull o RS-422
I vantaggi
Il controllo della velocità basato sulla velocità di rotolamento delle ruote è molto più preciso rispetto all'utilizzo di uno scanner laser o di un sensore di accelerazione. Maggiore è la precisione nella determinazione della velocità di rotolamento, maggiore è la precisione nel calcolo della velocità del veicolo e della distanza percorsa. Questi dispositivi forniscono valori misurati altamente accurati in modo affidabile; la risoluzione può essere selezionata in base alle rispettive esigenze. Il design compatto consente una semplice integrazione. Anche l'integrazione dei dispositivi nei controller è semplice, poiché non è necessario alcun protocollo complesso tra il sensore e il controller.
In sintesi
- Sensori che si autocontrollano con precisione per dati di posizione accurati
- Misurazione della velocità altamente accurata
- Dispositivi robusti con un elevato grado di protezione per l'uso all'aperto e in ambienti difficili
- Design compatto per un'integrazione flessibile nell'applicazione
- Semplice integrazione nel controller senza protocolli complessi
Maggiori informazioni


Gentile visitatore, questa pagina è stata tradotta utilizzando l'intelligenza artificiale al fine di fornire contenuti tradotti in modo tempestivo. Come la trova? Apprezziamo molto il suo feedback!