Prevenzione delle collisioni degli AGV in tutte le condizioni climatiche
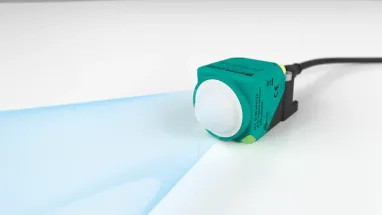
Sensore radar con interfaccia CAN integrata per veicoli di trasporto senza conducente
L'applicazione
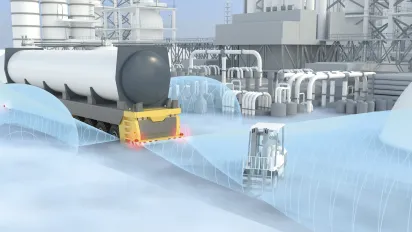
Nel settore chimico, i veicoli a guida automatica (AGV) sono utilizzati in molti luoghi nei locali aziendali. Tuttavia, i percorsi sono utilizzati anche da altri veicoli. Se gli AGV si muovono su suolo non regolare in tutte le condizioni atmosferiche, è sempre necessario accertarsi che evitino collisioni con altri veicoli od oggetti che potrebbero trovarsi sul loro percorso su tutti i lati rilevanti.
L'obiettivo
Il veicolo deve essere arrestato in sicurezza prima di una collisione imminente e, se necessario, deve essere eseguita una correzione del percorso. Per rendere possibile questo, i sensori devono monitorare il percorso ad una distanza elevata. Se viene rilevato un ostacolo, il sensore trasmette un segnale corrispondente all'unità di elaborazione e l'AGV decelera. Inoltre, la tecnologia dei sensori utilizzata deve garantire il rilevamento degli oggetti in ambienti avversi. Nel settore chimico, si alza spesso vapore dal sistema delle acque reflue. Nonostante questo vapore, gli oggetti devono essere rilevati in modo che l'AGV possa evitare una collisione. Condizioni esterne di questo tipo rappresentano una sfida per i sensori fotoelettrici, che possono essere facilmente elusi con la tecnologia radar. I sensori radar sono in grado di resistere a condizioni atmosferiche difficili, e funzionano in modo affidabile in presenza di sporcizia, umidità, nebbia o altre interferenze.
A seconda della situazione pericolosa, il sistema di sicurezza deve soddisfare un certo livello di performance (PL) o livello di integrità della sicurezza (SIL). Ciò richiede un rilevamento o una misurazione della distanza assolutamente affidabili nell'area in questione. L'applicazione deve quindi raggiungere un livello di performance c (PL c).

La soluzione
I sensori radar a onde continue modulate in frequenza (FMCW) sono perfettamente adatti per garantire un monitoraggio ottimale delle principali direzioni di guida anche in queste condizioni ambientali avverse. Indipendentemente dalle condizioni atmosferiche o da altre influenze esterne, i sensori della serie MWC25M-L2M-* misurano in modo affidabile gli oggetti naturali e, di conseguenza, rilevano in anticipo potenziali collisioni.
La distanza di rilevamento può essere adattata all'ambiente circostante grazie alla soppressione del primo piano e dello sfondo. A seconda dell'applicazione, è anche possibile alternare tre modalità di misurazione in tutto. La modalità "primo oggetto" è utilizzata per evitare collisioni negli AGV, in cui è sempre rilevato l'oggetto più vicino al sensore. Con la sua alta frequenza di campionamento fino a 200 Hz, è possibile misurare in modo affidabile la distanza dagli oggetti nel campo visivo (FOV - field of view) e la velocità relativa.
A seconda delle performance o del livello di integrità della sicurezza richiesti, i sensori radar della serie MWC*-L2M-B16 possono essere utilizzati in una configurazione singola o ridondante. Un concetto di sicurezza personalizzato in combinazione con un controller con funzionalità diagnostiche conferma l'idoneità dei sensori per le applicazioni rilevanti per la sicurezza, e facilita l'utente nel fornire la prova corrispondente.

Caratteristiche tecniche
- Campo di misura: 0,5–25 m
- Frequenza di esercizio: 122,25 … 123 GHz
- Grado di protezione: IP68/IP69
- Zona cieca: 0–0,5 m
- Campo di temperatura: –40 °C … +70 °C
- EMC esteso, paragonabile a livello E1 ed impulsi
I vantaggi
L'interfaccia CAN integrata della serie consente una facile integrazione nel sistema bus CANopen del veicolo. Sono inoltre disponibili informazioni sullo stato del sensore, ad es. il "Producer Heartbeat" e la validità del valore di distanza misurato. Questi dati possono essere utilizzati in un sistema di controllo sicuro per controllare se il sensore funziona correttamente. Questo rende possibile raggiungere un livello di prestazione PL c (Categoria 2) e quindi risolvere l'applicazione in modo sicuro, anche per la retrofitting. La parametrizzazione è semplice tramite il software di parametrizzazione CANopen e PACTware DTM.
In breve
- Interfaccia CAN integrata
- Livello di performance c (PL c)
- Prevenzione della collisione degli AGV sulla parte anteriore e posteriore (opzionalmente sul lato)
- La tecnologia radar è particolarmente adatta per condizioni atmosferiche difficili