紧凑型自主移动机器人(AMR)的SLAM导航
一览
- 紧凑型设计,高度为 81 毫米,可集成到狭小的 AMR 空间中
- 完整的360°环境感知,实现可靠的SLAM(同步定位与建图)导航
- 0.05°的高角分辨率,可实现精确的等高线和反射器导航
- 通过 ROS 驱动程序实现移动机器人应用的快速系统集成
- 坚固耐用的设计以及发射器和接收器之间的光电隔离,确保测量数据稳定
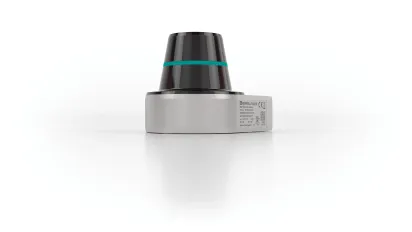
R2400 2-D 激光雷达传感器兼具紧凑设计与360°环境感知能力
该应用程序
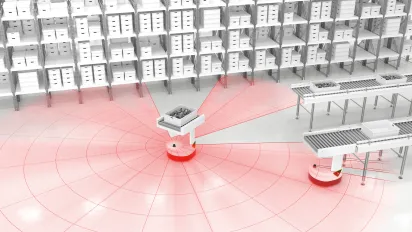
在物流自动化领域,配备集成输送模块的紧凑型自主移动机器人(AMR)被用于灵活、高效地运输半成品或成品的货箱。为了在动态生产环境中实现可靠的导航,这些机器人需要具备精确的环境感知能力,从而既能进行基于轮廓的 导航,也能进行基于反光标的引导。
目标
关键挑战在于为基于SLAM的导航提供可靠且精确的传感器数据,同时尽可能缩小所需的安装空间。该传感器必须集成到紧凑型自动移动机器人(AMR)中,并在各种条件下提供稳定的测量结果。目标是通过高分辨率的环境数据来实现最佳的导航可靠性。
解决方案
R2400 2-D 激光雷达传感器 高度仅为81毫米,结构紧凑,并具备360°全向覆盖能力,因此非常适合集成到空间受限的AMR系统中。 该传感器具有高达 0.05° 的高角分辨率和 10–20 Hz 的扫描速率,可生成密集、高分辨率的点云,以支持精确的 SLAM 算法。 发射器和接收器采用光学隔离设计,即使在灰尘或冷凝等不断变化的环境条件下,也能确保测量结果的稳定性。通过 ROS 驱动程序,该传感器可快速集成到现有的移动机器人平台中,既支持基于轮廓的导航,又能可靠地检测反射器。其精确的角度精度确保了对环境的几何正确的映射,而坚固耐用的金属结构则保证了长期稳定的性能。
技术特性
- 测量范围:反射率为90%时为25米,反射率为10%时为10米,使用反光板时为40米
- 扫描角度:360°,实现全方位覆盖
- 扫描速率:10–20 Hz(适用于动态SLAM应用)
- 重复精度:< 16 毫米
- 角分辨率:最高可达 0.05°,适用于高分辨率点云和精确测绘
- 高度仅为 81 毫米,可集成到空间受限的自主移动机器人(AMR)系统中
- 发射器和接收器的光学分离,可在多变的环境条件下实现稳定测量
好处
紧凑的设计、360°视场角以及高角分辨率相结合,使R2400成为基于SLAM的AMR导航的理想传感器解决方案。 用户可获得精准且可重复的环境数据,从而实现可靠的建图与定位。高密度点云既支持轮廓导航所需的精细结构识别,也支持混合导航策略所需的反射器精准检测。坚固耐用的设计采用结实的金属底座和大尺寸轴承,即使在运行过程中受到振动影响,也能保证稳定的测量性能,从而实现高可用性和工艺可靠性。
更多信息



亲爱的访客,本页面已通过人工智能技术进行翻译,以尽快为您提供翻译内容。您觉得翻译效果如何?我们非常重视您的反馈!