Navigazione SLAM per robot mobili autonomi (AMR) di dimensioni ridotte
In sintesi
- Design compatto con un'altezza di 81 mm, pensato per l'integrazione in spazi ristretti destinati ai robot di pulizia automatica (AMR)
- Rilevamento ambientale completo a 360° per una navigazione SLAM (localizzazione e mappatura simultanee) affidabile
- Elevata risoluzione angolare di 0,05° per una navigazione precisa lungo il profilo e tramite riflettori
- Integrazione rapida del sistema tramite driver ROS per applicazioni di robotica mobile
- Struttura robusta e isolamento ottico tra trasmettitore e ricevitore per garantire la stabilità dei dati di misurazione
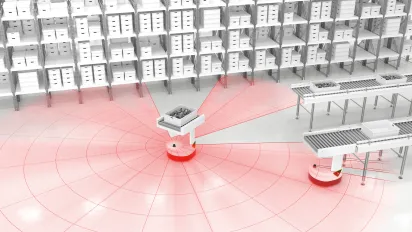
Il sensore LiDAR 2-D R2400 coniuga un design compatto e il rilevamento ambientale a 360°
L'applicazione
Nell’ambito dell’automazione logistica, i robot mobili autonomi (AMR) compatti dotati di moduli di trasporto integrati vengono utilizzati per trasportare in modo flessibile ed efficiente casse contenenti prodotti semilavorati o finiti. Per garantire una navigazione affidabile in ambienti di produzione dinamici, tali veicoli necessitano di un sistema di rilevamento ambientale preciso che consenta sia la navigazionebasata sui contorni sia la guida basata su riflettori.
L'obiettivo
La sfida principale consiste nel fornire dati dei sensori affidabili e precisi per la navigazione basata su SLAM, riducendoalminimo lo spazio necessario per l’installazione. Il sensore deve essere integrato in AMR compatti e fornire risultati di misurazione stabili in condizioni variabili. L’obiettivo è garantire un’affidabilità ottimale della navigazione grazie a dati ambientali ad alta risoluzione.
La soluzione
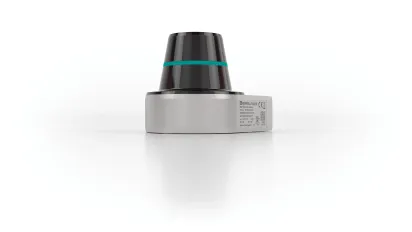
Il sensore LiDAR 2-D R2400 presenta un’altezzacompatta di soli 81 mm e, grazie alla sua copertura a 360° su tutto il perimetro, offre le condizioni ideali per l’integrazione in sistemi AMR con spazio limitato. Grazie a un’elevata risoluzione angolare fino a 0,05° e a una frequenza di scansione compresa tra 10 e 20 Hz, il sensore genera nuvole di punti dense e ad alta risoluzione per algoritmi SLAM di precisione. La separazione ottica tra trasmettitore e ricevitore assicura risultati di misurazione stabili anche in presenza di condizioni ambientali variabili, quali polvere o condensazione. Grazie al driver ROS, il sensore può essere rapidamente integrato nelle piattaforme di robotica mobile esistenti e consente sia la navigazione basata sui contorni sia un affidabile rilevamento dei riflettori. La precisione angolare garantisce una mappatura geometricamente corretta dell’ambiente, mentre la robusta struttura metallica assicura prestazioni stabili e durature nel tempo.
Caratteristiche tecniche
- Campo di misura: 25 m con riflettività del 90%, 10 m con riflettività del 10%, 40 m con riflettore
- Angolo di scansione: 360° per una copertura completa a 360 gradi
- Frequenza di scansione: 10–20 Hz per applicazioni SLAM dinamiche
- Precisione di ripetibilità: < 16 mm
- Risoluzione angolare: fino a 0,05° per nuvole di punti ad alta risoluzione e mappatura di precisione
- Altezza ridotta di 81 mm per l’integrazione in sistemi AMR con spazio limitato
- Separazione ottica tra trasmettitore e ricevitore per garantire misurazioni stabili in condizioni ambientali variabili
I vantaggi
La combinazione di un design compatto, un campo visivo a 360° e un’elevata risoluzione angolare rende l’R2400 la soluzione ideale per la navigazione AMR basata su SLAM. Gli utenti beneficiano di dati ambientali precisi e riproducibili che consentono una mappatura e una localizzazione affidabili. La densa nuvola di punti supporta sia il riconoscimento di strutture dettagliate per la navigazione a contorno, sia il rilevamento preciso dei riflettori per una strategia di navigazione ibrida. Il design resistente, caratterizzato da una robusta base metallica e da cuscinetti di grandi dimensioni, garantisce prestazioni di misurazione costanti anche in presenza di vibrazioni durante il funzionamento, con conseguente elevata disponibilità e affidabilità di processo.
Ulteriori informazioni



Gentile visitatore, questa pagina è stata tradotta utilizzando l'intelligenza artificiale al fine di fornire contenuti tradotti in modo tempestivo. Come la trova? Apprezziamo molto il suo feedback!