レーダーセンサーの種類
「レーダー」または「RADAR」(Radio Detection and Ranging の頭字語)という用語は、多種多様な物体の位置を特定し、その移動状態を把握するための手法を指します。レーダー技術は、非常に幅広い分野で活用されています。そのため、電磁波の特性をさまざまな方法で活用した、多様なレーダー機能が存在します。
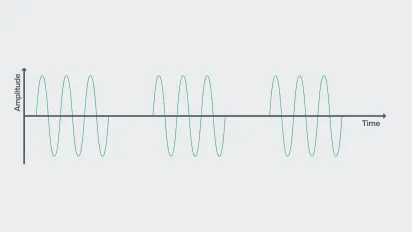
1. パルスレーダー
パルスレーダーは短いパルスを放射し、信号の伝播遅延から対象物までの距離を測定します。 ドップラーレーダーと同様に、周波数の差を測定することで速度も測定できます。パルスレーダー装置は、送信機の出力が高いため長距離の測定に適していますが、分解能を高めた短距離の測定には適していません。自動化タスクにおけるパルスレーダーのこの大きな制限のため、当ウェブサイトでの詳細な解説は、連続波および周波数変調連続波レーダーに限定して行っています。
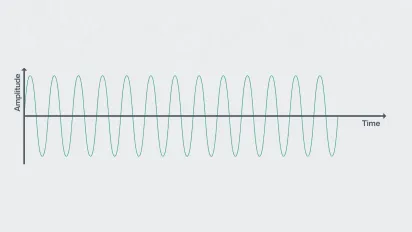
2. 連続波レーダー(CWレーダー)
非変調連続波レーダー(CWレーダーまたはドップラーレーダーとも呼ばれます)は、一定の周波数を連続的に放射します。ドップラー周波数を観測することで、レーダーセンサーの検知範囲内にある移動物体を検出し、その直交速度を算出します。しかし、移動物体の距離や位置を算出することは不可能であるか、あるいは多大な労力を要し、かつ精度が著しく低下してしまうため、算出が困難です。

3. 周波数変調連続波レーダー(FMCWレーダー)
「周波数変調連続波レーダー(FMCW)」とは、(CWレーダーとは対照的に)送信中に信号を連続的に周波数変調するレーダーのことを指します。この送信周波数の変調により、時間的な基準点が生成され、これにより飛行時間の測定が技術的に可能となります。さらに、この時間定数により、移動物体だけでなく静止物体も検出することが可能となります。
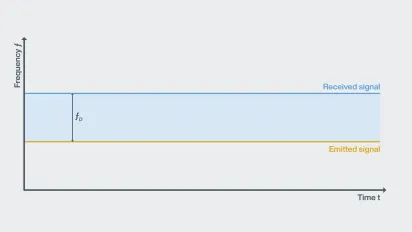
ディープダイブ連続波レーダー(CW)
連続波レーダーによって生成・放射された電磁波、あるいはその波面が、移動中の物体に当たります。これにより、検出された物体の移動方向に応じて、反射信号が圧縮または伸長される周波数シフトが生じます。この周波数シフトした反射信号は、センサー内で当初放射された信号と混合され、解析されます。信号におけるこの周波数差を利用して、動きや速度を測定することができます。 センサーが物体に対して相対的に動くか、あるいは物体がセンサーに対して相対的に動くかは関係ありませんが、物体の絶対速度を検出するためには、その移動角度を考慮に入れる必要があります。
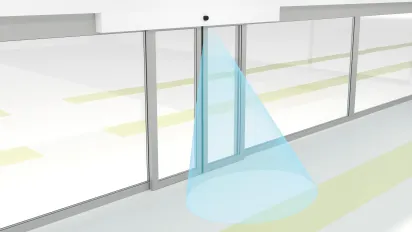
周波数変調連続波レーダー(FMCW)の詳細解説
周波数変調連続波レーダーも、同じ基本原理に基づいて動作します。センサーは送信アンテナを介して信号を送信します。この信号のごく一部が対象物によって反射され、センサーへと戻ってきて、受信アンテナによって受信されます。ただし、非変調連続波レーダーとは対照的に、周波数変調連続波レーダーは周波数変調された信号を送信します。ここでは、以下のような代表的な変調方式がよく用いられます:

1. ノコギリ波変調
単純な変調パターンですが、ドップラー周波数と伝搬遅延による周波数差を区別することができません。

2. 矩形波変調
位相差を計算することで非常に高い距離分解能を実現しますが、異なる物体を区別することはできません。
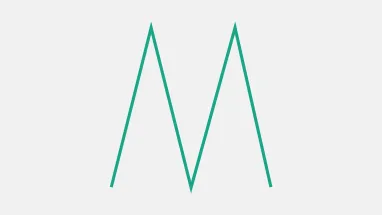
3. 三角波変調
この追加の下降ランプにより、ドップラーシフトと周波数シフトを区別することが可能になります。

Pepperl+Fuchs社は、距離および速度測定用の産業用レーダーセンサーにおいて、三角波変調を採用しています。送信信号は、許容周波数範囲内で最小周波数から最大周波数まで直線的に上昇し(アップランプ)、最大周波数に達した後は再び直線的に低下します(ダウンランプ)。この範囲内で、送信信号が最小周波数と最大周波数の間を連続的に「変動」する範囲を、周波数帯域幅(B)と呼びます。 Pepperl+Fuchsのレーダーセンサーの場合、この有効帯域幅は1 GHzに相当し、具体的にはISM帯における122~123 GHzの範囲となります。
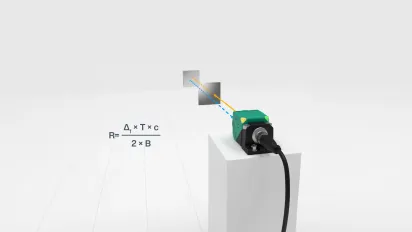
レーダーセンサーから発射されたレーダー波が物体に当たると、その波は完全に、あるいは部分的に反射されます。受信された信号の周波数は異なるため、センサー内で行われる乗法混合処理において、両信号の周波数シフトから物体までの正確な距離を算出することができます。 対象物までの距離(R)は、上昇または下降するランプ(Δf)における測定された周波数シフト、ランプの持続時間(T)、使用される周波数帯域幅(B)、およびレーダー波が空間を伝播する際の光速(c)から算出できます。
物体の速度によって生じるドップラー効果により、受信周波数(fD)も、上記のCWレーダーの図に示すように、y軸に沿ってシフトします。ノコギリ波や方形波による変調方式とは対照的に、この現象を利用して速度を測定することも可能です。
使用目的
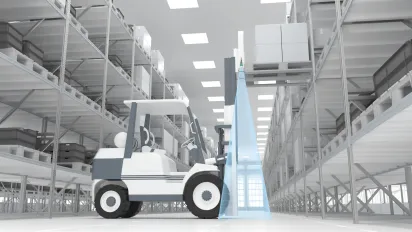
Pepperl+Fuchs社が開発したFMCWレーダーセンサー「MWC25M-L2M*」は、産業現場において最大25メートル以上の検出範囲での距離および速度測定に最適化されています。 このセンサーは、幅広い機能と堅牢な設計により、オートメーション、環境モニタリング、AGV、フォークリフト、移動式クレーン、道路建設、農業機械などの衝突回避など、多岐にわたる用途にご利用いただけます。また、タンクやサイロ内の液体やバルク貨物の非接触レベル検出にも最適なソリューションを提供します。


ご来訪の皆様へ:このページは、翻訳コンテンツを迅速に提供するため、AIを用いて翻訳されています。いかがでしたか?皆様からのご意見・ご感想を心よりお待ちしております!