混合業務におけるリアルタイム車両追跡による倉庫効率の最適化
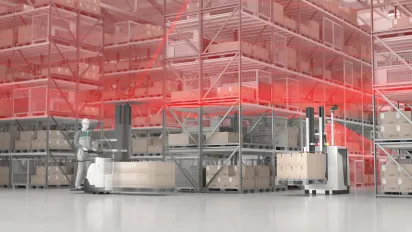
R2000シリーズの2-D LiDAR センサーは、RTLS向けに、高い動的測位性能と経済的な効率性を兼ね備えています。
本アプリケーション
現代の生産・物流環境では、無人搬送車(AGV)と、フォークリフトなどの手動操作車両が、同じ通行エリア内で同時に稼働しています。AGVは集中管理されているのに対し、フォークリフトは作業ごとに柔軟に稼働します。資材の流れを効率的に調整するためには、すべての通行車両のエンドツーエンドの追跡可能性が求められます。

目標
その目的は、混合運用における物流の流れを最適化し、ボトルネックを解消し、待ち時間やダウンタイムを最小限に抑えることです。同時に、既存のフォークリフトの完全な自動化や追加のインフラ整備を必要とすることなく、安全性の向上と拡張性のあるソリューションの構築に重点を置いています。
解決策
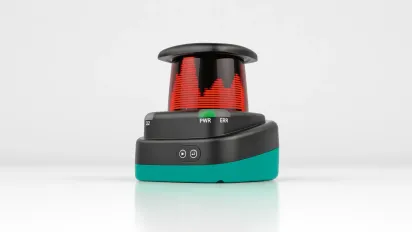
Pepperl+Fuchs社のR2000 2-D LiDAR センサーは、手動操作の車両に搭載され、360°の視野で周囲の状況を捉えます。測定データに基づき、輪郭マッチングを用いて施設レイアウト内での車両の位置を特定します。 この用途では、交通管理システムへの統合に高精度な位置特定が求められないため、コスト最適化されたバリエーションであるOMD60*-HD-*が採用されています。本センサーの高い回転速度により、特に手動フォークリフトの動的な移動中においても、環境データの安定したリアルタイム取得が可能となります。
自律走行車両の場合、高精度な位置決めを確保するために、OMD60*-UHD-*などの より高度なモデルが使用されます。すべての車両から収集された位置データは、上位の交通管理システムにリアルタイムで送信されます。これにより、動的な交通流の調整が支援され、AGVの経路が最適化され、混合交通における潜在的な衝突の早期検知が可能になります。
技術仕様
- 360°全方位スキャンによる完全な環境マッピング
- 自然物に対する通信距離は最大60 mです
- 最大0.042°の角分解能により、高精度な輪郭検出を実現します
- 動的用途向けのスキャンレートは10~50 Hzです
- 統合が容易なイーサネットインターフェース(TCP/IP、UDP/IP、HTTP)
- IP67の保護等級を備えた堅牢な産業用デザイン
メリット
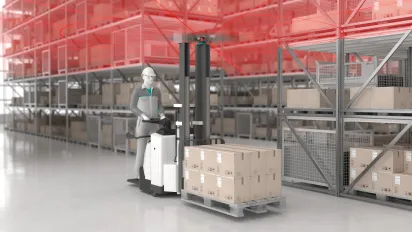
本システムは、関連するすべての交通参加者を継続的に追跡することで、交通の流れに関する包括的かつ動的な全体像を把握します。これにより、既存の輸送リソースをより効率的に活用しつつ、ダウンタイムやボトルネックを削減 することが可能になります。混合交通環境においては、手動操作の車両を可視化することで、プロセスの安定性が大幅に向上します。
もう一つの大きな利点は、導入の容易さです。リフレクターや磁気ストライプなどの追加インフラが不要なため、既存の車両群をコスト効率よく後付けで導入することができます。これにより、企業は段階的なパフォーマンス向上をサポートしつつ、優れたコストパフォーマンスを実現する、拡張性の高いソリューションを導入することが可能になります。
概要
- 手動運転車両の集中型交通管理システムへの統合
- 追加のインフラを必要としない輪郭に基づく位置特定
- AGVと手動式フォークリフトが混在する作業環境における交通流の最適化
- ダウンタイムの短縮とスループットの向上
- 既存の車両群に対応した拡張性の高いソリューション
ご来訪の皆様へ:このページは、翻訳コンテンツを迅速に提供するため、AIを用いて翻訳されています。いかがでしたか?皆様からのご意見・ご感想を心よりお待ちしております!