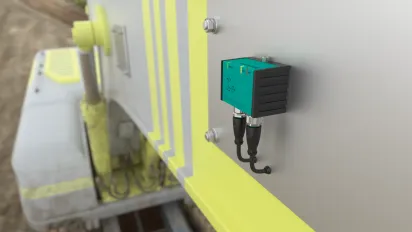
관성 측정 장치 (IMU) F99

동적 애플리케이션에서 잘못된 경사각 값을 피하는 방법은 무엇인가요?피터 슈미트가 어떻게 이상적인 해결책을 찾았는지 알아보세요.
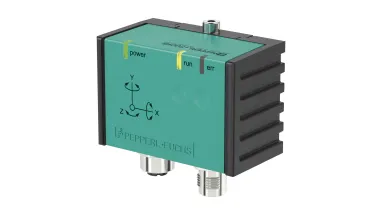
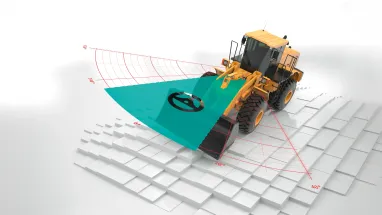
이동 중인 모바일 기계에서 기울기 센서의 정확한 측정값을 보장하는 방법을 고민해 본 적이 있습니까? 정적 기울기 센서의 데이터는 노면 요철이나 가속 시와 같은 외부 충격으로 인해 종종 부정확합니다. Pepperl+Fuchs의 IMU F99와 같은 관성 측정 장치 (IMU)가 바로 이 문제에 대한 이상적인 해결책입니다: IMU F99는 3축 MEMS 가속도계와 3축 MEMS 자이로스코프로 구성됩니다. 지능형 센서 융합 알고리즘이 가속도계와 자이로스코프의 데이터를 결합하여 외부 가속도의 영향을 보정하고 실제 값을 표시합니다.
정밀 측정
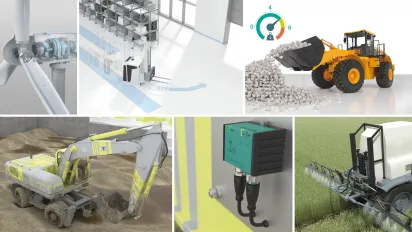
관성 측정 장치 (IMU)는 가속도 센서와 자이로스코프, 그리고 지능형 센서 융합 알고리즘을 단일 장치에 통합합니다. 이러한 조합은 동적 움직임까지도 보정할 수 있으며 여전히 정밀한 측정을 보장합니다.
효율성 향상
센서 융합 알고리즘은 자이로스코프와 가속도 센서가 제공하는 다양한 데이터를 지능적으로 연결합니다. 외부 가속도가 보정되어 시스템이 이동하거나 가속, 제동할 때에도 사용자는 정확한 경사 데이터를 확보할 수 있습니다.
자유 구성
가속도 보정 유형은 자유롭게 구성할 수 있습니다. 보정 범위를 선택함으로써 개별 운동 형태를 해당 응용 분야에 맞게 조정합니다. 이를 통해 직선 가속 운동이나 포트홀 충돌과 같은 순간적인 충격 효과 발생 시에도 각도 안정성이 향상됩니다.
유연한 적응
응용 분야의 요구 사항에 따라 해당 측정 출력을 자유롭게 선택할 수 있습니다. 출력 값은 온도, 가속도, 회전 속도 등의 원시 데이터 형태로 또는 사전 설정된 출력 데이터 형태로 가변적으로 지정할 수 있습니다.
추가 정보
문의하기
IMU F99에 대해 궁금한 점이 있으신가요? 또는 추가 정보를 원하시나요? 기꺼이 도와드리겠습니다! 연락처 양식을 작성하여 메시지를 보내주시기만 하면 됩니다.
방문해 주셔서 감사합니다. 이 페이지는 신속한 번역 콘텐츠 제공을 위해 AI로 번역되었습니다. 도움이 되셨나요? 여러분의 의견을 들려주시면 큰 도움이 됩니다.