레이더 센서의 종류
레이더 또는 RADAR(무선 탐지 및 거리 측정)라는 용어는 다양한 물체의 위치를 파악하고 이동 상태를 결정하는 방법을 의미합니다. 레이더 기술은 광범위한 분야에서 활용됩니다. 따라서 전자기파의 특성을 서로 다른 방식으로 활용하는 다양한 레이더 기능이 존재합니다.
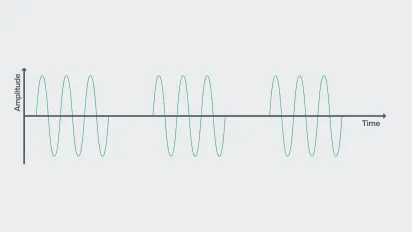
1. 펄스 레이더
펄스 레이더는 짧은 펄스를 방출하고 신호 전파 지연을 통해 물체의 거리를 측정합니다. 도플러 레이더와 유사하게 주파수 차이를 측정하여 속도도 측정할 수 있습니다. 펄스 레이더 장치는 송신기 방사 전력이 높아 장거리 측정에 적합하지만, 해상도가 향상된 단거리 측정에 적합하지 않습니다. 자동화 작업에 있어 펄스 레이더의 이러한 상당한 한계로 인해, 본 웹사이트의 심층 설명은 연속파 및 주파수 변조 연속파 레이더에만 집중합니다.
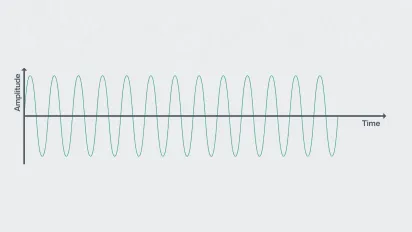
2. 연속파 레이더(CW 레이더)
비변조 연속파 레이더(CW 또는 도플러 레이더라고도 함)는 고정된 주파수를 지속적으로 방출합니다. 도플러 주파수를 관측함으로써 레이더 센서의 탐지 범위 내 이동 물체를 감지하고 그 직교 속도를 결정합니다. 그러나 이동 물체의 거리나 위치를 계산하는 것은 불가능하거나, 상당한 노력과 큰 오차를 감수해야만 가능합니다.

3. 주파수 변조 연속파 레이더(FMCW 레이더)
주파수 변조 연속파 레이더(FMCW)란 (연속파 레이더와 달리) 신호 발사 중 지속적으로 주파수를 변조하는 레이더를 의미한다. 이 발사 주파수의 변조는 시간적 기준점을 생성하여 비행 시간을 측정하는 것이 기술적으로 가능하게 한다. 또한 이 시간 상수는 움직이는 물체뿐만 아니라 정지된 물체도 탐지할 수 있게 한다.
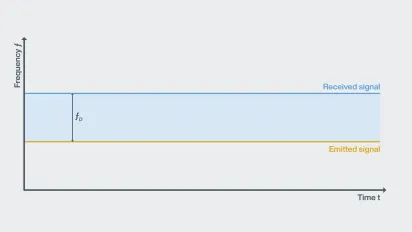
심층 분석 연속파 레이더(CW)
연속파 레이더가 생성 및 방출하는 전자기파 또는 그 파면이 움직이는 물체에 부딪힙니다. 이로 인해 감지된 물체의 이동 방향에 따라 반사 신호가 압축되거나 확장되는 주파수 변위가 발생합니다. 이 주파수 변위된 반사 신호는 센서 내에서 원래 방출된 신호와 혼합되어 평가됩니다. 신호의 이러한 주파수 차이는 움직임과 속도를 판단하는 데 활용될 수 있습니다. 센서가 물체에 대해 상대적으로 움직이는지, 물체가 센서에 대해 상대적으로 움직이는지는 중요하지 않습니다. 다만 물체의 절대 속도를 감지하기 위해서는 움직임의 각도를 고려해야 합니다.
심층 분석: 주파수 변조 연속파 레이더(FMCW)
주파수 변조 연속파 레이더는 동일한 기본 원리에 따라 작동한다. 센서는 송신 안테나를 통해 신호를 방출한다. 이 신호의 일부가 물체에 반사되어 센서로 되돌아오며, 수신 안테나에 의해 포착된다. 그러나 변조되지 않은 CW 레이더와 달리, 주파수 변조 연속파 레이더는 주파수가 변조된 신호를 방출한다. 여기에는 일반적으로 다음과 같은 전형적인 변조 방식이 사용된다:

1. 톱니 변조
단순한 변조 패턴이지만, 도플러 주파수와 전파 지연으로 인한 주파수 차이를 구분할 수 없다.

2. 구형파 변조
위상차를 계산하여 매우 높은 거리 분해능을 제공하지만, 서로 다른 물체를 구분할 수는 없습니다.
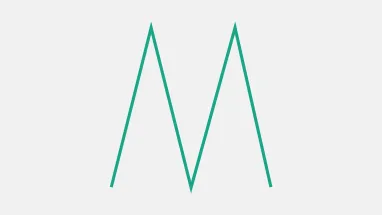
3. 삼각 변조
추가적인 낙하 경사로를 통해 도플러 효과에 의한 주파수 변이와 실제 주파수 변이를 구분할 수 있다.

Pepperl+Fuchs는 거리 및 속도 측정을 위한 산업용 레이더 센서에 삼각 변조 방식을 사용합니다. 방출 신호는 허용 주파수 범위 내에서 최소 주파수부터 최대 주파수까지 선형적으로 증가(상승 램프)한 후 최대 주파수에 도달하면 다시 선형적으로 감소(하강 램프)합니다. 방출 신호가 최소 주파수와 최대 주파수 사이를 지속적으로 "이동"하는 이 범위를 주파수 대역폭(B)이라고 합니다. Pepperl+Fuchs 레이더 센서의 경우, 이 유효 대역폭은 1GHz에 해당하며, ISM 대역 내 122~123GHz 범위를 의미합니다.
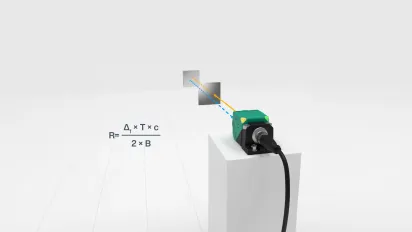
레이더 센서가 방출한 레이더 파가 물체에 부딪히면 완전히 또는 부분적으로 반사됩니다. 수신된 신호는 주파수가 달라지며, 센서 내 곱셈 혼성 과정을 통해 두 신호의 주파수 변이를 통해 물체까지의 정확한 거리를 측정할 수 있습니다. 표적 물체까지의 거리(R)는 상승 또는 하강 램프(Δf) 형태로 측정된 주파수 변이, 램프 지속 시간(T), 사용된 주파수 대역폭(B), 그리고 레이더 파가 공간을 통과하는 광속(c)을 바탕으로 계산할 수 있습니다.
물체의 속도로 인한 도플러 효과는 수신 주파수(fD)를 위의 CW 레이더 그래픽에서 보듯이 y축과 평행하게 이동시킵니다. 톱니파 및 사각파 변조 방식과 달리, 이 현상 역시 속도 측정에 활용될 수 있습니다.
의도된 목적
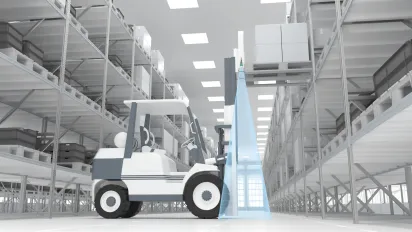
Pepperl+Fuchs에서 개발한 FMCW 레이더 센서 MWC25M-L2M*은 산업 현장에서 최대 25미터 이상의 감지 범위에서 거리 및 속도 측정에 최적화되어 있습니다. 다양한 기능과 견고한 센서 설계 덕분에 자동화, 환경 모니터링, AGV(자율주행차), 지게차, 이동식 크레인, 도로 건설 또는 농업 기계의 충돌 방지 등 다양한 응용 분야에 사용할 수 있습니다. 또한 탱크 및 사일로 내 액체 및 벌크 물품의 비접촉식 레벨 감지에도 이상적인 솔루션을 제공합니다.


방문해 주셔서 감사합니다. 이 페이지는 신속한 번역 콘텐츠 제공을 위해 AI로 번역되었습니다. 도움이 되셨나요? 여러분의 의견을 들려주시면 큰 도움이 됩니다.