小型自律移動ロボット(AMR)のためのSLAMナビゲーション
概要
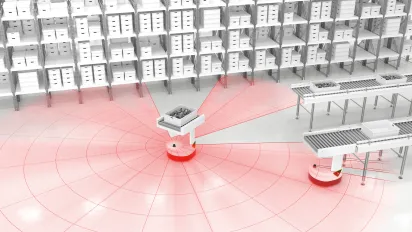
- 高さ81 mmのコンパクトな設計で、狭いAMRスペースへの組み込みが可能です
- 信頼性の高いSLAM(同時位置推定・地図作成)ナビゲーションを実現する、360°全方位環境センシング
- 0.05°という高い角度分解能により、正確な等高線および反射板によるナビゲーションを実現します
- 移動ロボットアプリケーション向けのROSドライバーによる迅速なシステム統合
- 堅牢な設計と、送信機および受信機の光絶縁により、安定した測定データを実現しています
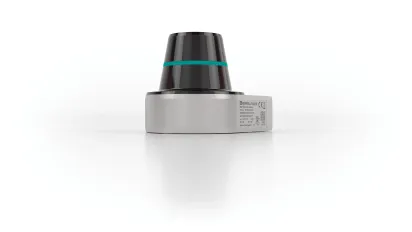
R2400 2-D LiDAR センサーは、コンパクトな設計と360°の環境検知機能を兼ね備えています
本申請書
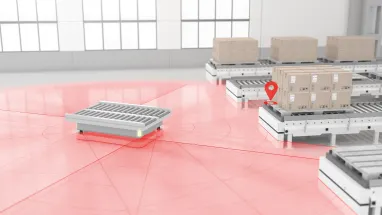
物流の自動化においては、コンベアモジュールを内蔵したコンパクトな自律移動ロボット(AMR)が、半製品や完成品の入ったクレートを柔軟かつ効率的に搬送するために活用されています。動的な生産環境において確実に航行するためには、これらの車両には、輪郭に基づく 航行と反射板を用いた誘導の両方を可能にする、高精度な環境センシング機能が必要です。
目標
最大の課題は、SLAMに基づくナビゲーションのために信頼性が高く正確なセンサーデータを提供しつつ、必要な設置スペースを最小限に抑えることにあります。センサーはコンパクトなAMRに組み込まれ、さまざまな条件下でも安定した測定結果を提供できなければなりません。目標は、高解像度の環境データを通じて、最適なナビゲーションの信頼性を実現することです。
解決策
2-D LiDAR センサー「R2400」は、高さわずか81 mmというコンパクトな設計と、360°全方向をカバーする広範囲な検知範囲を備えており、スペースに制約のあるAMRシステムへの組み込みに最適な条件を提供します。 最大0.05°という高い角度分解能と10~20 Hzのスキャンレートを備え、このセンサーは高密度かつ高解像度の点群データを生成し、高精度なSLAMアルゴリズムを実現します。 送信機と受信機が光学的に分離されているため、粉塵や結露など、周囲の環境条件が変化する場合でも安定した測定結果が得られます。ROSドライバーを使用することで、本センサーを既存の移動ロボットプラットフォームに迅速に組み込むことができ、輪郭ベースのナビゲーションと信頼性の高い反射板検出の両方を実現します。高い角度精度は、環境の幾何学的に正確なマッピングを保証し、耐久性に優れた金属製構造により、長期的かつ安定した性能が保証されます。
技術仕様
- 測定レンジ:反射率90%で25 m、反射率10%で10 m、反射板使用時は40 m
- スキャン角度:360°で、360度を完全にカバーします
- スキャンレート:動的SLAM用途向け 10~20 Hz
- 繰り返し精度:16 mm未満
- 角度分解能:高解像度の点群データや高精度なマッピング向けに、最大0.05°
- 高さ81 mmというコンパクトな設計により、設置スペースが限られたAMRシステムへの組み込みが可能です
- 変化する周囲環境下でも安定した測定を行うための、送信機と受信機の光学的分離
メリット
コンパクトな設計、360°の視野角、そして高い角度分解能を兼ね備えたR2400は、SLAMベースのAMRナビゲーションに最適なセンサーソリューションです。 ユーザーは、正確で再現性の高い環境データを活用でき、信頼性の高いマッピングと位置推定が可能となります。高密度な点群データは、輪郭ナビゲーションのための微細な構造の認識と、ハイブリッドナビゲーション戦略のための反射体の高精度な検出の両方をサポートします。頑丈な金属製ベースと大型ベアリングを特徴とする耐久性に優れた設計により、稼働中の振動があっても一貫した測定性能が保証され、高い稼働率とプロセスの信頼性を実現します。
詳細情報



ご来訪の皆様へ:このページは、翻訳コンテンツを迅速に提供するため、AIを用いて翻訳されています。いかがでしたか?皆様からのご意見・ご感想を心よりお待ちしております!