Konfiguracja i możliwe zastosowania czujników radarowych
Niezawodne wykrywanie w trudnych warunkach
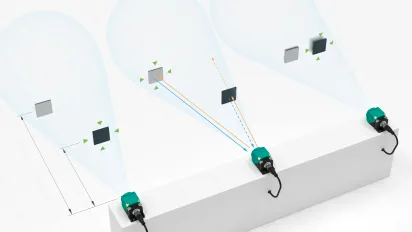
Nawet w najbardziej niekorzystnych warunkach przemysłowe czujniki radarowe firmy Pepperl+Fuchs zapewniają wiarygodne wyniki pomiarów. Niezależnie od tego, czy panuje deszcz, mgła, wiatr czy pył — zasada działania oparta na falach elektromagnetycznych charakteryzuje się odpornością na trudne warunki środowiskowe oraz wyjątkową stabilnością temperaturową. Ponadto zastosowana obudowa VariKont-L2 posiada stopień ochrony IP68/69. Połączenie zasady działania o niskim poziomie zakłóceń oraz wyjątkowo wytrzymałej konstrukcji czujnika oznacza, że za pomocą jednego typu urządzenia można zaspokoić szeroki zakres zastosowań, pod warunkiem odpowiedniego jego skonfigurowania. W tym celu dostępne są trzy różne tryby pomiarowe:
1. Pierwszy obiekt: Wykrywanie obiektu znajdującego się najbliżej czujnika radarowego, niezależnie od jego materiału
2. Najlepsze odbicie: Wykrywanie obiektu o najlepszych właściwościach odbijających, nawet przez obiekty powodujące zakłócenia
3. Największa prędkość: Wykrywanie najszybszego obiektu zbliżającego się do czujnika radarowego lub oddalającego się od niego

Przykład: Unikanie kolizji i ograniczenie maksymalnej prędkości wózków widłowych
Ze względu na duży zasięg wykrywania przemysłowych czujników radarowych możliwe jest niezawodne zabezpieczenie różnych obszarów wokół wózków widłowych. Zastosowanie kilku czujników radarowych w jednym pojeździe jest możliwe bez żadnych problemów, ponieważ urządzenia te nie wpływają na siebie nawzajem dzięki zastosowanej modulacji częstotliwości – bez konieczności ręcznego uruchamiania procesu synchronizacji. W celu zapewnienia optymalnej ochrony monitorowanych obszarów zaleca się stosowanie trybu pomiarowego „pierwszy obiekt”. W tym trybie pracy wykrywany jest obiekt znajdujący się najbliżej czujnika, niezależnie od materiału, z którego jest wykonany. W zależności od prędkości jazdy i związanej z nią szybkości reakcji wymagana jest również wysoka częstotliwość próbkowania. Można ją ustawić za pomocą parametrów do maksymalnie 200 Hz.
Ponadto czujniki radarowe mogą być również wykorzystywane do skutecznego ograniczenia maksymalnej prędkości wózków widłowych: podczas gdy duża prędkość stanowi zaletę na terenach zewnętrznych, gdzie otoczenie jest zazwyczaj dobrze widoczne, w zakładach i magazynach konieczne jest pewne ograniczenie prędkości ze względów bezpieczeństwa. Czujnik radarowy ustawiony pionowo, który wykrywa sufithali lub znajdujące się pod nim metalowe rozpórki poprzeczne, pozwala natychmiast stwierdzić, kiedy wózek widłowy wjechał na teren obiektu. W takim przypadku maksymalna prędkość jest automatycznie ograniczana do dopuszczalnego poziomu i przywracana dopiero po opuszczeniu hali przez wózek. Jako tryb pomiarowy zaleca się wybranie opcji „pierwszy obiekt” lub „najlepsze odbicie”. Aby uniknąć niepożądanego ograniczenia prędkości pod belkami poprzecznymi lub mostami na otwartym terenie, można ustawić wysoką siłę filtrowania oraz niską częstotliwość próbkowania.
Przenikanie i tłumienie materiałów
Materiały o niskiej przewodności elektrycznej odbijają i przepuszczają fale elektromagnetyczne. Odbicia zachodzą tutaj przy każdym przejściu (tzw. skokie fazowe), najczęściej jest to przejście z powietrza do materiału oraz zmateriału do powietrza. Straty związane z pochłanianiem fal radarowych występują wewnątrz materiału. Jeśli straty te są stosunkowo niewielkie, jak ma to miejsce w przypadku niektórych tworzyw sztucznych, fala elektromagnetyczna przechodzi przez materiał bez większych strat i wychodzi po drugiej stronie.

Przykład: Przebicie zewnętrznej warstwy zbiornika
Tę zdolność fal radarowych do przenikania przez różne materiały można z powodzeniem wykorzystać w niektórych zastosowaniach. Z jednej strony pozwala to na stworzenie atrakcyjnego wizualnie projektu maszyny poprzez ukrycie czujników przed wzrokiem i ochronę ich przed czynnikami zewnętrznymi za plastikową płytką. Z drugiej strony cecha ta pozwala na przykład na pomiar poziomu napełnienia w zamkniętych zbiornikach bez konieczności wiercenia lub wycinania otworu w warstwie zewnętrznej. Podstawowymi warunkami są tutaj: wysoka odbijalność mierzonego medium oraz takie właściwości materiałowe zbiornika lub punktu, w którym czujnik radarowy dokonuje pomiaru, które zapewniają dobrą przepuszczalność fali radarowej.
Pomiary należy przeprowadzać w trybie pracy „najlepszego odbicia”. Ze względu na wielokrotne przejścia z powietrza do materiału i z powrotem straty (tłumienie materiałowe) mogą również powodować niewielkie zmiany wartości pomiarowej, które jednak pozostają stałe w warunkach zastosowania, o ile właściwości materiału pozostają niezmienne. Jeśli poziom w zakresie wykrywania czujnika jest ograniczony, minimalną odległość od powierzchni medium należy wyeliminować za pomocą funkcji tłumienia pierwszego planu, a maksymalną odległość czujnika od podłogi – za pomocą funkcji tłumienia tła.
Odbłyśniki narożne jako cele odniesienia oraz w celu zwiększenia odbicia
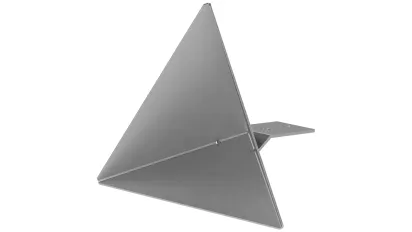
Odblaski narożne składają się z trzech połączonych ze sobą metalowych trójkątów równoramiennych. Ze względu na wysoką zdolność odbijania światła, nawet przy odchyleniach kątowych względem czujnika radarowego, są one często wykorzystywane jako cele referencyjne do optymalnego określania odległości. Jeśli odblask narożny zostanie zamocowany na obiekcie o słabej zdolności odbijania światła lub nieidealnie ustawionym względem czujnika radarowego, jego powierzchnia odbijająca znacznie się powiększa. Ułatwia to stabilizację pomiarów na wybranym obiekcie docelowym oraz optymalizację różnych zastosowań zgodnie z potrzebami.
Przykład: Pomiar odległości w wysięgniku żurawia mobilnego
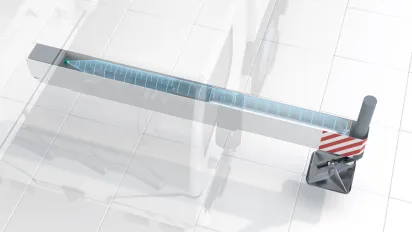
Doskonałym przykładem efektywnego wykorzystania reflektorów narożnych jest skuteczne wspomaganie precyzyjnego sterowania wysięgnikami żurawia mobilnego. Wiązka radarowa czujnika radarowego zamontowanego wewnątrz teleskopowej belki poprzecznej jest skierowana na reflektornarożny umieszczony na jej końcu. Gdy belka poprzeczna teleskopowa przesuwa się do przodu lub do tyłu podczas wysuwania lub wsuwania podpory, czujnik mierzy tę zmianę odległości i przekazuje uzyskane wartości do systemu sterowania żurawia, co stanowi podstawę do dalszych procesów regulacyjnych. Ponieważ osady zanieczyszczeń i pozostałości olejów hydraulicznych utrudniają pomiary, do pomiaru reflektora narożnego jako zdefiniowanego obiektu docelowego stosowany jest tryb pomiarowy „najlepszego odbicia”, ponieważ zapewnia on stałą i stabilną amplitudę odbicia w każdym momencie.
Ważne jest jednak również sprawdzenie pozostałych odbić w zasięgu wykrywania czujnika. Można to ocenić poprzez zarejestrowanie do dziesięciu odbić w jednym cyklu pomiarowym (wartości odległości wraz z amplitudą odbicia) przy użyciu funkcji „Lista tablicy odbić”. Kluczowe znaczenie ma tutaj prawidłowe ustawienie czujnika względem obiektu odniesienia, aby uzyskać stabilny sygnał w wybranym trybie pracy. W idealnym przypadku należy również ustawić tłumienie obiektów na pierwszym planie na minimalną odległość między czujnikiem a reflektorem, aby uniknąć fałszywych odbicia.

Porady firmy Pepperl+Fuchs: Uruchomienie czujników radarowych
W tym filmie dowiedzą się Państwo krok po kroku, jak zintegrować i przeprowadzić parametryzację czujników radarowych firmy Pepperl+Fuchs w ramach narzędzia projektowego CANopen.
Więcej informacji


Szanowny Gościu, niniejsza strona została przetłumaczona przy użyciu sztucznej inteligencji, aby zapewnić Państwu dostęp do przetłumaczonych treści w odpowiednim czasie. Jak Państwu się podoba? Będziemy wdzięczni za Państwa opinię!