소형 자율 이동 로봇(AMR)을 위한 SLAM 내비게이션
한눈에 보기
- 높이가 81mm에 불과한 콤팩트한 디자인으로, 공간이 제한된 AMR 내부에 통합할 수 있습니다.
- 신뢰할 수 있는 SLAM(동시 위치 추정 및 매핑) 내비게이션을 위한 완벽한 360° 환경 감지
- 0.05°의 높은 각도 분해능을 통해 정밀한 등고선 및 반사체 항법 구현
- 모바일 로봇 공학 애플리케이션을 위한 ROS 드라이버를 통한 신속한 시스템 통합
- 안정적인 측정 데이터를 위한 견고한 설계 및 송신기와 수신기의 광학적 절연
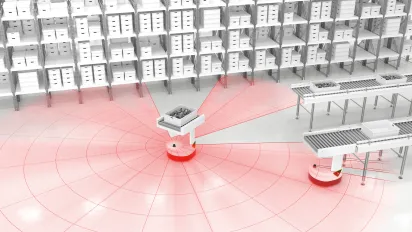
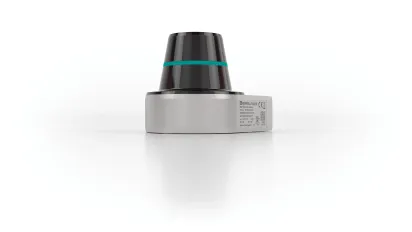
R2400 2D 라이다 센서는 컴팩트한 디자인과 360° 주변 환경 감지 기능을 결합했습니다.
이 애플리케이션
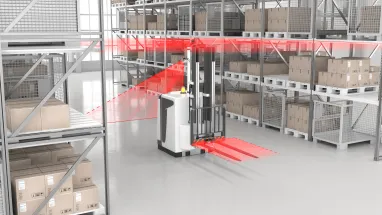
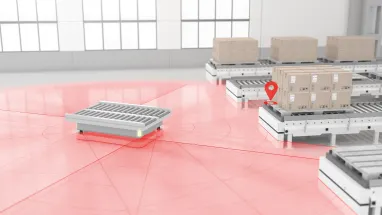
물류 자동화 분야에서는 컨베이어 모듈이 통합된 소형 자율 주행 로봇(AMR)을 사용하여 반제품이나 완제품이 담긴 크레이트를 유연하고 효율적으로 운반합니다. 변화무쌍한 생산 환경에서 안정적인 주행을 위해, 이러한 차량은 윤곽 기반 주행과 반사판 기반 유도 모두를 가능하게 하는 정밀한 환경 감지 기능이 필요합니다.
목표
핵심 과제는 SLAM 기반 내비게이션을 위해 신뢰할 수 있고 정밀한 센서 데이터를 제공하면서도 필요한 설치 공간을 최소화하는 데 있습니다. 센서는 소형 AMR에 통합되어야 하며, 다양한 조건에서도 안정적인 측정 결과를 제공해야 합니다. 목표는 고해상도 환경 데이터를 통해 최적의 내비게이션 신뢰성을 확보하는 것입니다.
해결책
2D 라이다 센서 R2400은높이가 불과 81mm에 불과한 컴팩트한 디자인을 자랑하며, 360° 전방위 커버리지를 제공하여 공간이 제한된 AMR 시스템에 통합하기에 이상적인 조건을 갖추고 있습니다. 최대 0.05°의 높은 각도 분해능과 10~20 Hz의 스캔 속도를 갖춘 이 센서는 정밀한 SLAM 알고리즘을 위해 고밀도, 고해상도 포인트 클라우드를 생성합니다. 송신기와 수신기가 광학적으로 분리되어 있어 먼지나 결로와 같은 변화하는 주변 환경 조건에서도 안정적인 측정 결과를 보장합니다. ROS 드라이버를 사용하면 이 센서를 기존 모바일 로봇 플랫폼에 신속하게 통합할 수 있으며, 윤곽 기반 내비게이션과 신뢰할 수 있는 반사체 감지 기능을 모두 지원합니다. 정밀한 각도 정확도는 환경의 기하학적으로 정확한 매핑을 보장하며, 내구성이 뛰어난 금속 구조는 장기적이고 안정적인 성능을 보장합니다.
기술적 특징
- 측정범위: 반사율 90% 시 25m, 반사율 10% 시 10m, 반사판 사용 시 40m
- 스캔 각도: 360°로 360도 전방위를 완벽하게 커버합니다.
- 스캔 속도: 동적 SLAM 애플리케이션의 경우 10–20 Hz
- 반복 정밀도: 16 mm 미만
- 각도 분해능: 고해상도 포인트 클라우드 및 정밀 매핑을 위해 최대 0.05°
- 공간이 제한된 AMR 시스템에 통합할 수 있도록 높이를 81mm로 최소화했습니다.
- 변화하는 주변 환경 조건에서도 안정적인 측정을 위한 송신기 및 수신기의 광학적 분리
장점
컴팩트한 디자인, 360° 시야각, 높은 각도 분해능이 결합된 R2400은 SLAM 기반 AMR 내비게이션을 위한 이상적인 센서 솔루션입니다. 사용자는 신뢰할 수 있는 매핑 및 위치 추적을 가능하게 하는 정밀하고 재현성 높은 환경 데이터를 활용할 수 있습니다. 고밀도 포인트 클라우드는 윤곽 기반 내비게이션을 위한 미세 구조 인식은 물론, 하이브리드 내비게이션 전략을 위한 반사체 정밀 감지까지 모두 지원합니다. 견고한 금속 베이스와 대형 베어링을 특징으로 하는 내구성 높은 설계는 작동 중 진동이 발생하는 환경에서도 일관된 측정 성능을 보장하여, 높은 가동률과공정 신뢰성을 제공합니다.
자세한 정보



방문해 주셔서 감사합니다. 이 페이지는 신속한 번역 콘텐츠 제공을 위해 AI로 번역되었습니다. 도움이 되셨나요? 여러분의 의견을 들려주시면 큰 도움이 됩니다.