Optymalizacja wydajności magazynu dzięki śledzeniu pojazdów w czasie rzeczywistym w ramach operacji mieszanych
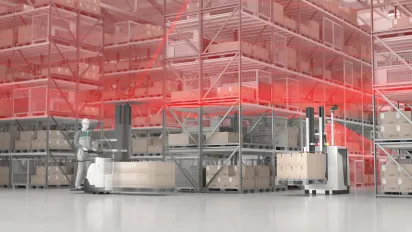
Czujnik LiDAR 2-D z serii R2000 łączy w sobie wysoką dynamikę pozycjonowania z ekonomiczną wydajnością w zastosowaniach RTLS
Aplikacja
We współczesnych środowiskach produkcyjnych i dystrybucyjnych pojazdy z autonomicznym napędem (AGV) oraz pojazdy obsługiwane ręcznie, takie jak wózki widłowe, poruszają się jednocześnie w tej samej strefie ruchu. Podczas gdy pojazdy AGV są sterowane centralnie, wózki widłowe działają elastycznie, realizując poszczególne zadania. Aby skutecznie koordynować przepływ materiałów, konieczna jest kompleksowa identyfikowalność wszystkich uczestników ruchu.

Cel
Celem jest optymalizacja przepływu ruchu w warunkach eksploatacji mieszanej, ograniczenie wąskich gardeł oraz zminimalizowanie czasu oczekiwania i przestojów. Jednocześnie kładzie się nacisk na zwiększenie bezpieczeństwa oraz stworzenie rozwiązaniaskalowalnego, które nie wymaga pełnej automatyzacji istniejącej floty wózków widłowych ani dodatkowej infrastruktury.
Rozwiązanie
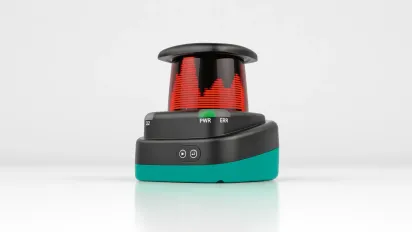
Czujnik LiDAR 2-D R2000 firmy Pepperl+Fuchs jest montowany na pojazdach sterowanych ręcznie i rejestruje otoczenie w polu widzenia 360°. Na podstawie danych pomiarowych pozycja pojazdu w obrębie układu obiektu jest określana za pomocą dopasowania konturów. W tym zastosowaniu wykorzystuje się model OMD60*-HD-* jako wariantzoptymalizowany pod kątemkosztów, ponieważ do integracji z systemem zarządzania ruchem nie jest wymagana lokalizacja o wysokiej precyzji. Duża prędkość obrotowa czujnika umożliwia stabilne pozyskiwanie danych otoczenia w czasie rzeczywistym, zwłaszcza podczas dynamicznych ruchów ręcznych wózków widłowych.
W przypadku pojazdów autonomicznych stosuje się bardziej zaawansowane warianty, takie jak OMD60*-UHD-*, aby zapewnić bardzo dokładne pozycjonowanie. Dane dotyczące położenia zebrane ze wszystkich pojazdów są przesyłane w czasie rzeczywistym do nadrzędnego systemu zarządzania ruchem. Umożliwia to dynamiczne dostosowywanie przepływu ruchu, optymalizację tras pojazdów AGV oraz wczesne wykrywanie potencjalnych konfliktów w ruchu mieszanym.
Cechy szczególne
- Skanowanie w zakresie 360° we wszystkich kierunkach w celu stworzenia pełnego mapowania otoczenia
- Zasięg do 60 m w przypadku obiektów naturalnych
- Rozdzielczość kątowa do 0,042° zapewniająca wysoce precyzyjne wykrywanie konturów
- Częstotliwość skanowania w zakresie od 10 do 50 Hz do zastosowań dynamicznych
- Interfejsy Ethernet (TCP/IP, UDP/IP, HTTP) ułatwiające integrację
- Solidna konstrukcja przemysłowa o stopniu ochrony IP67
Korzyści
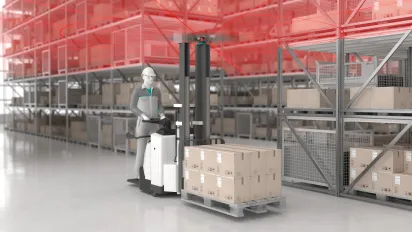
Dzięki ciągłemu monitorowaniu wszystkich istotnych uczestników ruchu system tworzy kompleksowy, dynamiczny obraz przepływu ruchu. Umożliwia to bardziej efektywne wykorzystanie istniejących zasobów transportowych przy jednoczesnym ograniczeniu przestojów i wąskich gardeł. W środowiskach o zróżnicowanym natężeniu ruchu wgląd w pojazdy obsługiwane ręcznie znacznie poprawia stabilność procesów.
Kolejną kluczową zaletą jest łatwość integracji: ponieważ nie są wymagane żadne dodatkowe elementy infrastruktury, takie jak reflektory czy paski magnetyczne, istniejące floty pojazdów można modernizować w sposób ekonomiczny. Dzięki temu przedsiębiorstwa mogą wdrożyć skalowalne rozwiązanie, które umożliwia stopniową poprawę wydajności, zapewniając jednocześnie doskonały stosunek jakości do ceny.
W skrócie
- Włączenie pojazdów sterowanych ręcznie do scentralizowanego systemu zarządzania ruchem
- Lokalizacja oparta na konturach bez konieczności stosowania dodatkowej infrastruktury
- Zoptymalizowany przepływ ruchu w ramach operacji mieszanych z udziałem pojazdów AGV oraz wózków widłowych obsługiwanych ręcznie
- Skrócenie przestojów i zwiększenie wydajności
- Rozwiązanie skalowalne dla istniejących flot
Szanowny Gościu, niniejsza strona została przetłumaczona przy użyciu sztucznej inteligencji, aby zapewnić Państwu dostęp do przetłumaczonych treści w odpowiednim czasie. Jak Państwu się podoba? Będziemy wdzięczni za Państwa opinię!